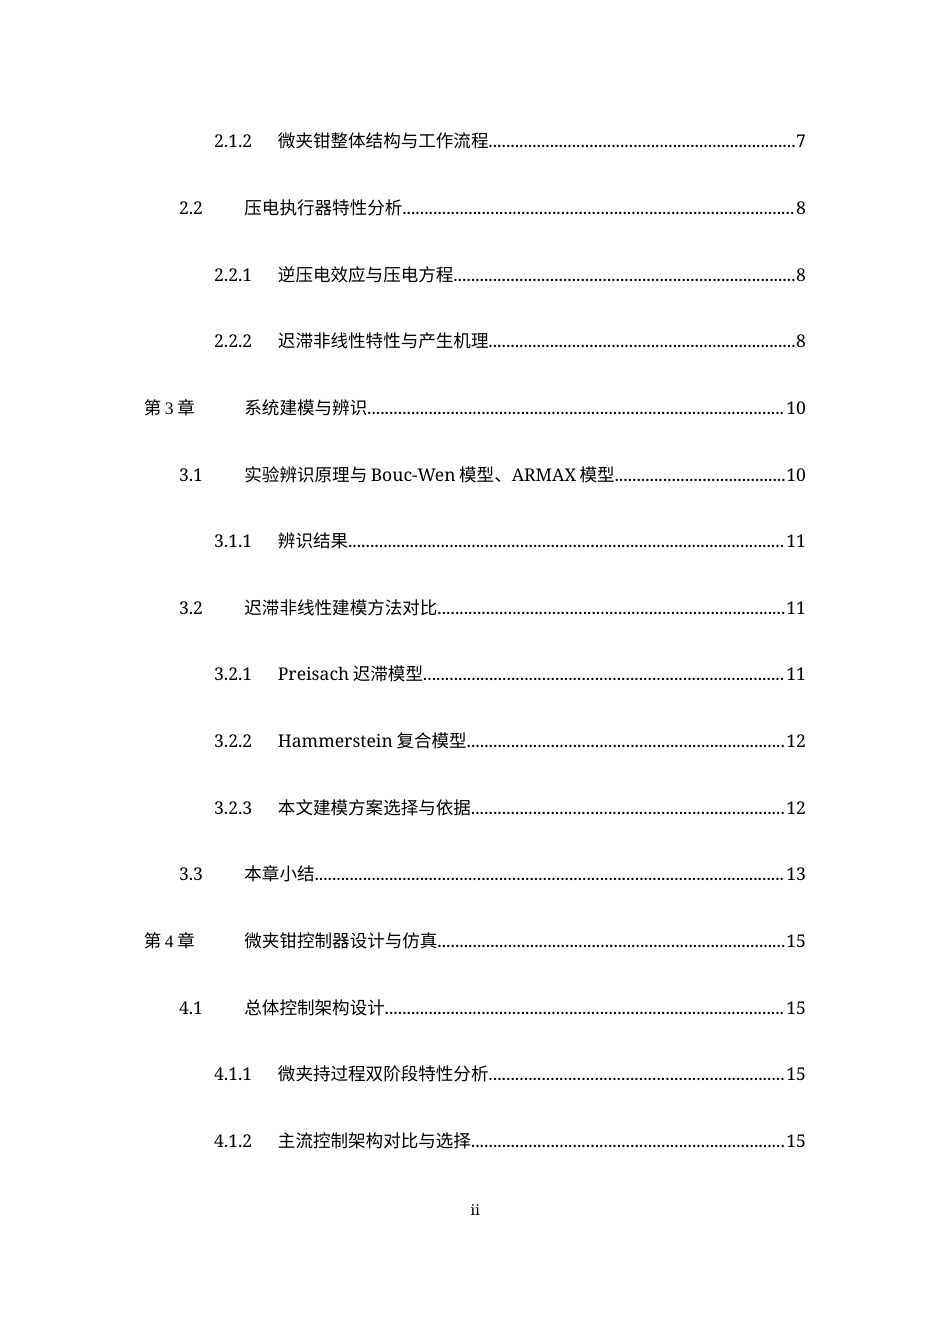
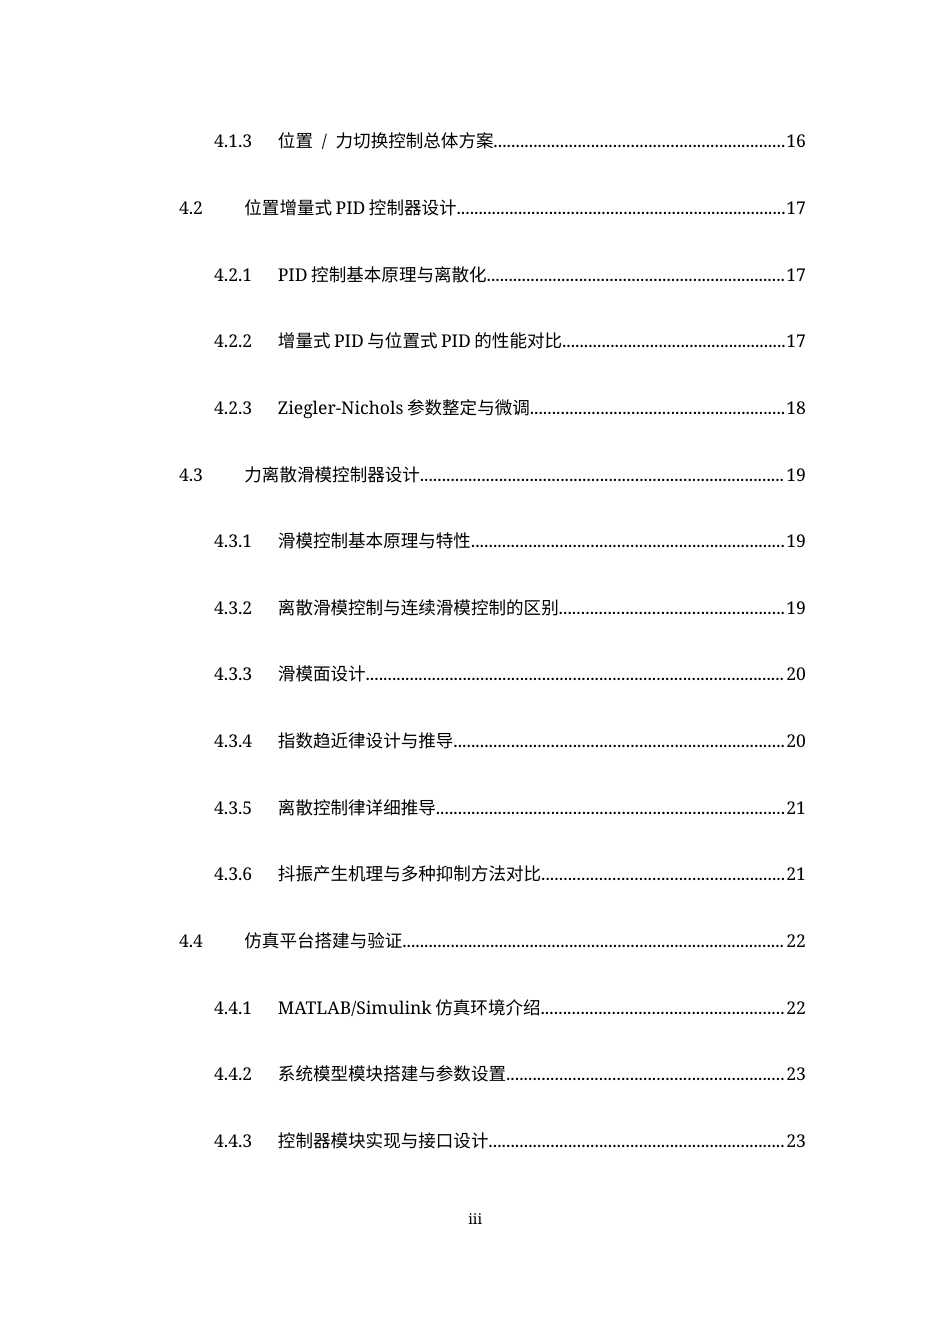
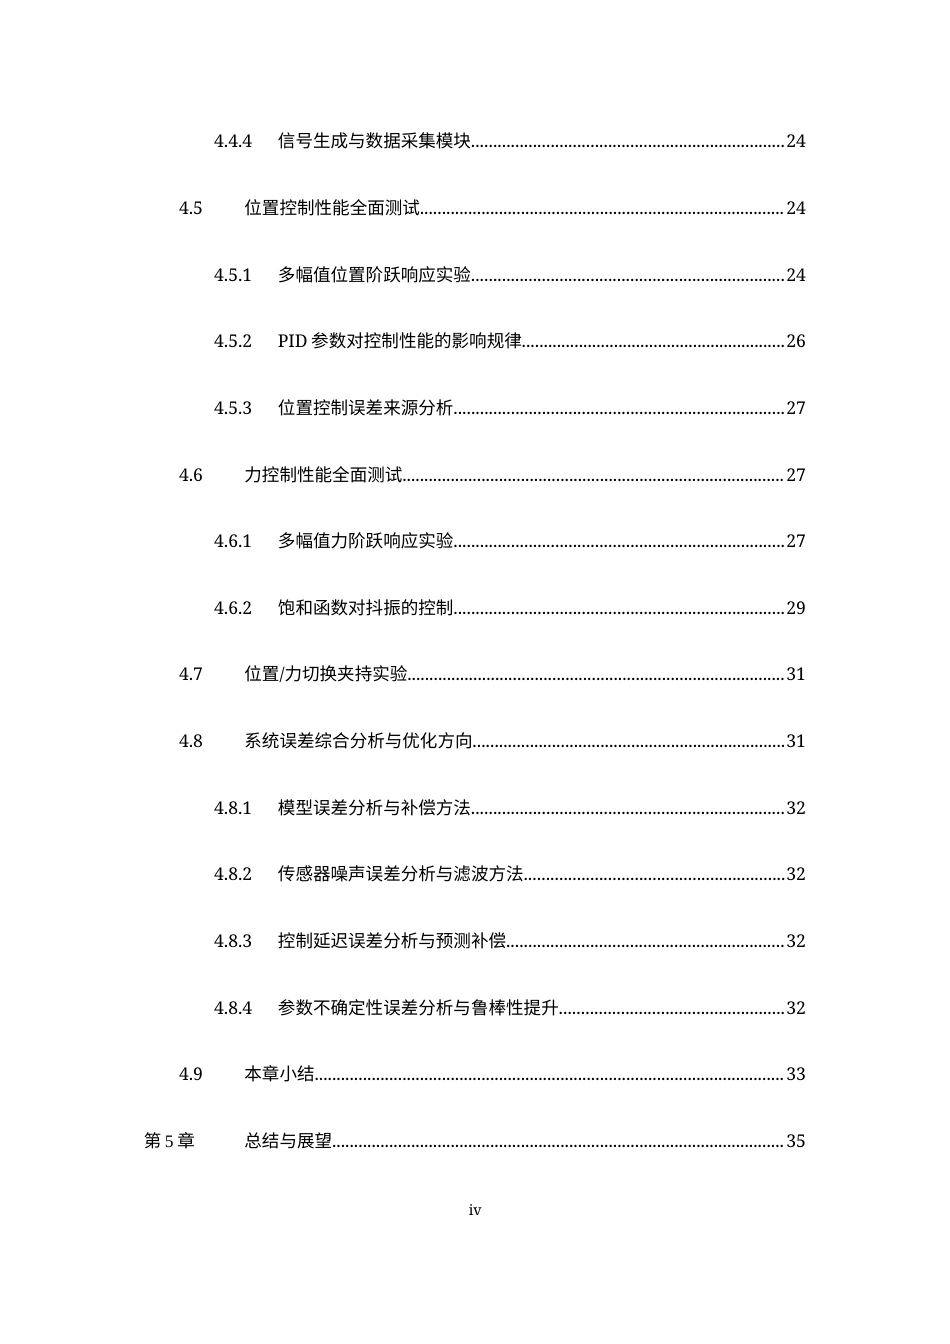
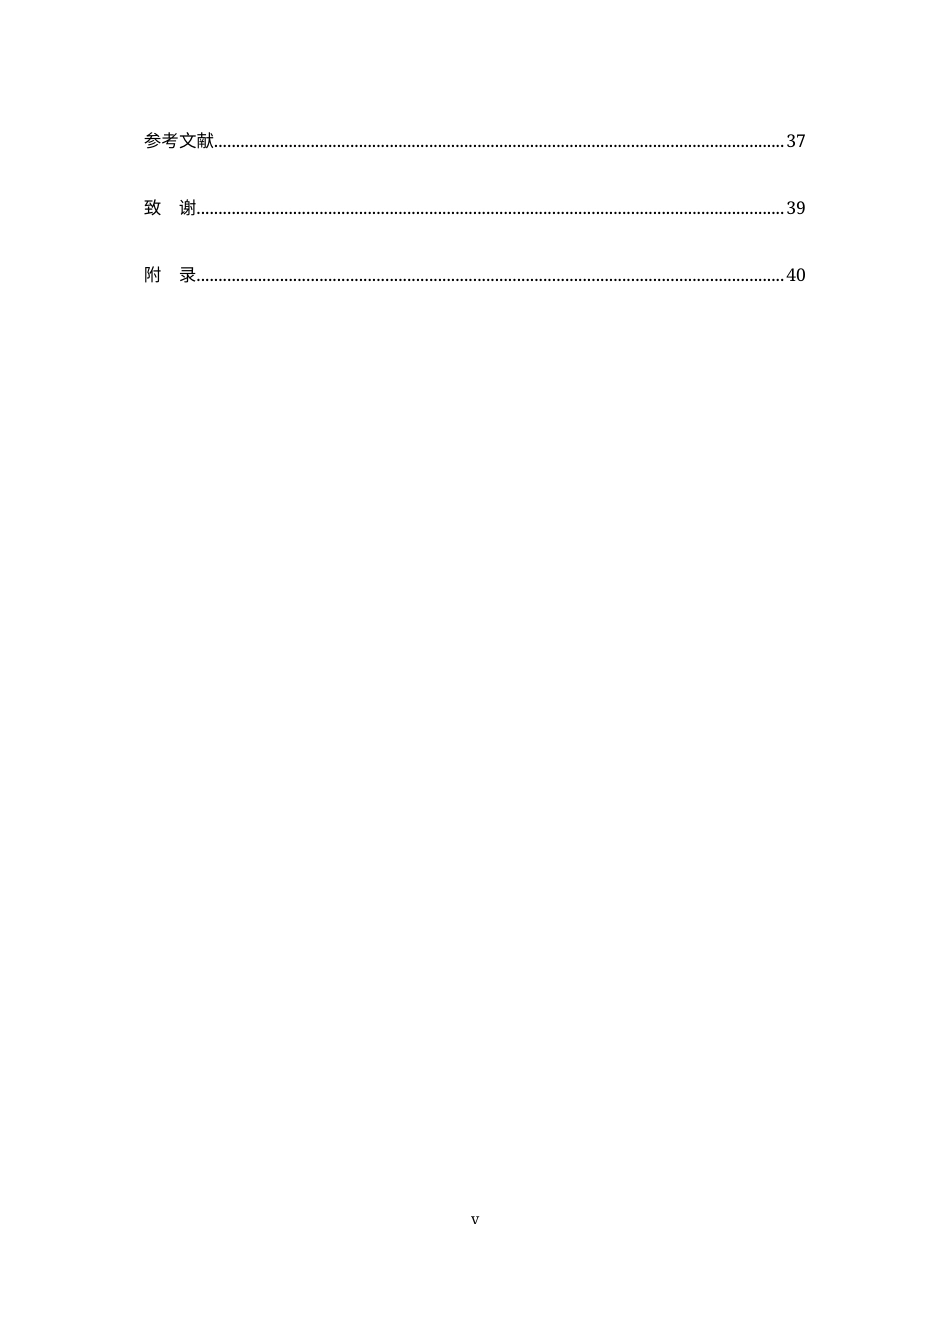
电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx

26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx_第1页
1/59
26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx_第2页
2/59
26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx_第3页
3/59
26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx_第4页
4/59
26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx_第5页
5/59
26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx_第6页
6/59
26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx_第7页
7/59
26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx_第8页
8/59
26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx_第9页
9/59
26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx_第10页
10/59
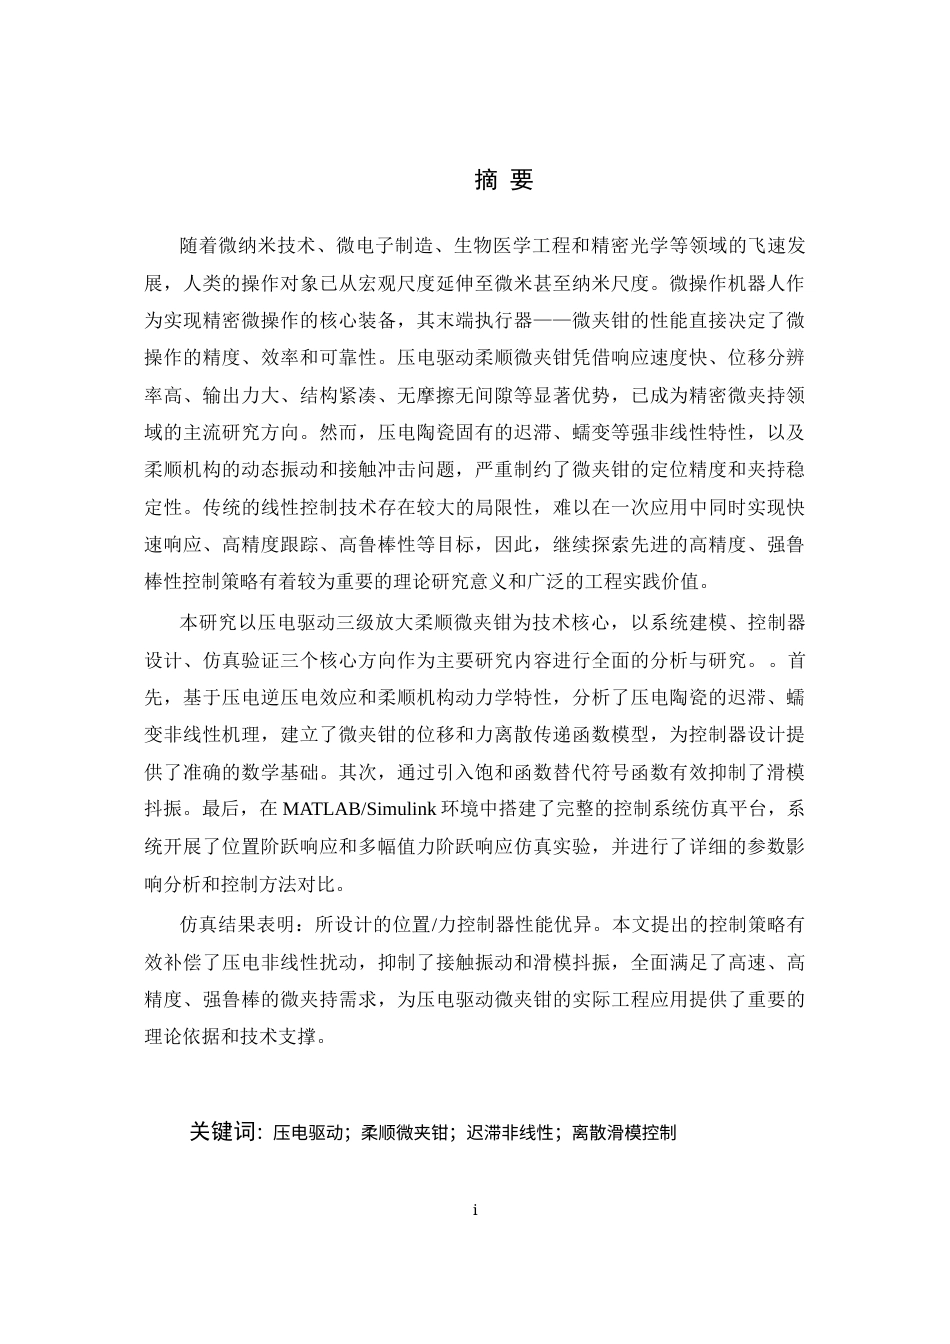
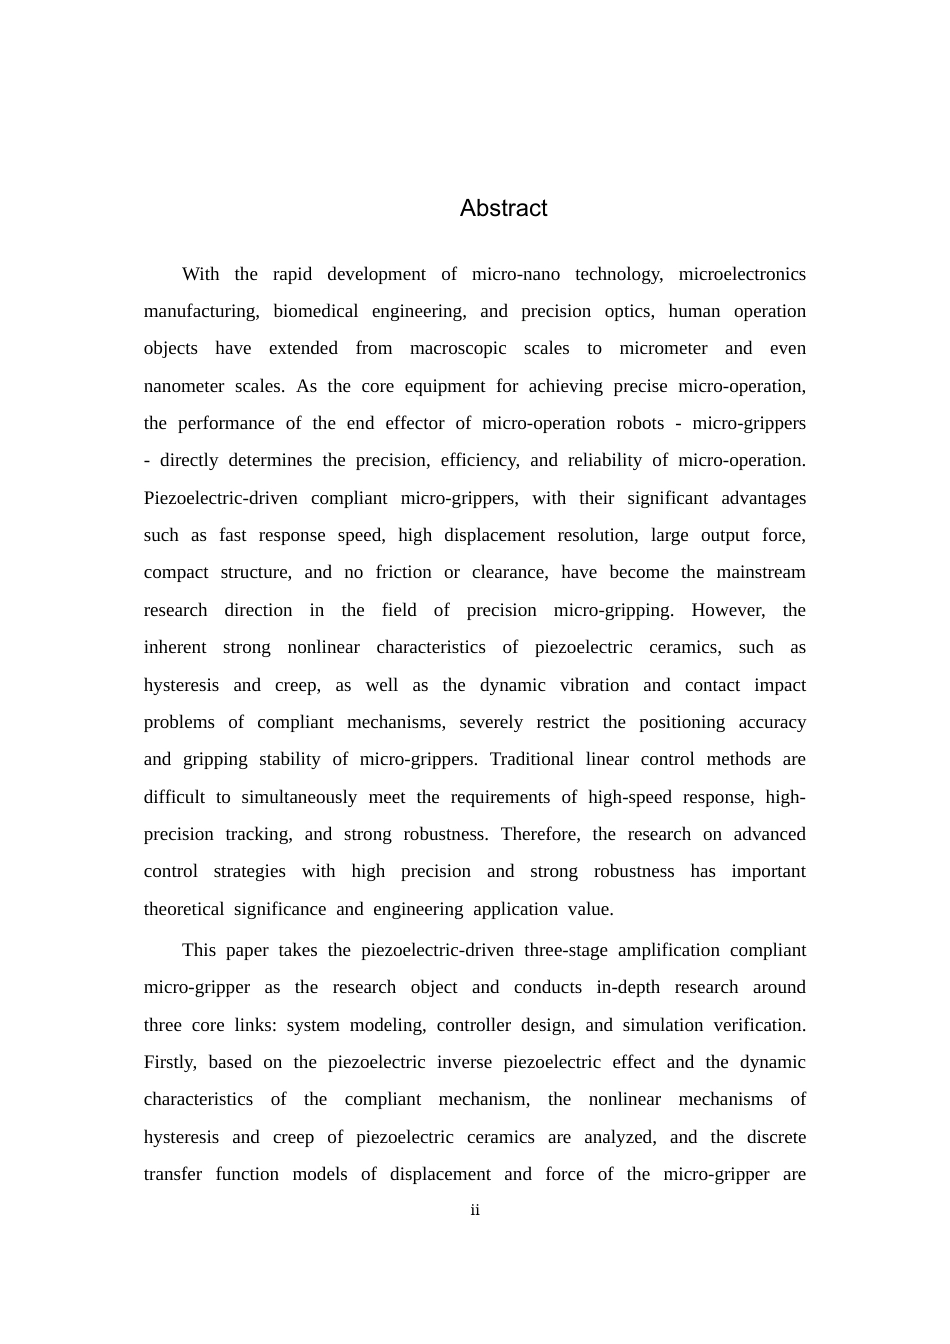
i摘 要随着微纳米技术、微电子制造、生物医学工程和精密光学等领域的飞速发展,人类的操作对象已从宏观尺度延伸至微米甚至纳米尺度。微操作机器人作为实现精密微操作的核心装备,其末端执行器——微夹钳的性能直接决定了微操作的精度、效率和可靠性。压电驱动柔顺微夹钳凭借响应速度快、位移分辨率高、输出力大、结构紧凑、无摩擦无间隙等显著优势,已成为精密微夹持领域的主流研究方向。然而,压电陶瓷固有的迟滞、蠕变等强非线性特性,以及柔顺机构的动态振动和接触冲击问题,严重制约了微夹钳的定位精度和夹持稳定性。传统的线性控制技术存在较大的局限性,难以在一...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

26年WP 自动化 压电驱动微夹钳系统的控制器设计 最终稿(20532字).docx

您可能关注的文档

发表评论取消回复

  
新文件+ 关注
机构认证
内容提供者

新文件

相关文档

确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部