电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx

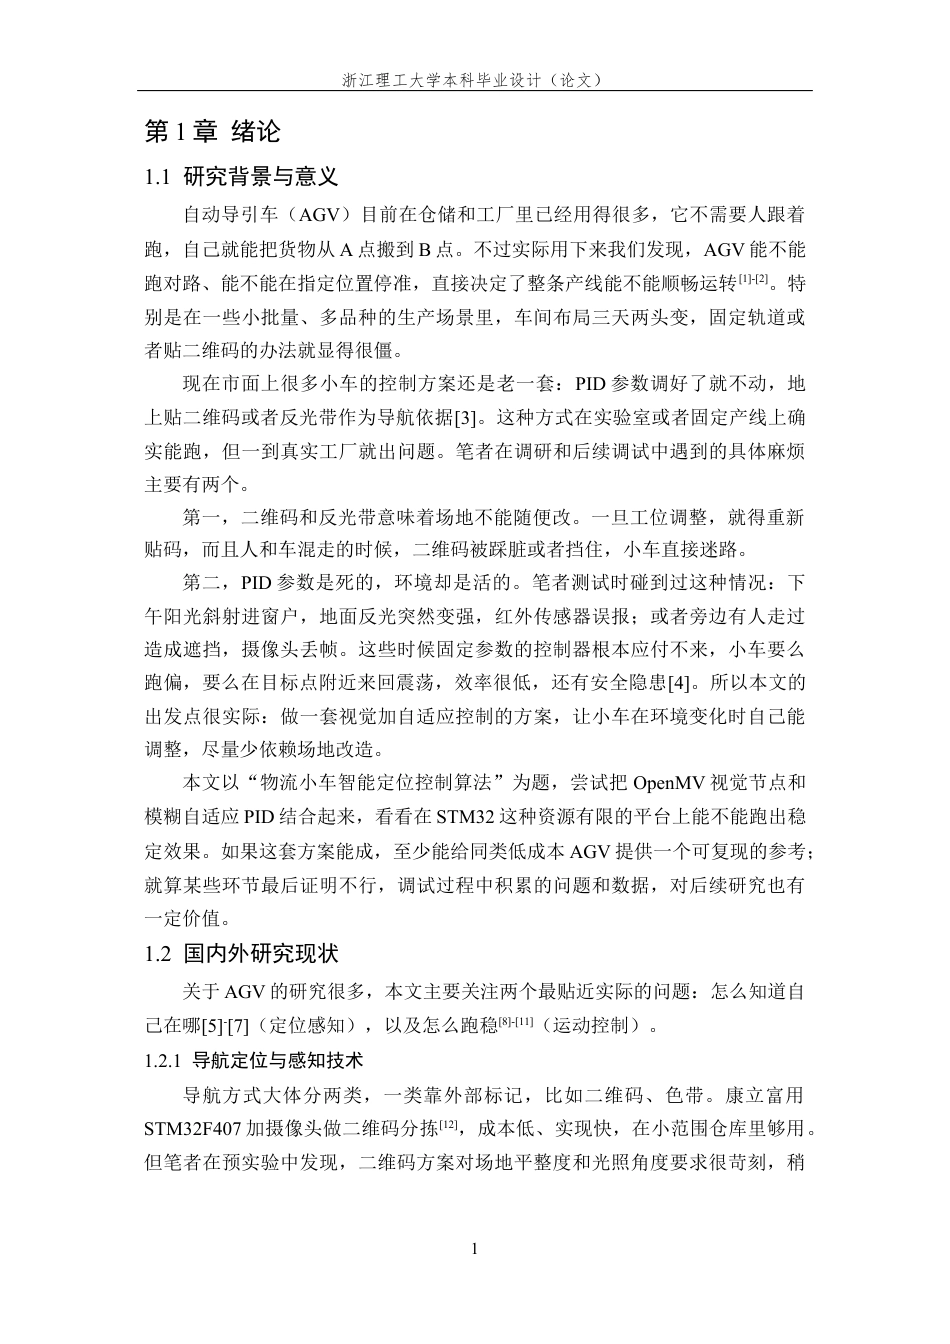
26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx_第1页
1/35
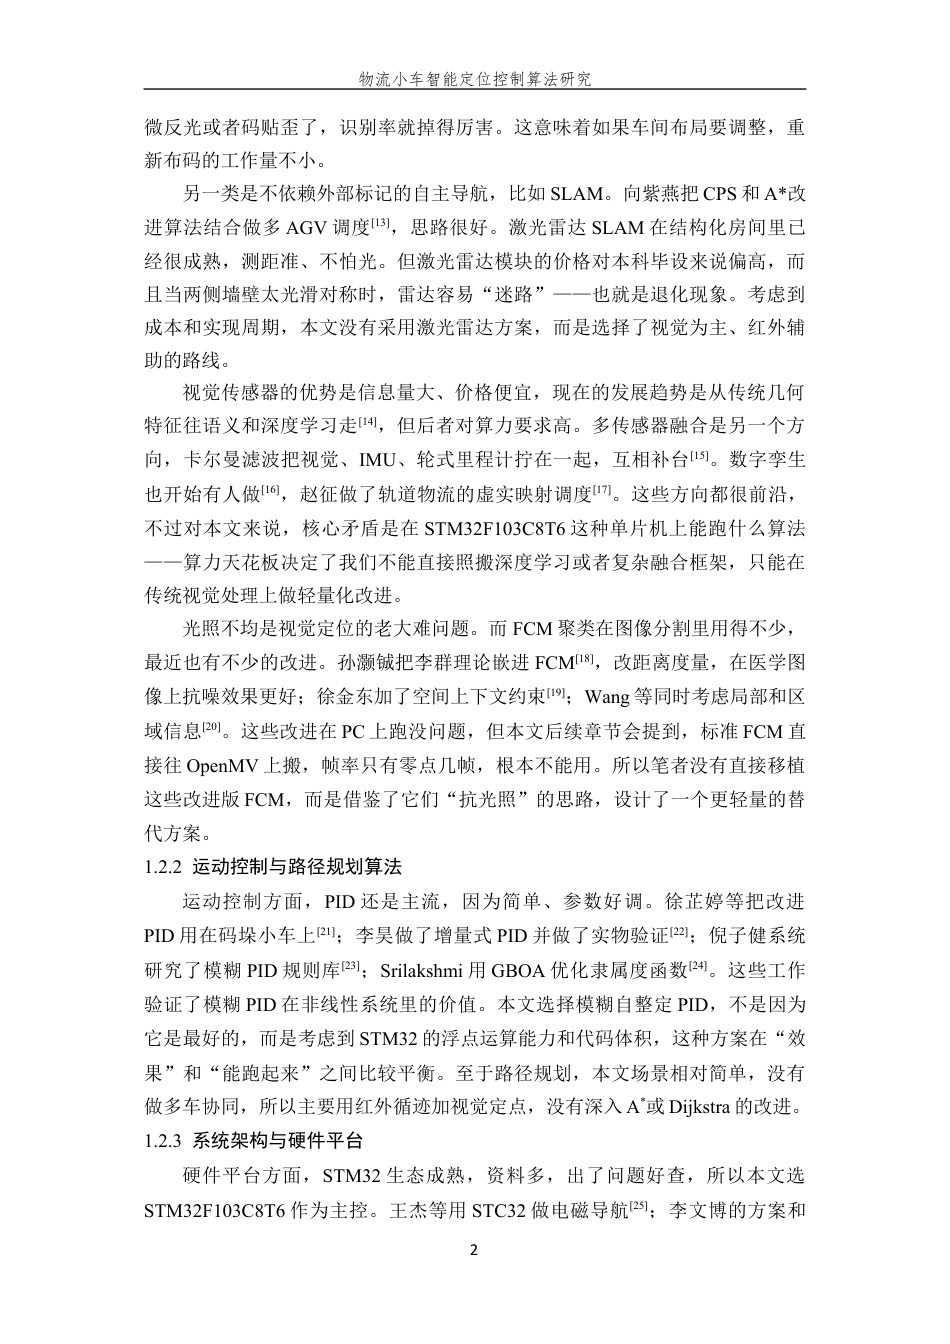
26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx_第2页
2/35
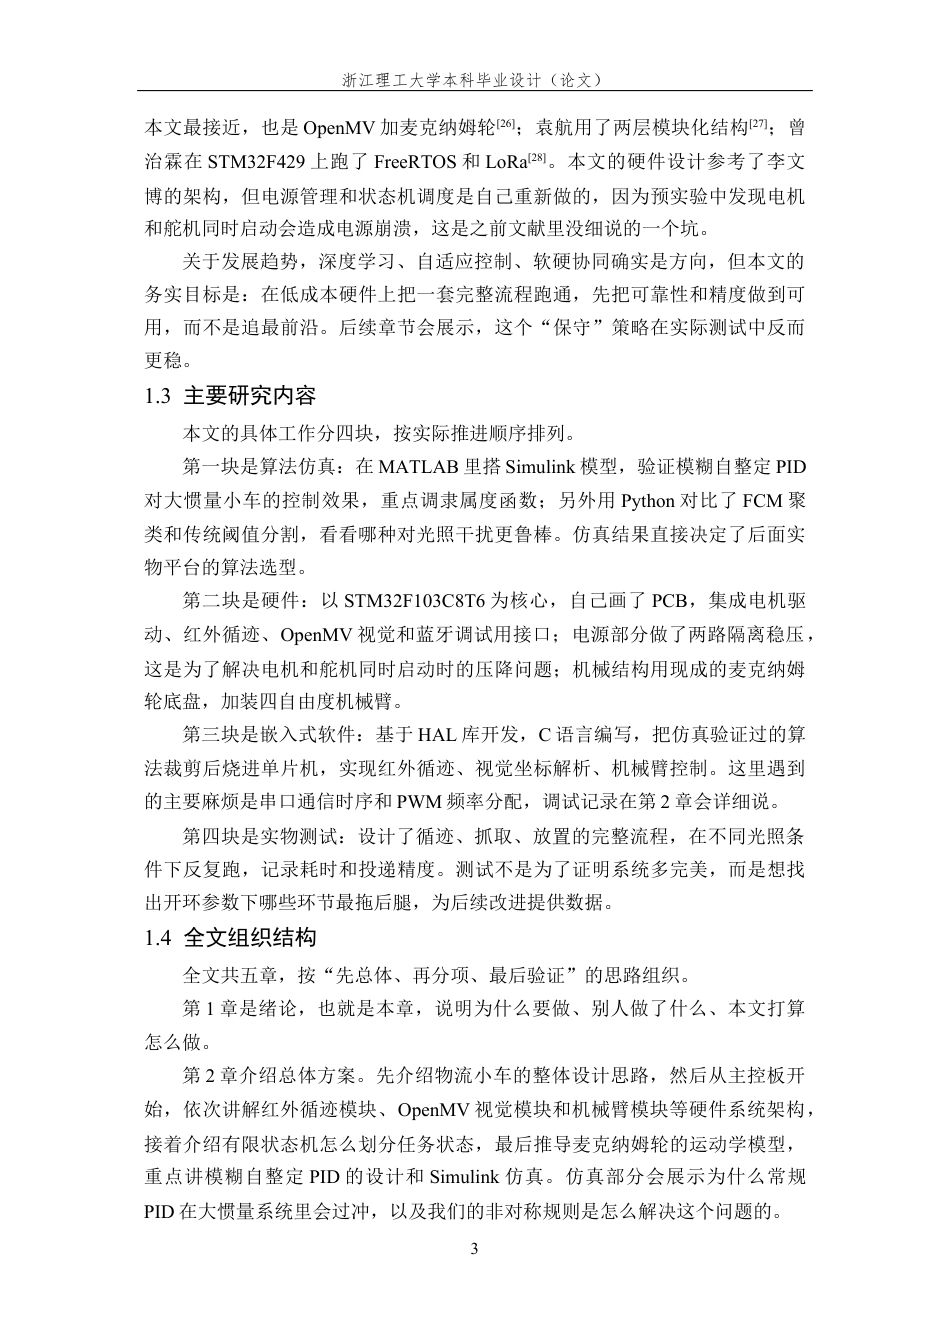
26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx_第3页
3/35
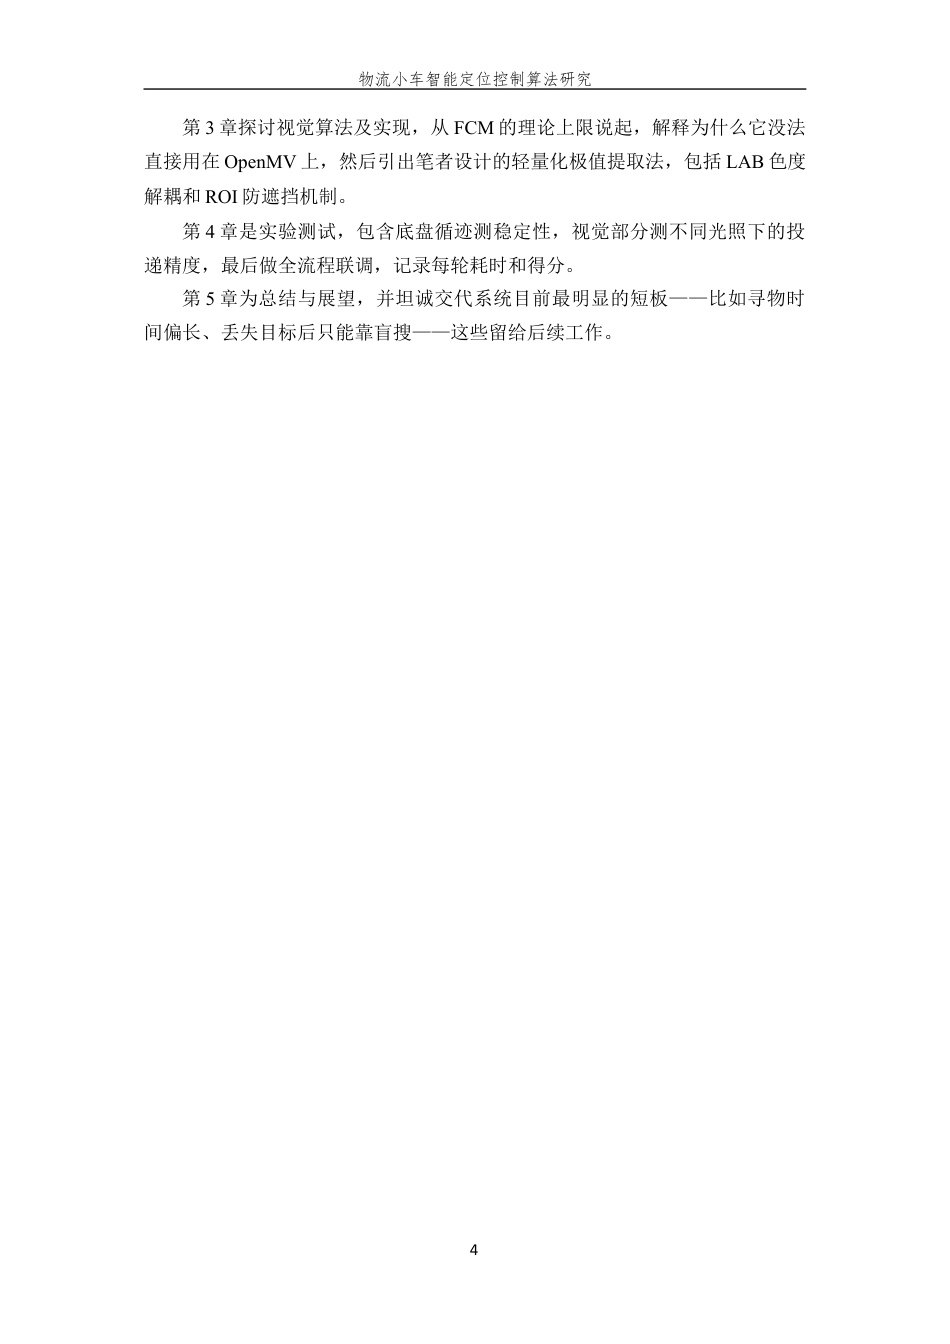
26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx_第4页
4/35
26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx_第5页
5/35
26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx_第6页
6/35
26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx_第7页
7/35
26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx_第8页
8/35
26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx_第9页
9/35
26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx_第10页
10/35
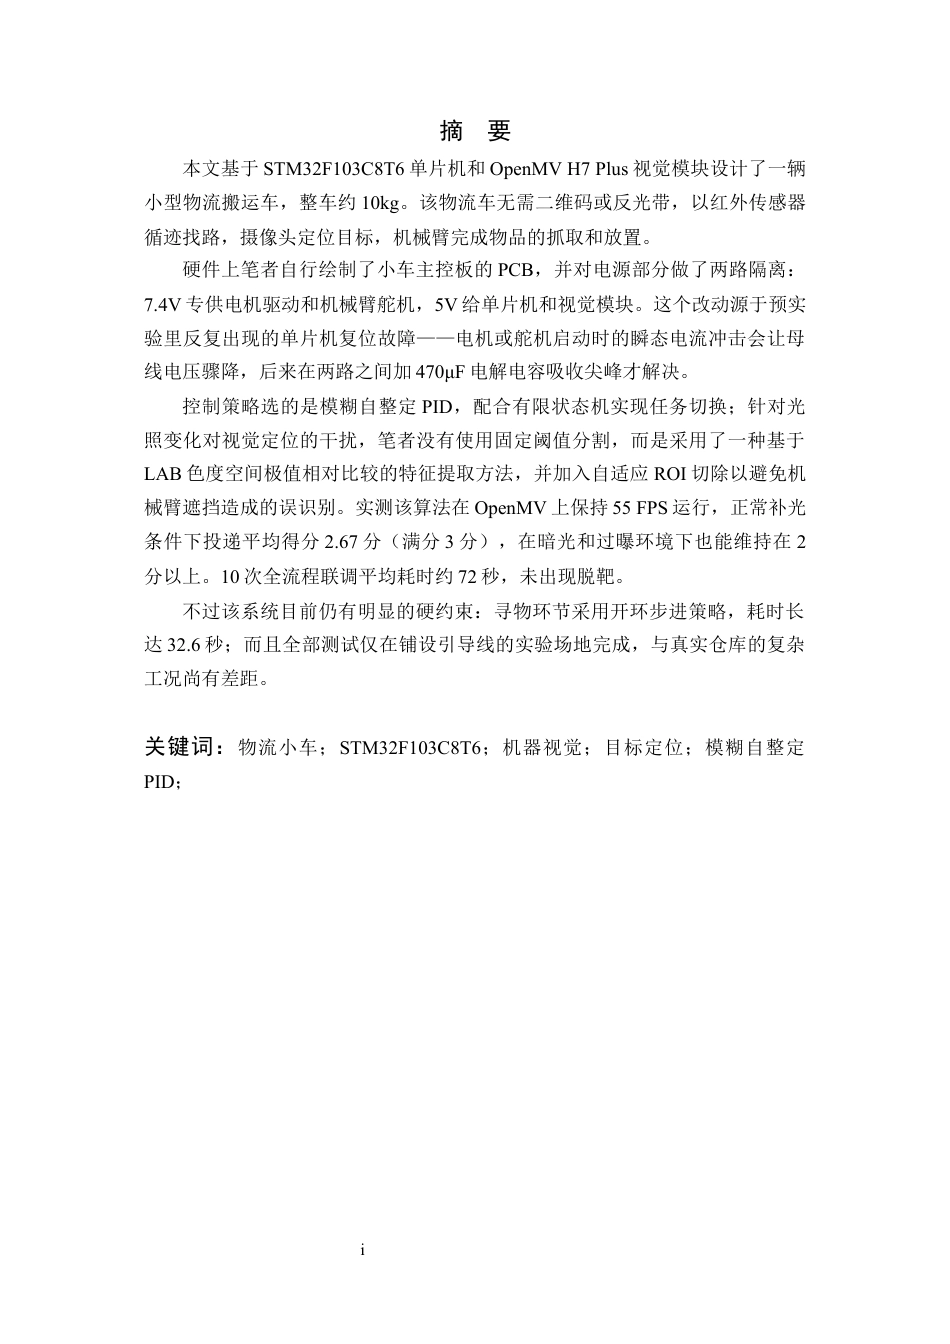
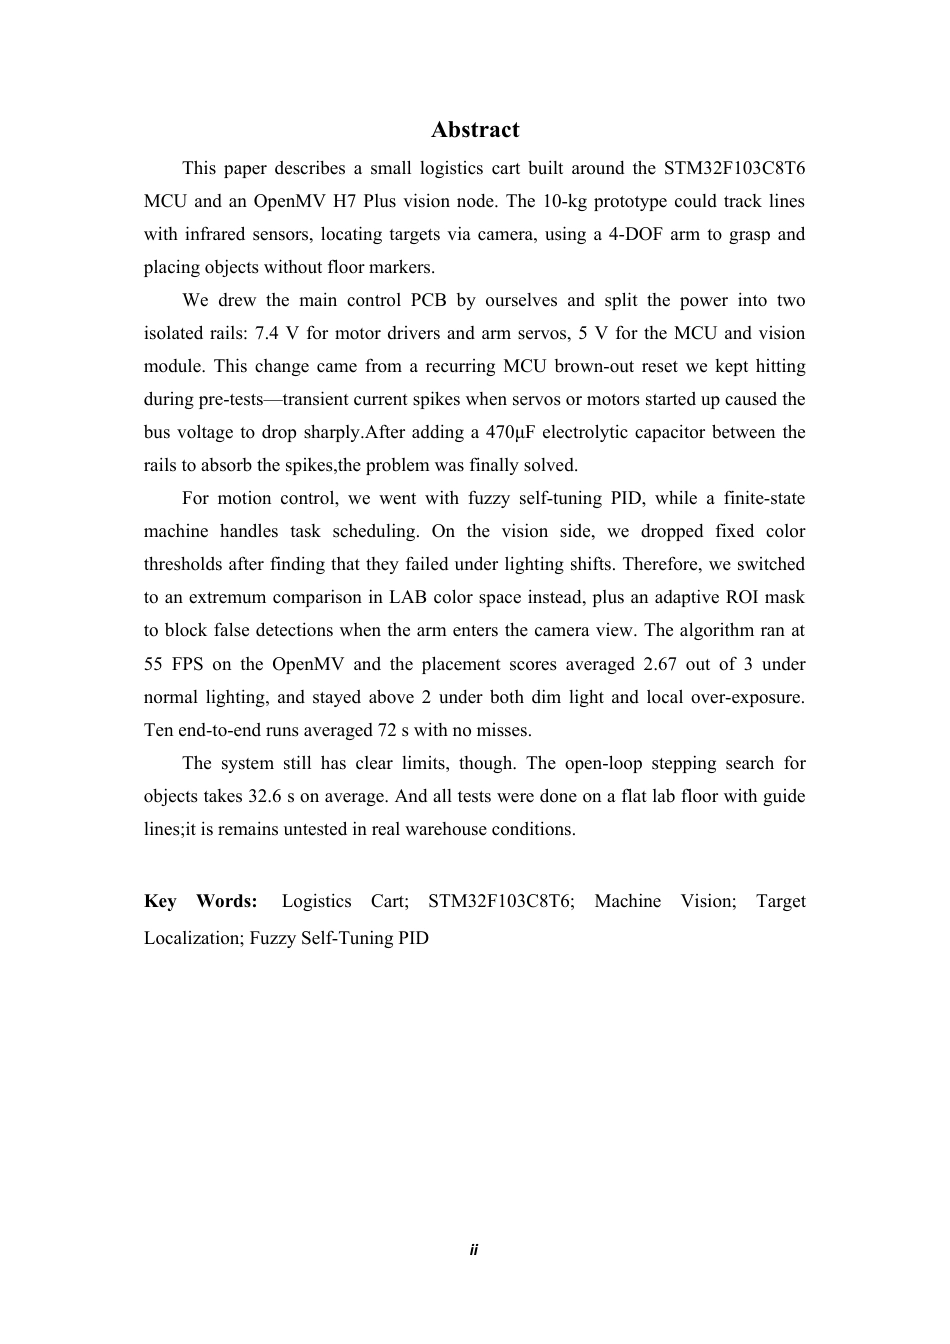
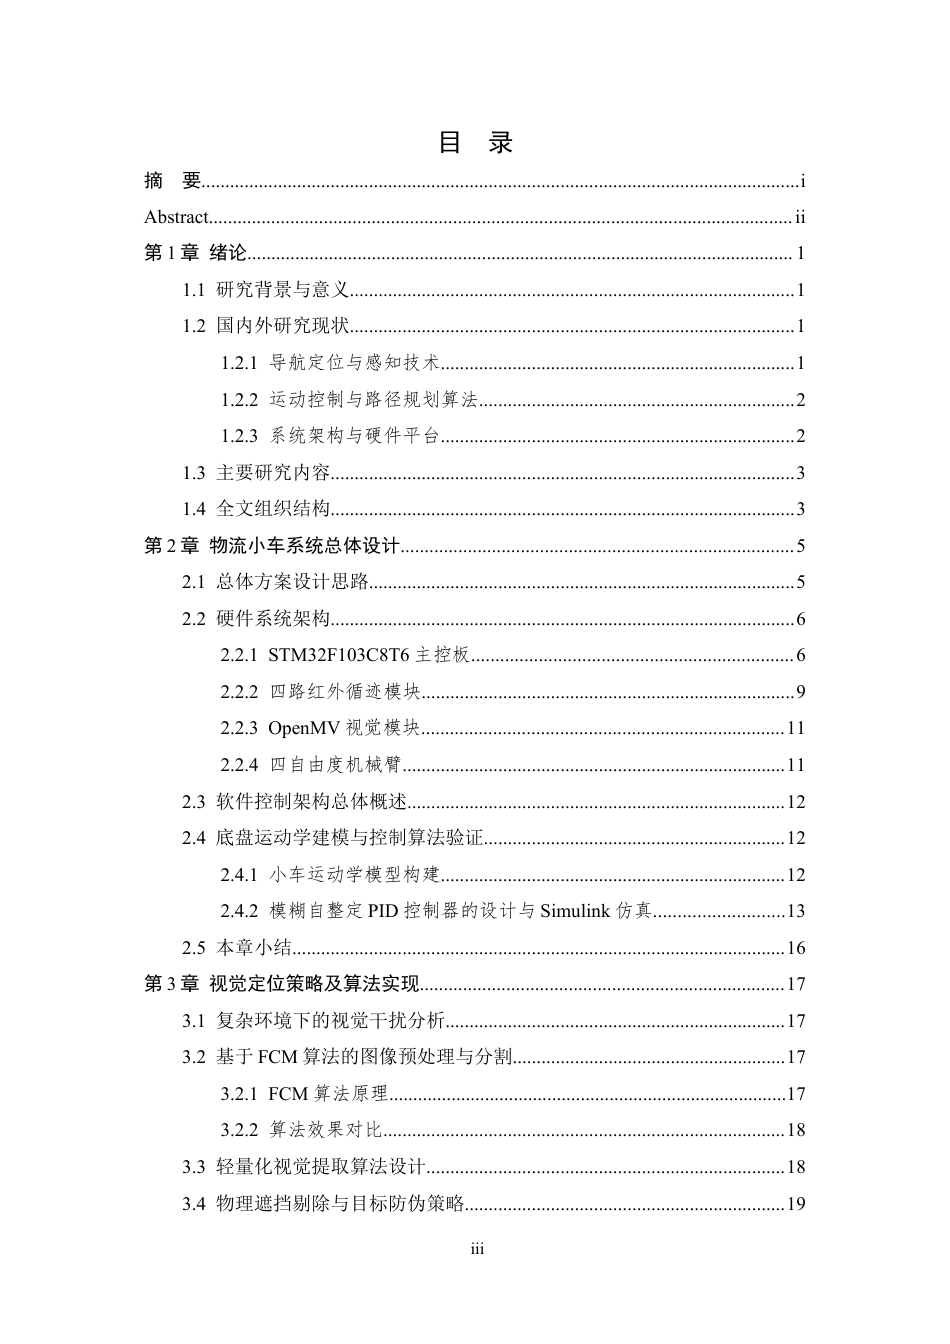
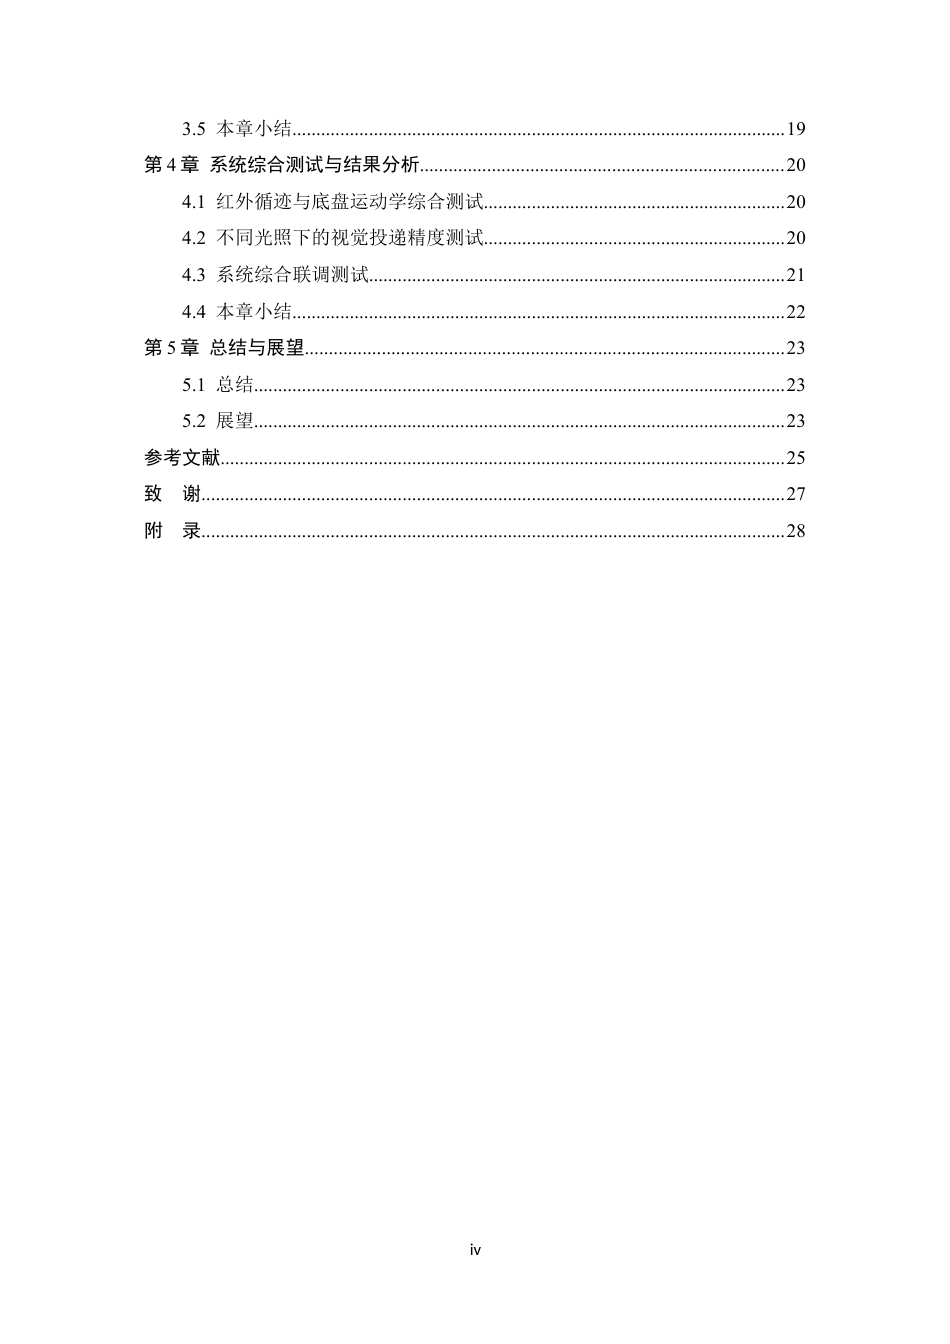
i摘 要本文基于 STM32F103C8T6 单片机和 OpenMV H7 Plus 视觉模块设计了一辆小型物流搬运车,整车约 10kg。该物流车无需二维码或反光带,以红外传感器循迹找路,摄像头定位目标,机械臂完成物品的抓取和放置。硬件上笔者自行绘制了小车主控板的 PCB,并对电源部分做了两路隔离:7.4V 专供电机驱动和机械臂舵机,5V 给单片机和视觉模块。这个改动源于预实验里反复出现的单片机复位故障——电机或舵机启动时的瞬态电流冲击会让母线电压骤降,后来在两路之间加 470μF 电解电容吸收尖峰才解决。控制策略选的是模糊自整定 PID,配合有限状态机实现任务切换;针...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

26年WP 物流小车智能定位控制算法研究最终稿(16595字).docx

您可能关注的文档

发表评论取消回复

  
确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部