电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx

26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx_第1页
1/40
26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx_第2页
2/40
26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx_第3页
3/40
26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx_第4页
4/40
26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx_第5页
5/40
26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx_第6页
6/40
26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx_第7页
7/40
26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx_第8页
8/40
26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx_第9页
9/40
26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx_第10页
10/40
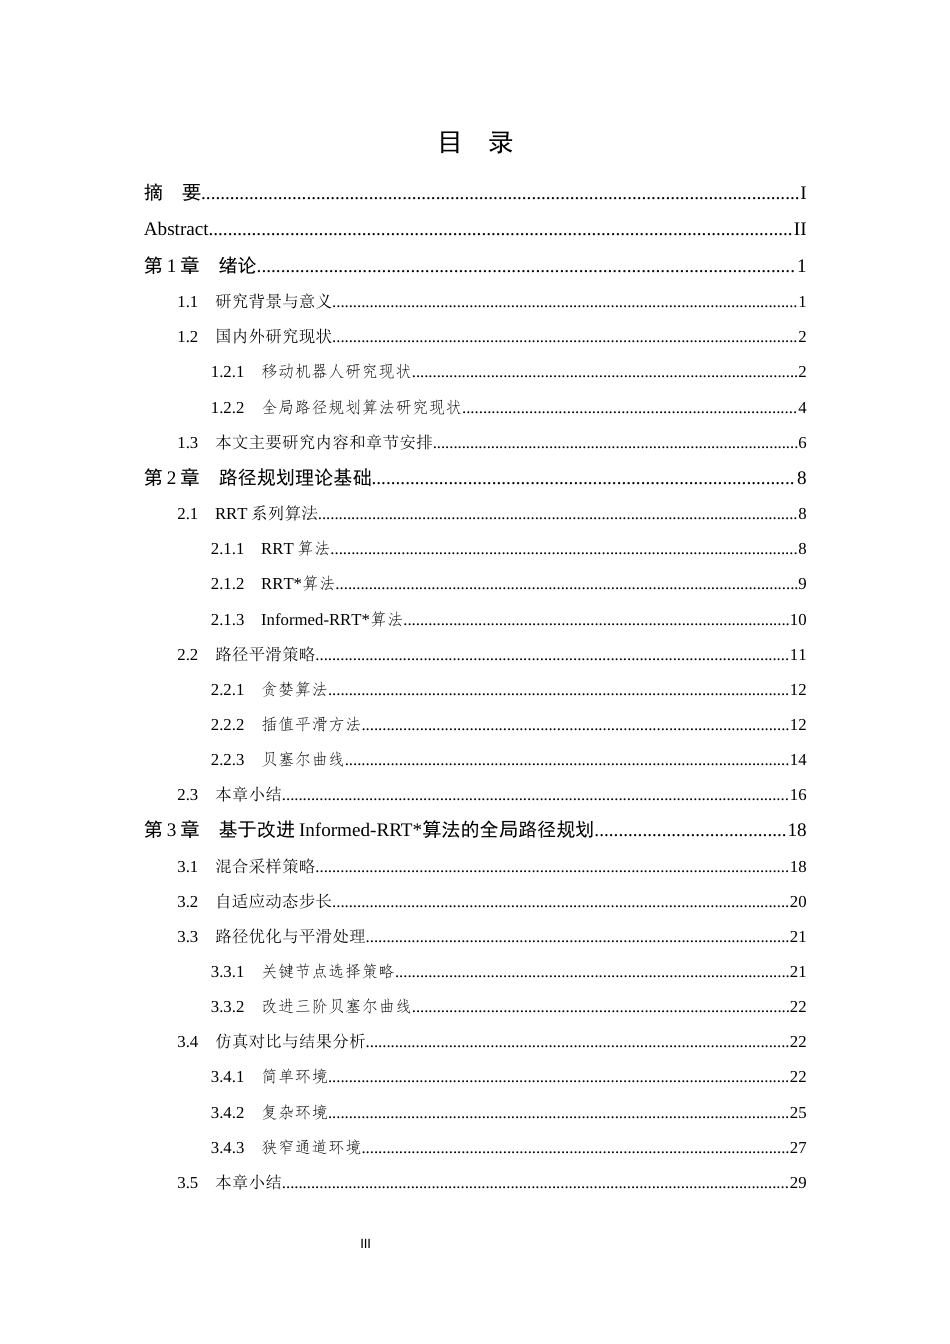
I摘 要随着工业自动化、智能物流及特种作业等领域的不断发展,移动机器人所能应用的场景也在不断扩大。在很多领域中都离不开移动机器人的帮助。路径规划作为移动机器人自主导航系统中的核心技术,它的规划效果会直接作用到机器人在复杂环境中的通行效率、运行安全性与任务执行的质量。传统全局路径规划算法一旦放在复杂环境里,总会出现搜索效率不足、路径质量不高,还有平滑性较差的问题。基于这些情况,本文着重研究改进的 Informed-RRT*算法的全局路径规划方法。针对传统 Informed-RRT*算法本身存在初始路径搜索效率低、采样盲目性强、固定步长环境适应性不足以及...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

26年WP 基于改进RRT算法的移动机器人路径规划最终稿(18993字).docx

您可能关注的文档

发表评论取消回复

  
确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部