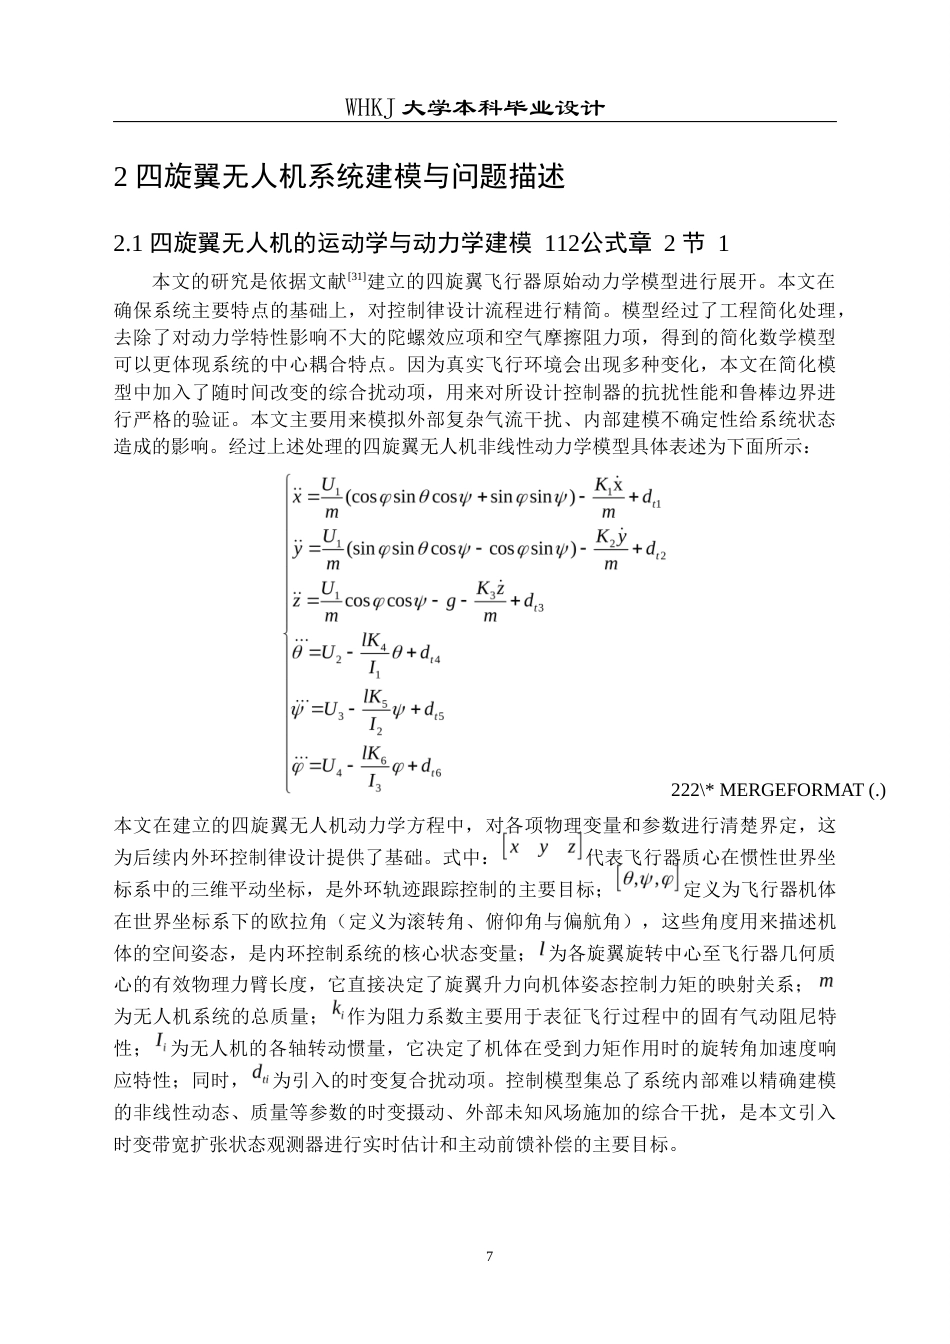
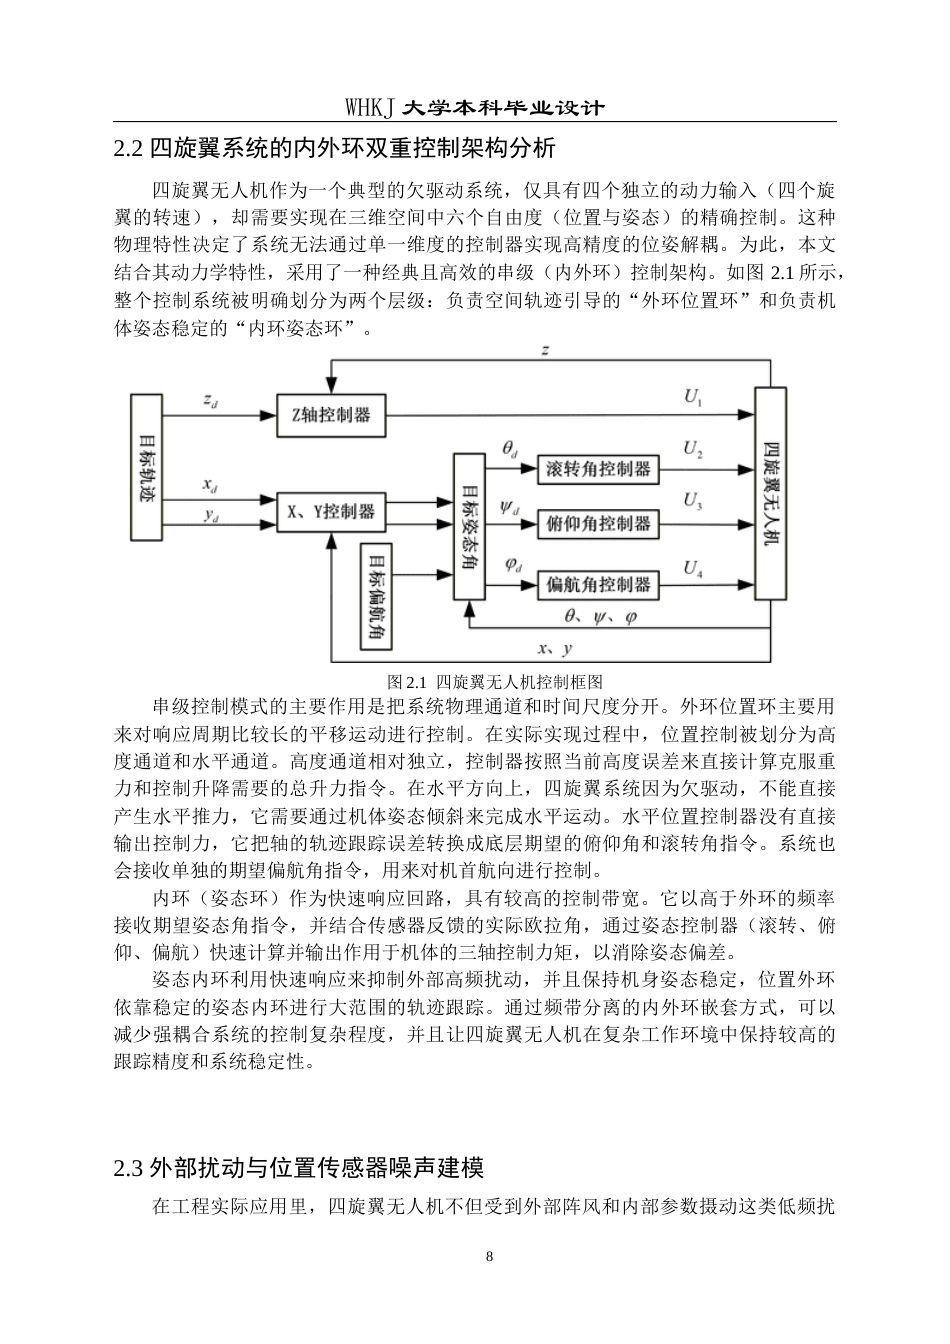
I摘 要四旋翼无人机具有非线性、欠驱动和强耦合等特点,在实际飞行中会受到外部风场、内部参数改变和传感器高频噪声的共同影响。线性自抗扰控制(Linear Active Disturbance Rejection Control, LADRC)通常使用带宽固定的扩张状态观测器(Linear Extended State Observer, LESO),但是该方法在工程应用中,动态响应速度和高频噪声抑制之间存在矛盾,不能在复杂工况下同时保证轨迹跟踪精度和系统鲁棒性。传统固定带宽扩张状态观测器在参数配置上比较僵化,本文设计了使用时变带宽扩张状态观测器(Time-Varying Bandwidth Linear Extended State Observer, TV...


发表评论取消回复