电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

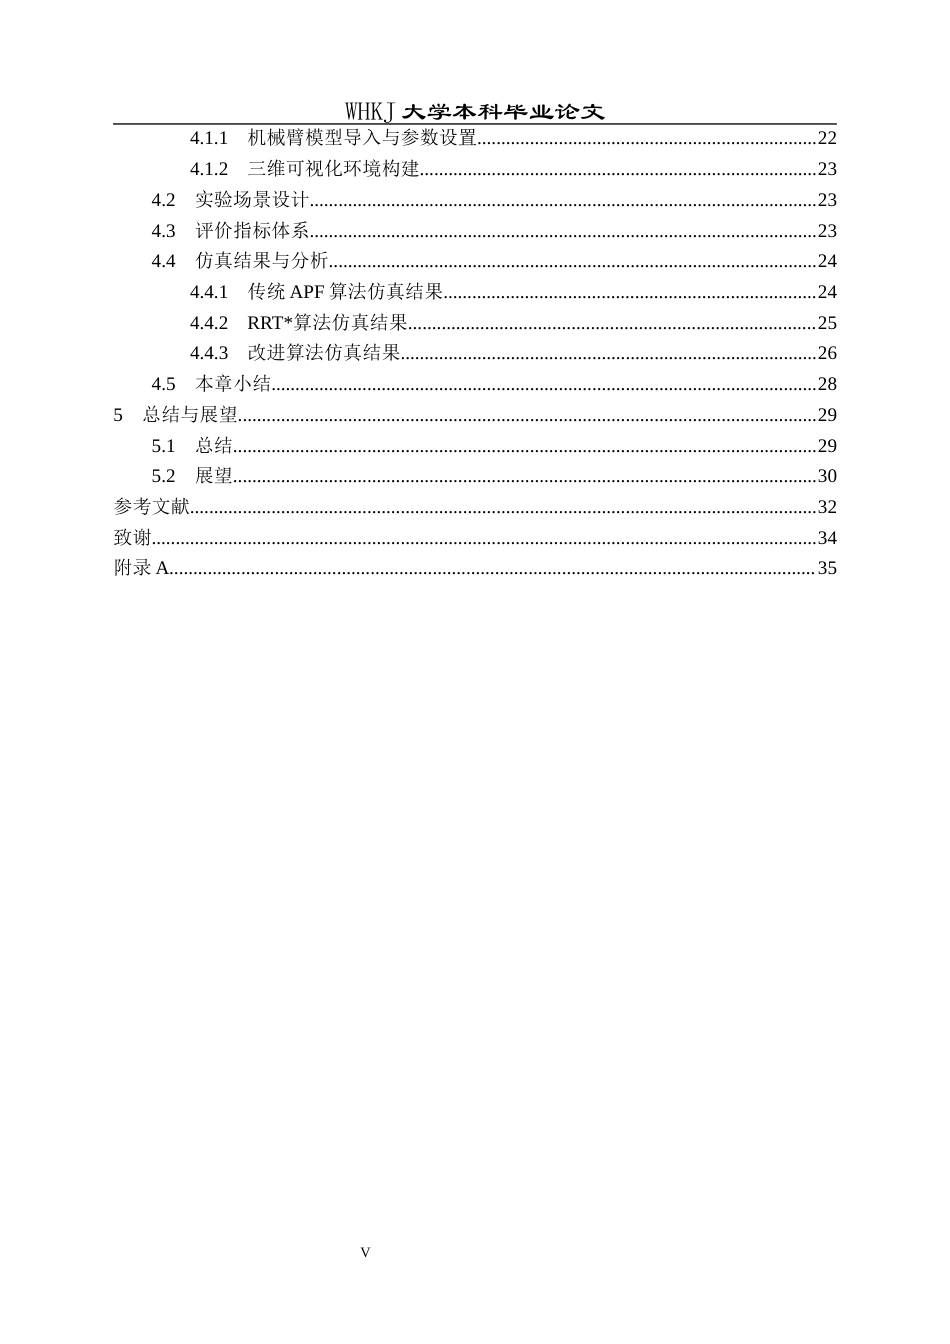
26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx

26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx_第1页
1/44页
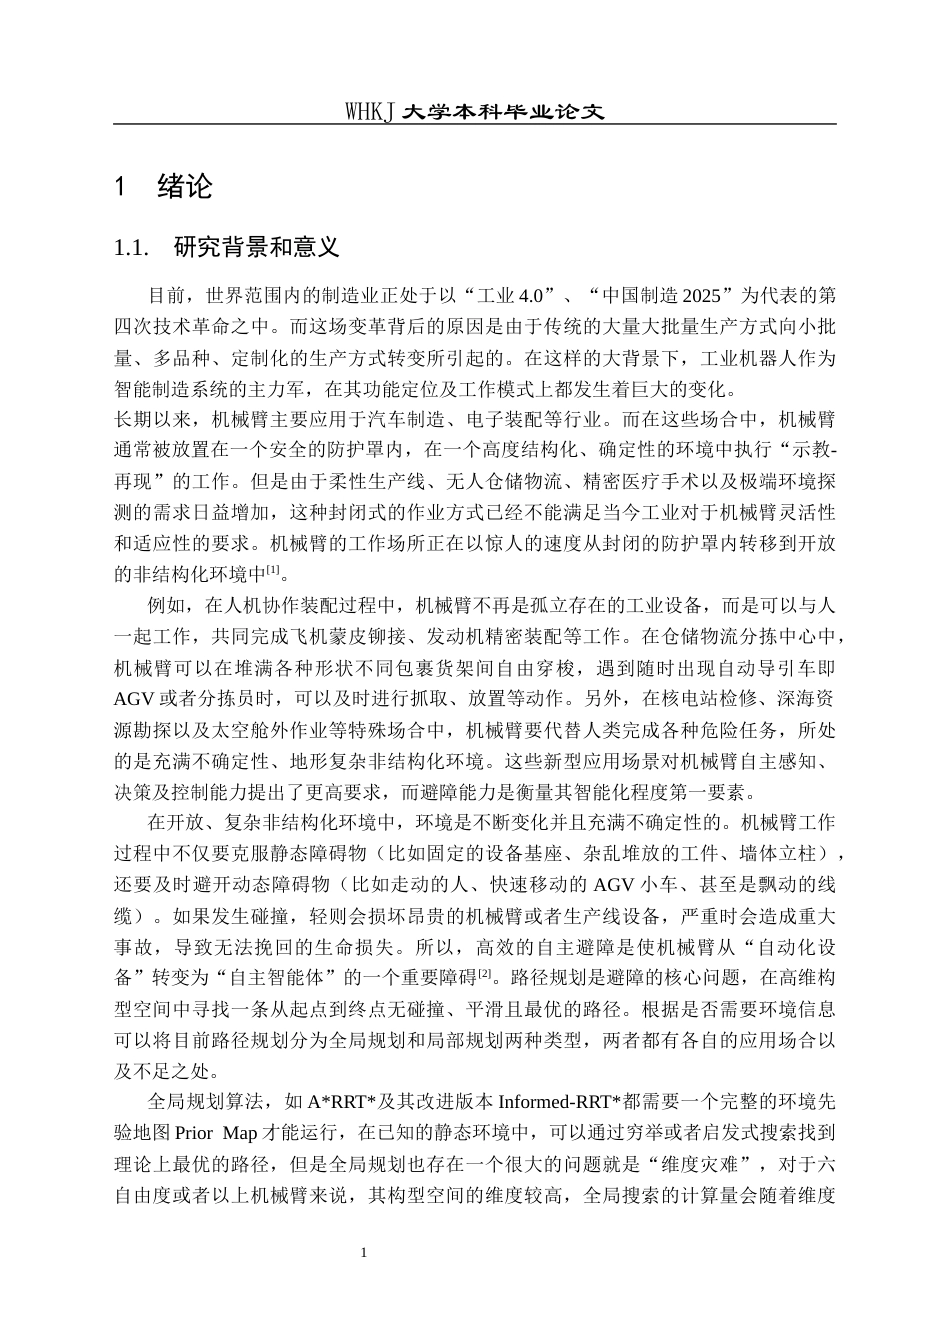
26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx_第2页
2/44页
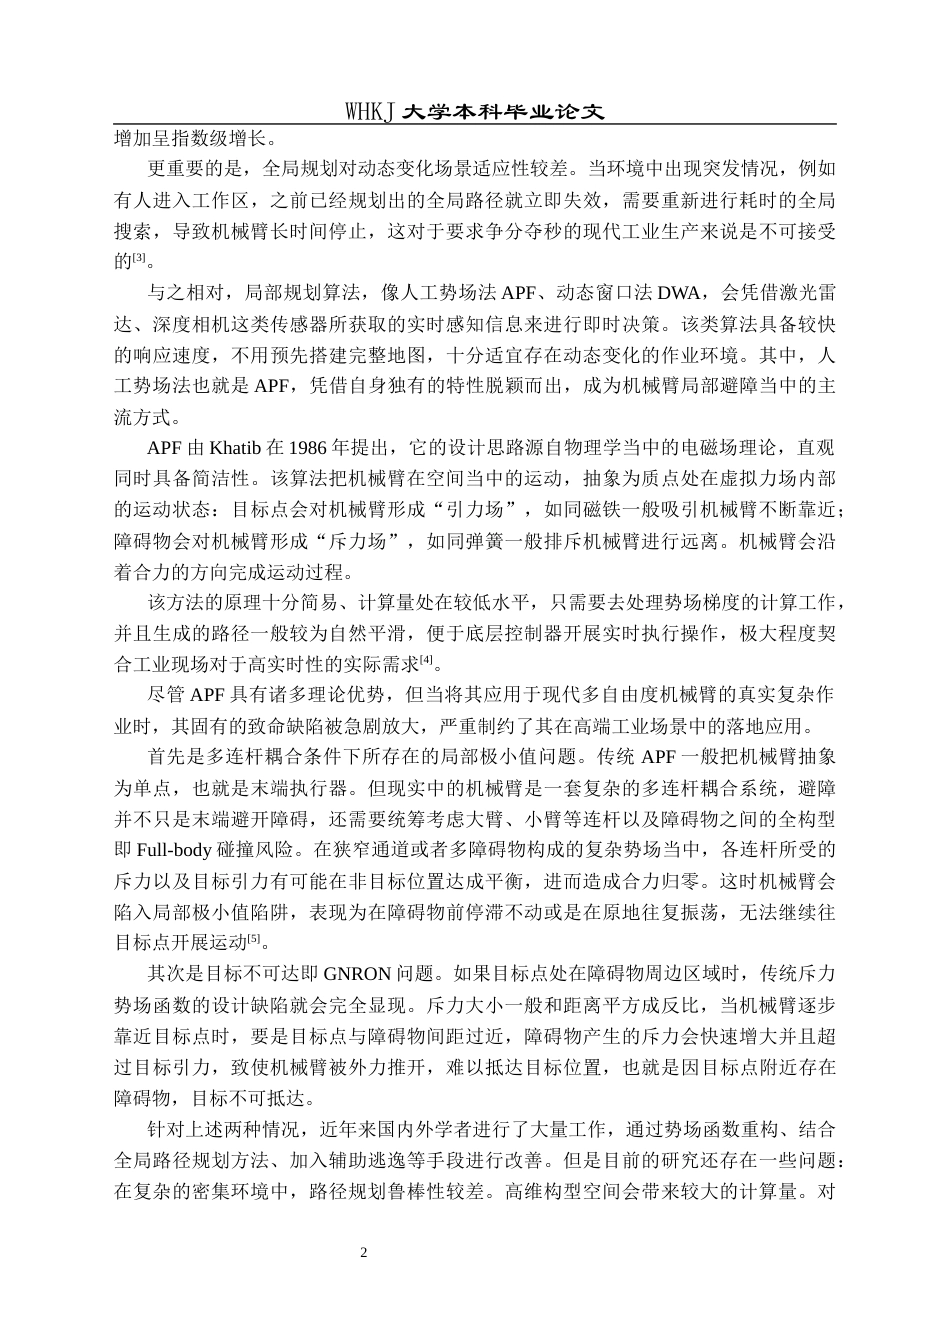
26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx_第3页
3/44页
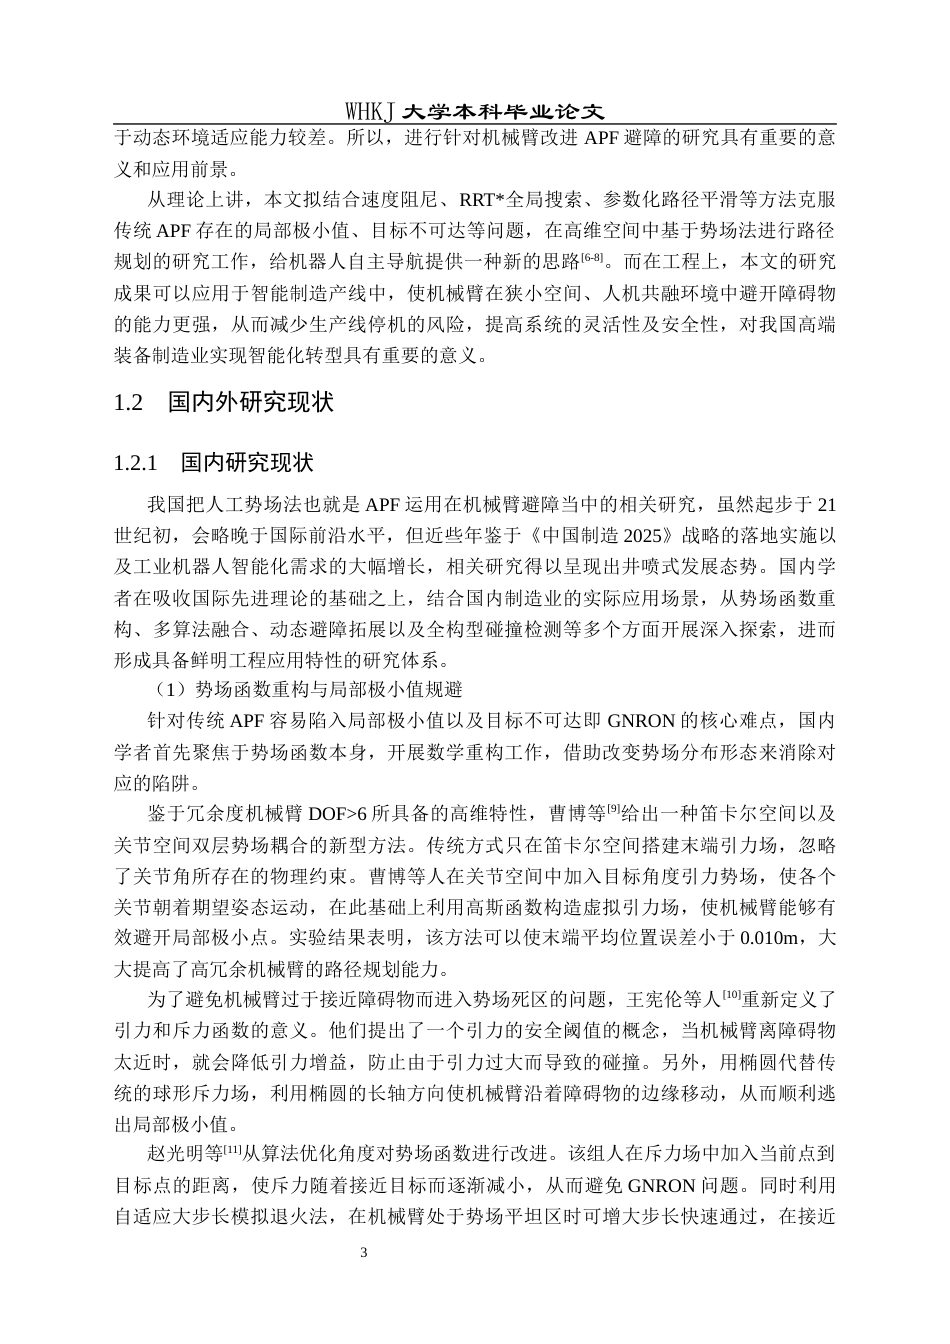
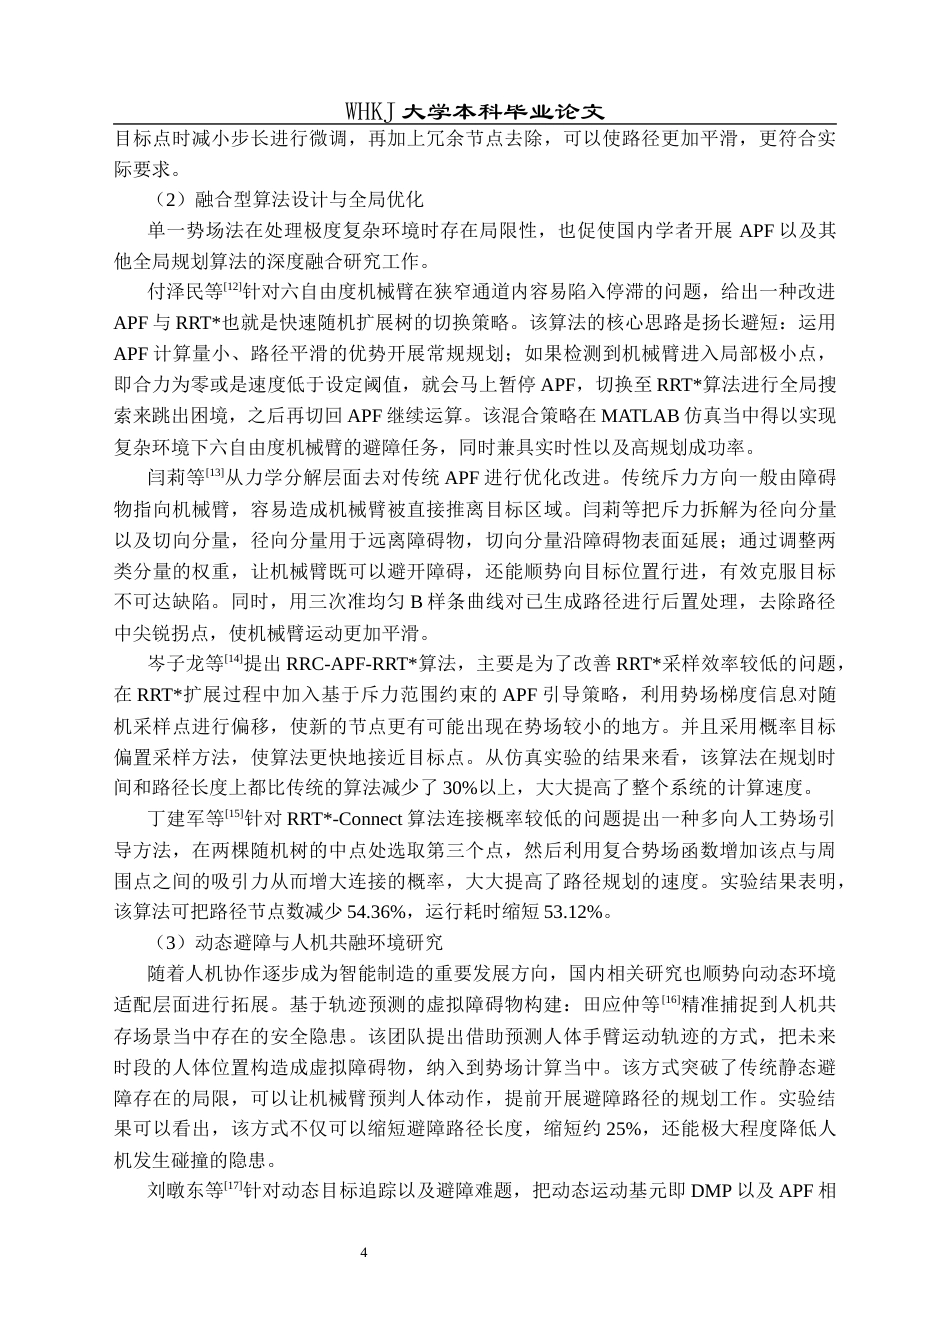
26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx_第4页
4/44页
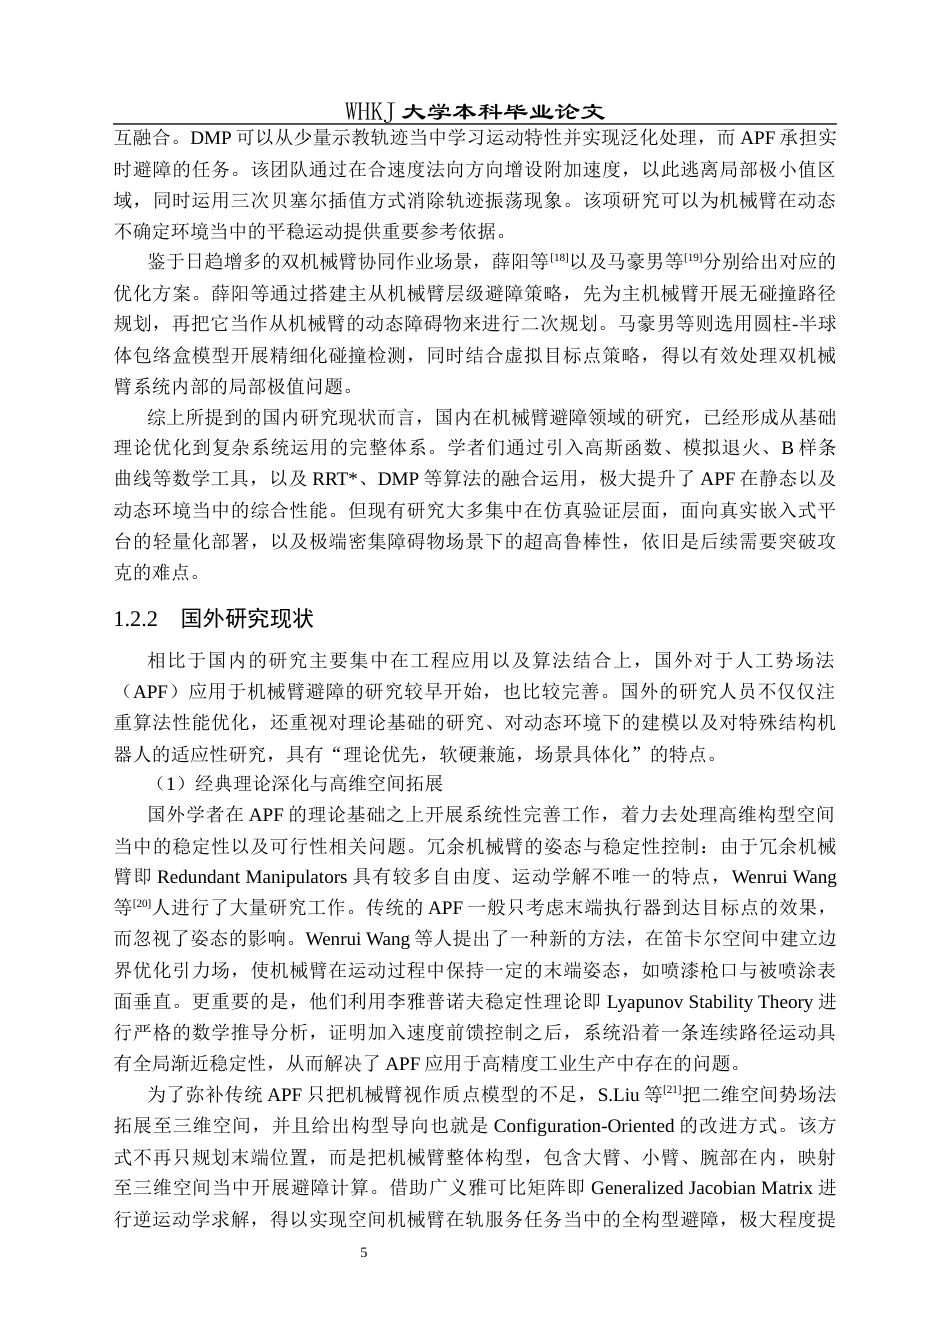
26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx_第5页
5/44页
26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx_第6页
6/44页
26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx_第7页
7/44页
26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx_第8页
8/44页
26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx_第9页
9/44页
26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx_第10页
10/44页
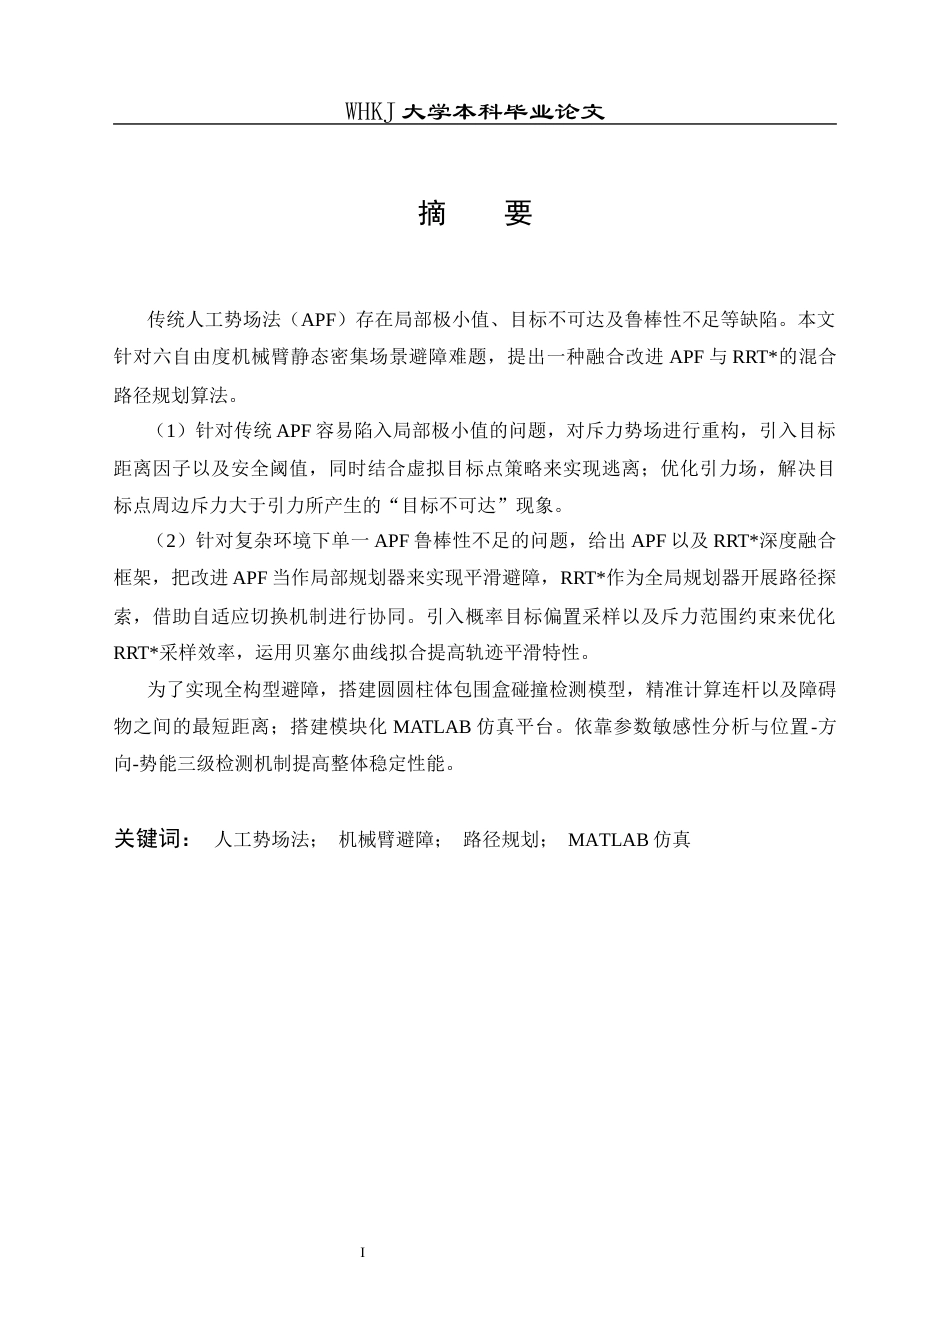
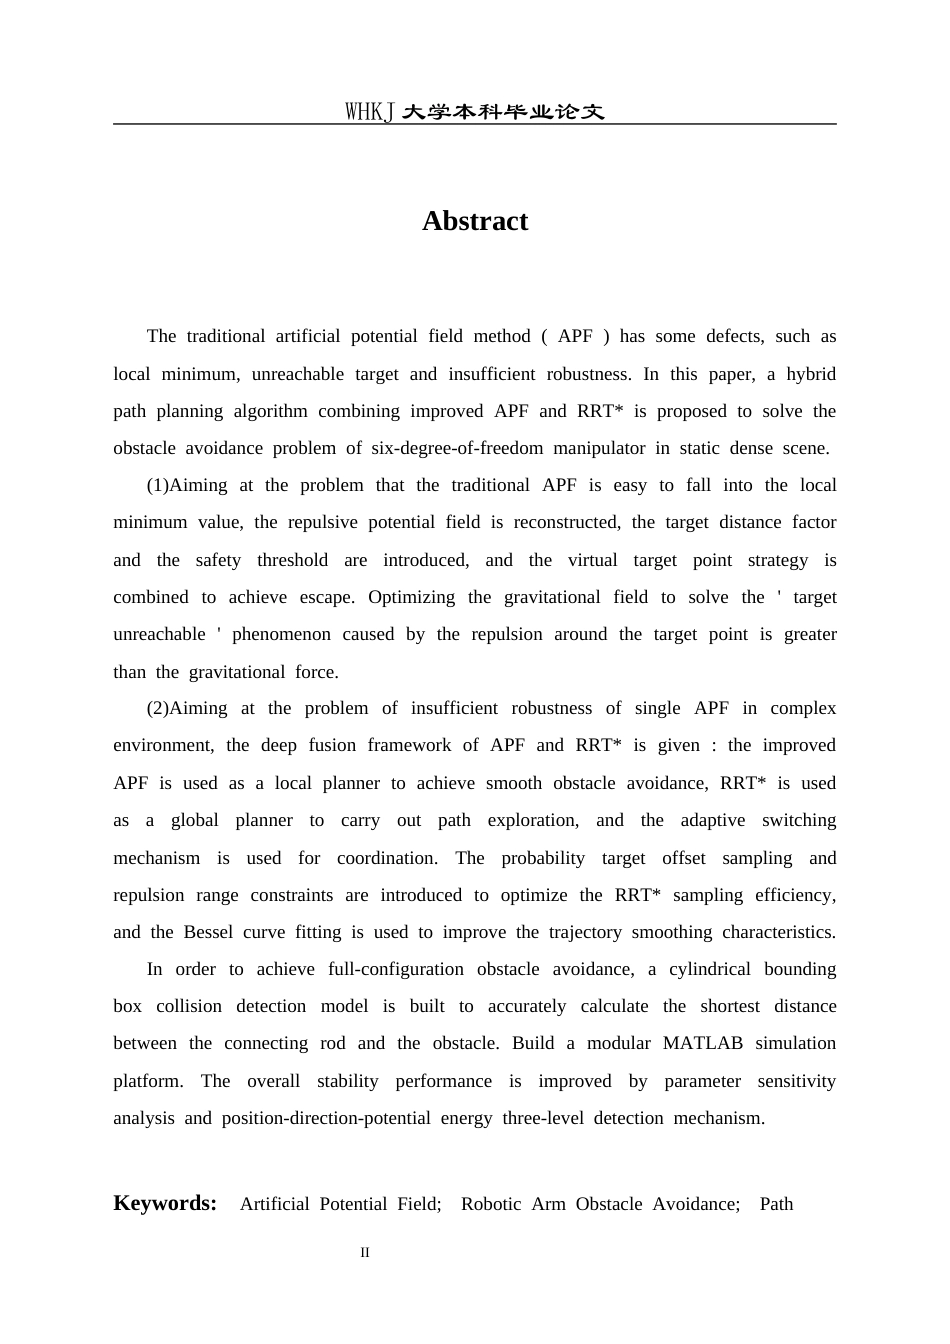
IWHKJ 大学本科毕业论文摘 要传统人工势场法(APF)存在局部极小值、目标不可达及鲁棒性不足等缺陷。本文针对六自由度机械臂静态密集场景避障难题,提出一种融合改进 APF 与 RRT*的混合路径规划算法。(1)针对传统 APF 容易陷入局部极小值的问题,对斥力势场进行重构,引入目标距离因子以及安全阈值,同时结合虚拟目标点策略来实现逃离;优化引力场,解决目标点周边斥力大于引力所产生的“目标不可达”现象。(2)针对复杂环境下单一 APF 鲁棒性不足的问题,给出 APF 以及 RRT*深度融合框架,把改进 APF 当作局部规划器来实现平滑避障,RRT*作为全局规划...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

26年WP测控技术与仪器 基于人工势场法的机械臂避障算法研究9.19-AI6.24_1全日(20965字).docx

您可能关注的文档

发表评论取消回复

  
新文件+ 关注
机构认证
内容提供者

新文件

确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部