电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx

26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx_第1页
1/43页
26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx_第2页
2/43页
26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx_第3页
3/43页
26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx_第4页
4/43页
26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx_第5页
5/43页
26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx_第6页
6/43页
26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx_第7页
7/43页
26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx_第8页
8/43页
26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx_第9页
9/43页
26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx_第10页
10/43页
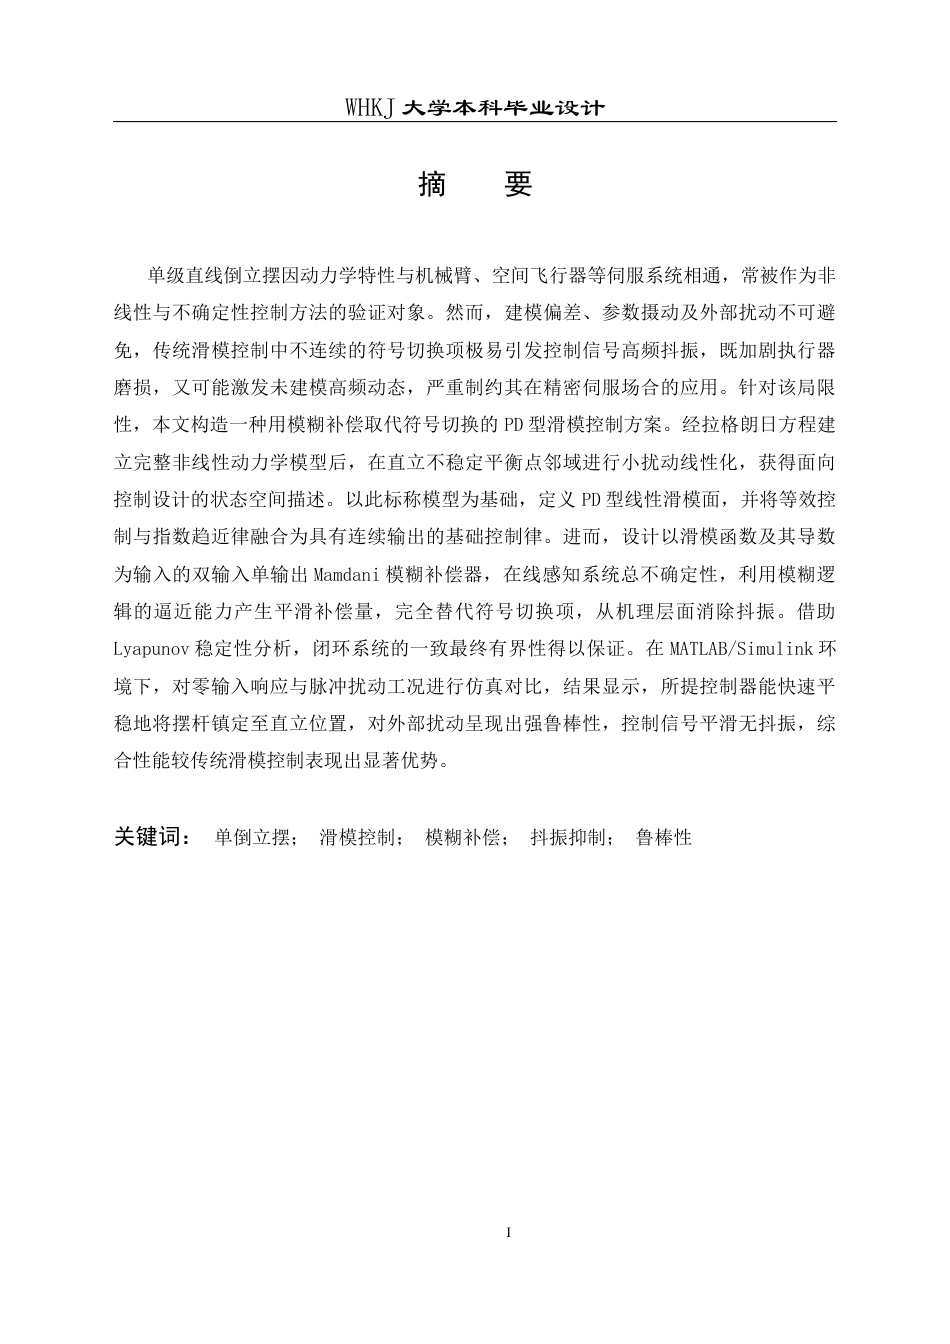
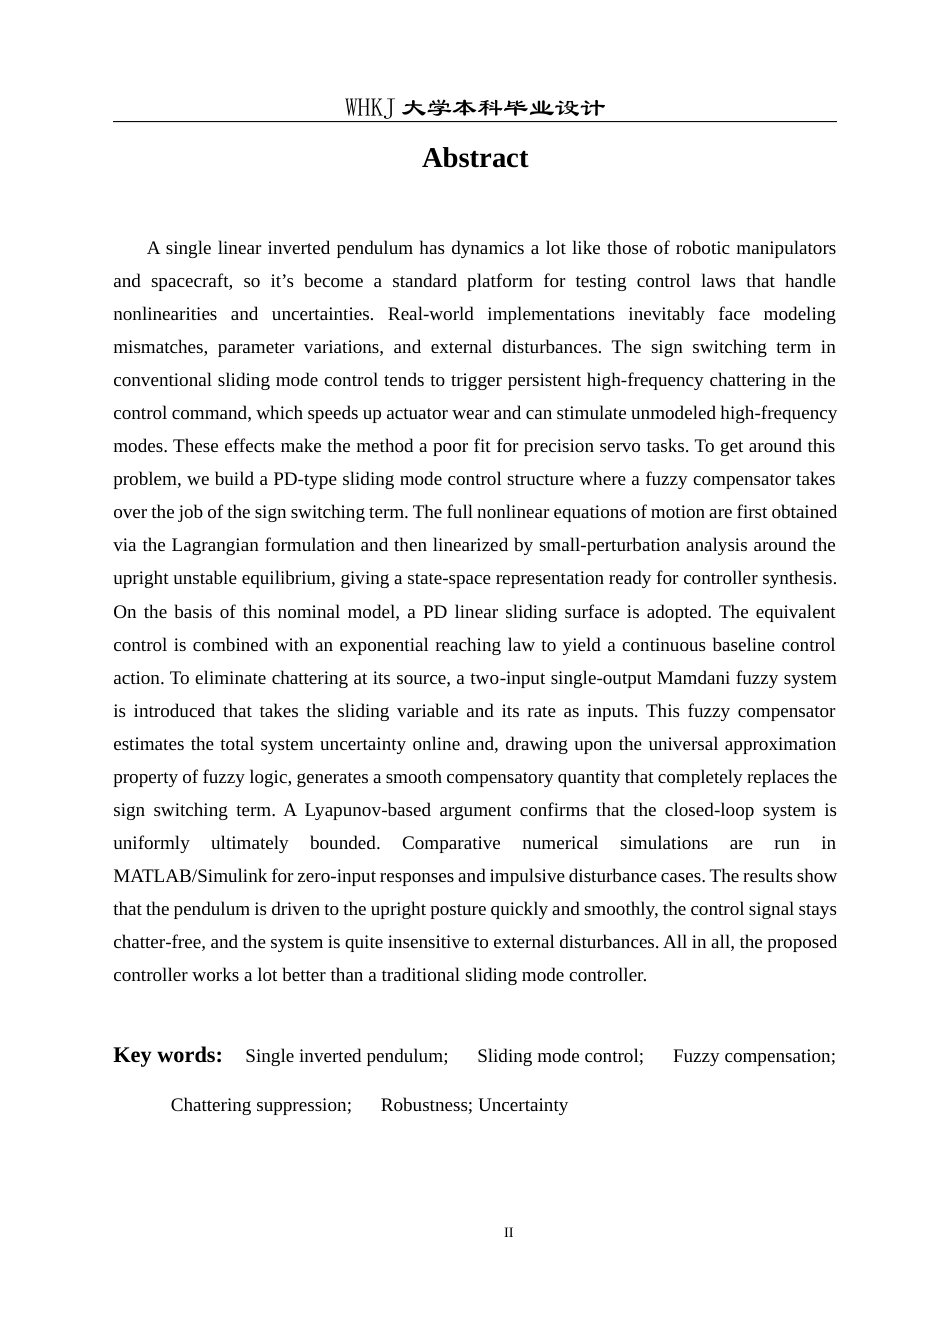
WHKJ 大学本科毕业设计I摘 要单级直线倒立摆因动力学特性与机械臂、空间飞行器等伺服系统相通,常被作为非线性与不确定性控制方法的验证对象。然而,建模偏差、参数摄动及外部扰动不可避免,传统滑模控制中不连续的符号切换项极易引发控制信号高频抖振,既加剧执行器磨损,又可能激发未建模高频动态,严重制约其在精密伺服场合的应用。针对该局限性,本文构造一种用模糊补偿取代符号切换的 PD 型滑模控制方案。经拉格朗日方程建立完整非线性动力学模型后,在直立不稳定平衡点邻域进行小扰动线性化,获得面向控制设计的状态空间描述。以此标称模型为基础,定义 PD ...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

26年WP自动化 单倒立摆的模糊补偿控制系统设计7.11-AI全日(21778字).docx

您可能关注的文档

发表评论取消回复

  
新文件+ 关注
机构认证
内容提供者

新文件

确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部