电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx

26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx_第1页
1/49页
26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx_第2页
2/49页
26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx_第3页
3/49页
26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx_第4页
4/49页
26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx_第5页
5/49页
26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx_第6页
6/49页
26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx_第7页
7/49页
26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx_第8页
8/49页
26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx_第9页
9/49页
26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx_第10页
10/49页
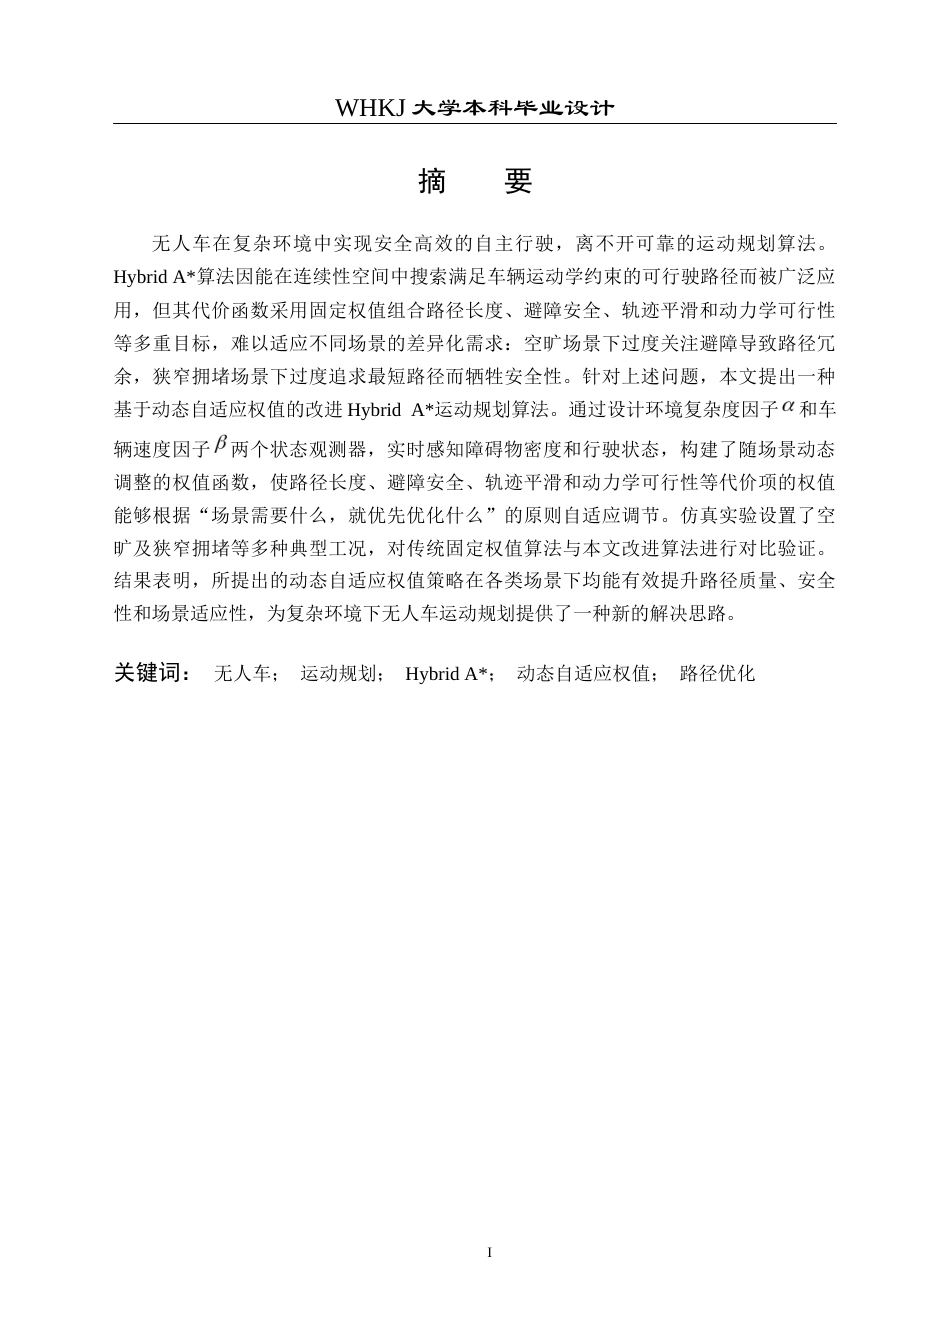
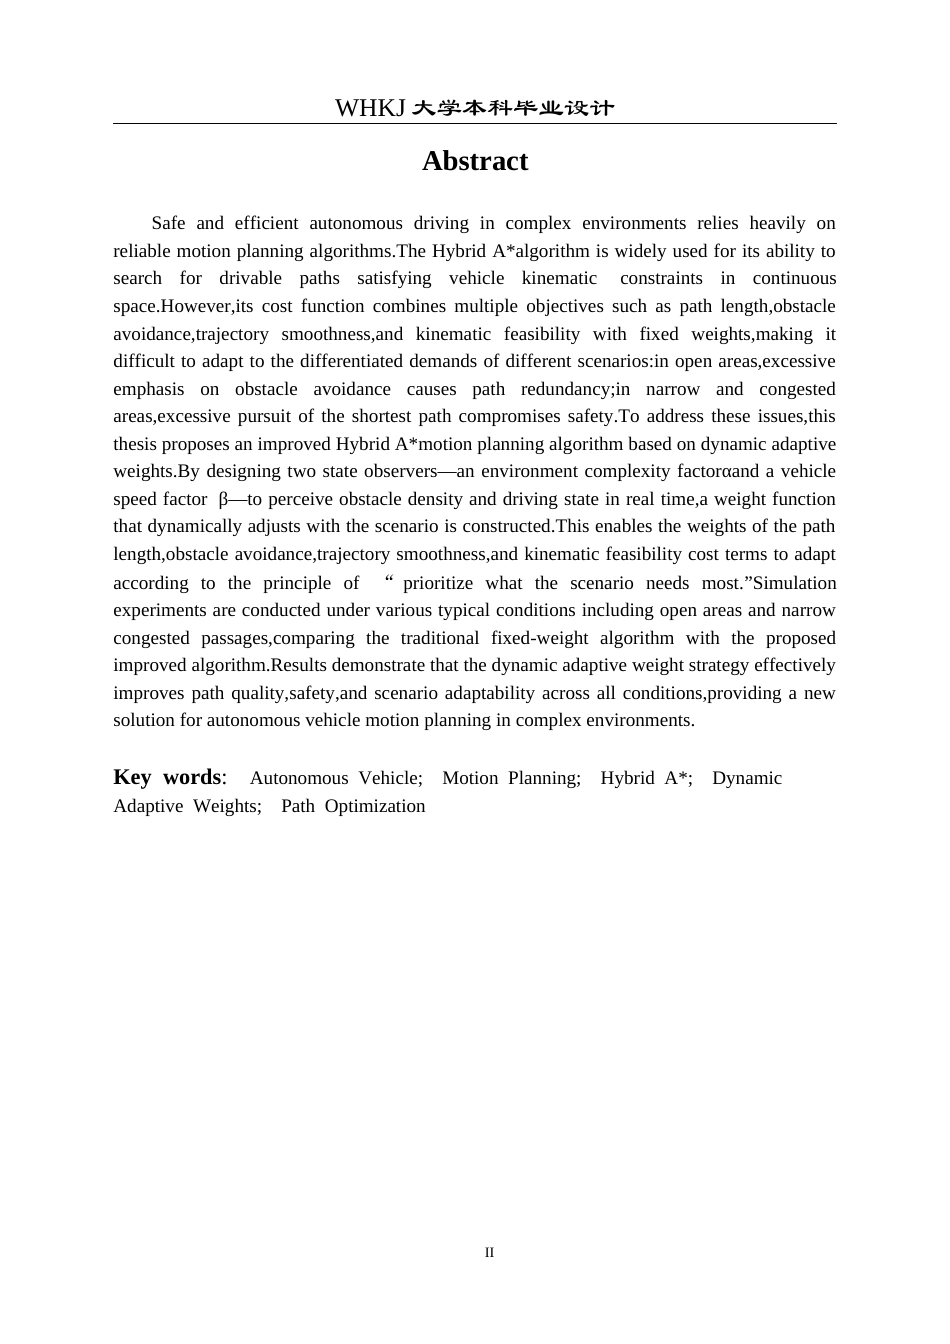
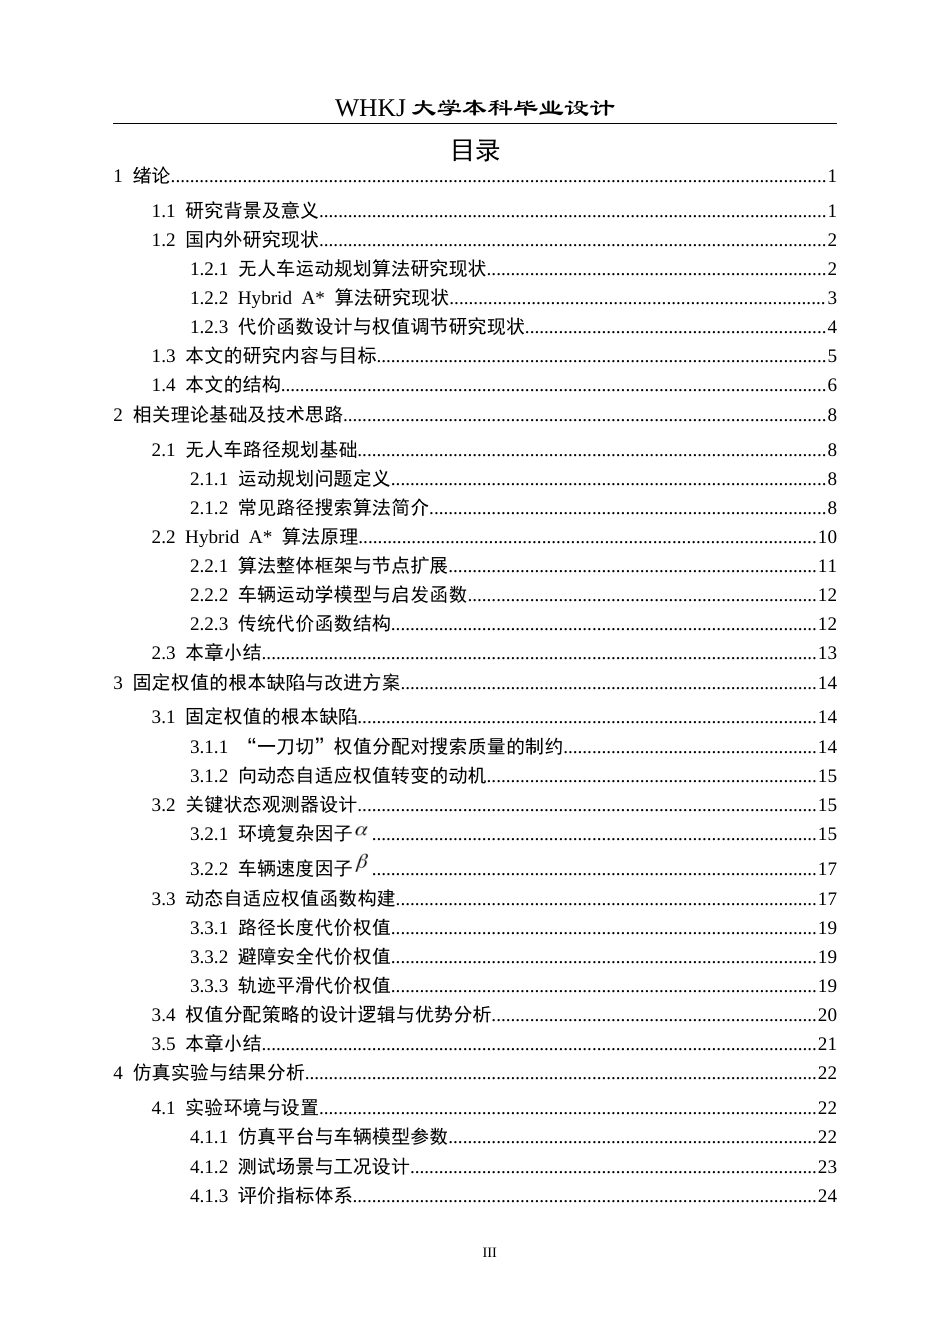
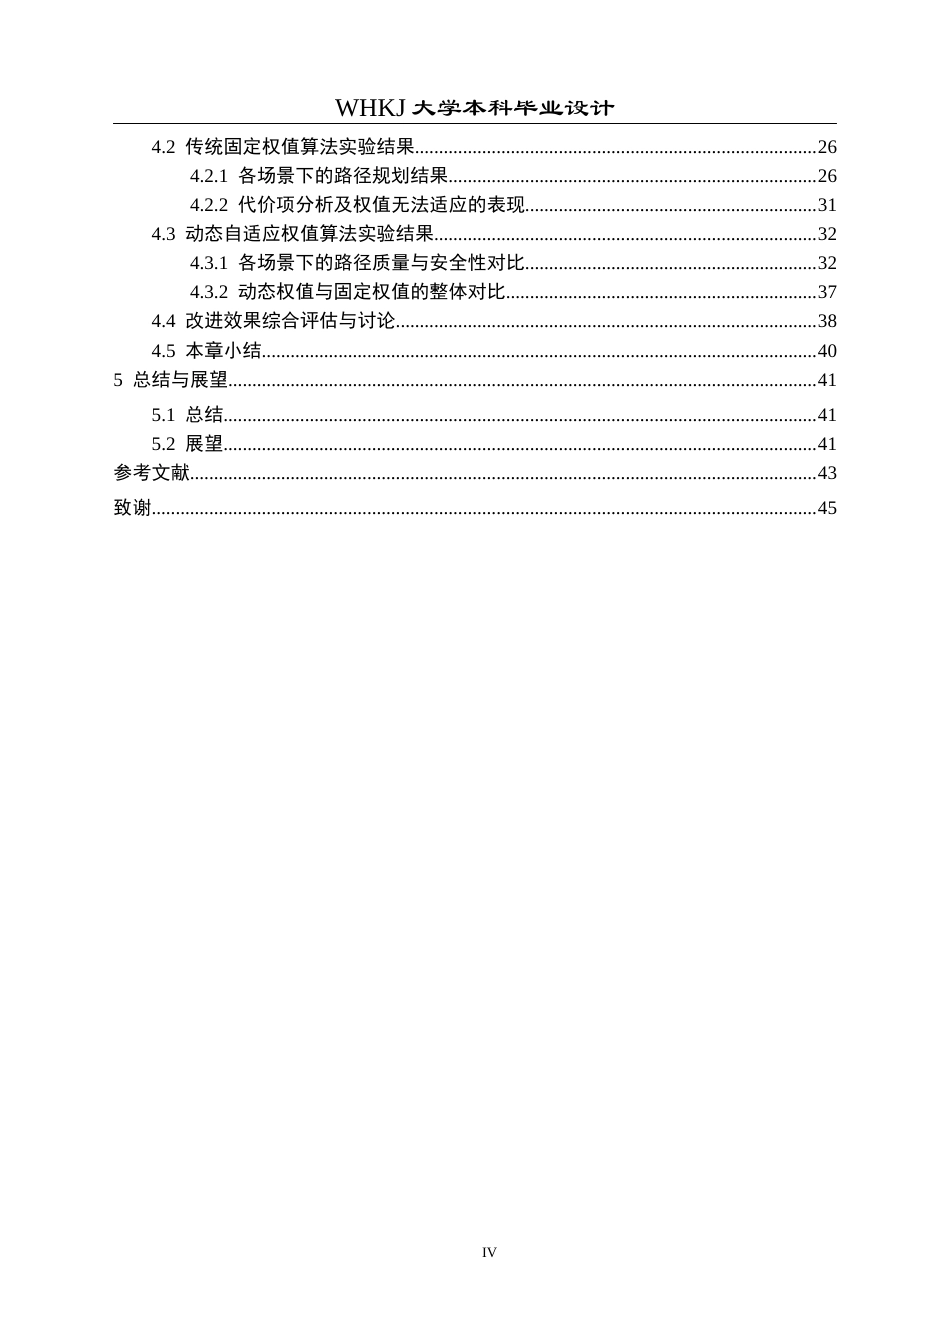
WHKJ 大学本科毕业设计I摘 要无人车在复杂环境中实现安全高效的自主行驶,离不开可靠的运动规划算法。Hybrid A*算法因能在连续性空间中搜索满足车辆运动学约束的可行驶路径而被广泛应用,但其代价函数采用固定权值组合路径长度、避障安全、轨迹平滑和动力学可行性等多重目标,难以适应不同场景的差异化需求:空旷场景下过度关注避障导致路径冗余,狭窄拥堵场景下过度追求最短路径而牺牲安全性。针对上述问题,本文提出一种基于动态自适应权值的改进 Hybrid A*运动规划算法。通过设计环境复杂度因子和车辆速度因子两个状态观测器,实时感知障碍物密度和行驶状态,构...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

26年WP自动化 基于 Hybrid A的无人车运动规划算法研究2.69-AI14.83全日(31020字).docx

您可能关注的文档

发表评论取消回复

  
新文件+ 关注
机构认证
内容提供者

新文件

确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部