电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx

26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx_第1页
1/40页
26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx_第2页
2/40页
26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx_第3页
3/40页
26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx_第4页
4/40页
26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx_第5页
5/40页
26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx_第6页
6/40页
26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx_第7页
7/40页
26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx_第8页
8/40页
26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx_第9页
9/40页
26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx_第10页
10/40页
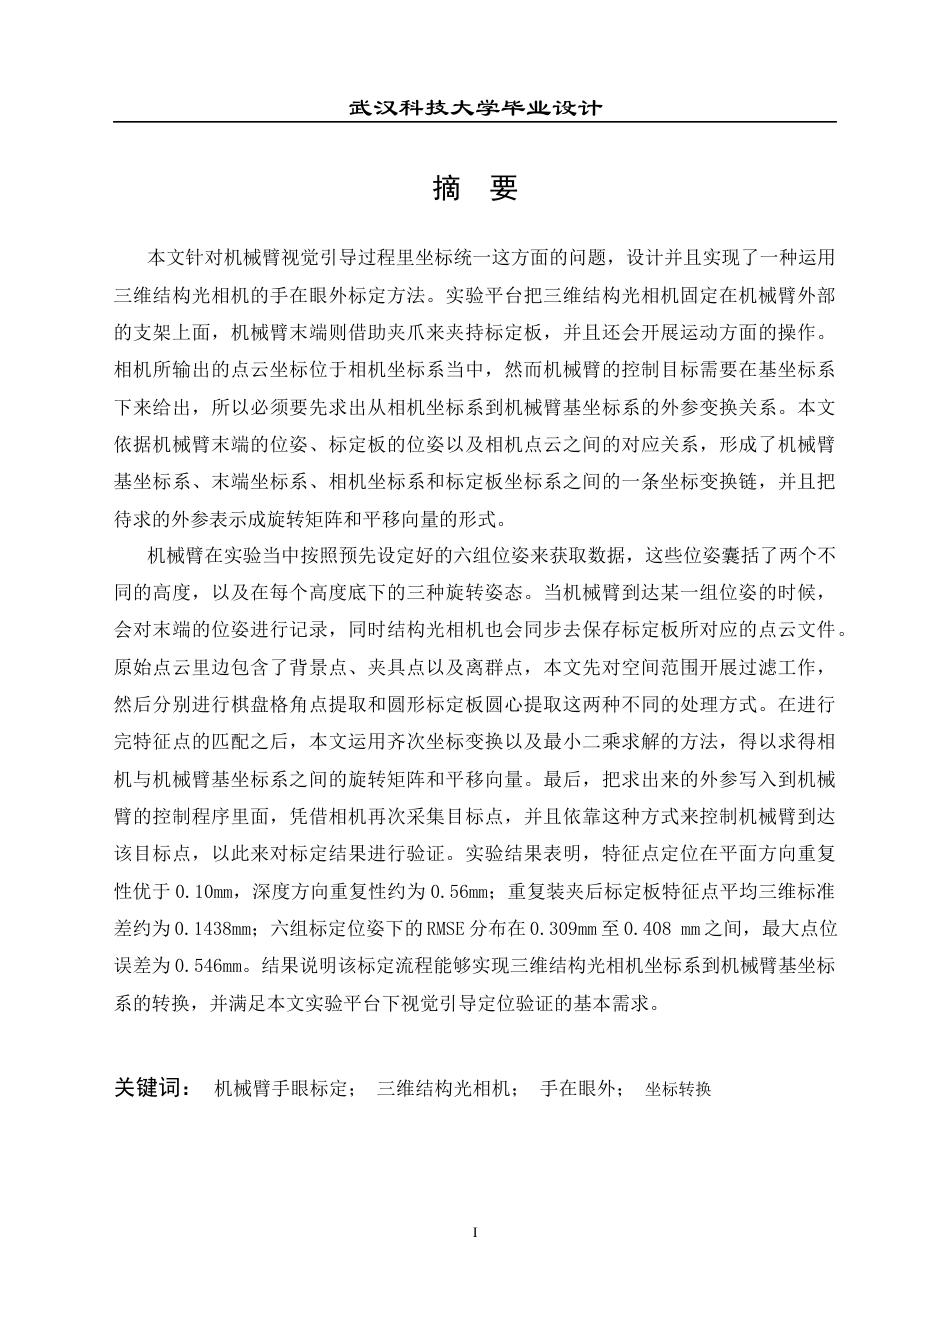
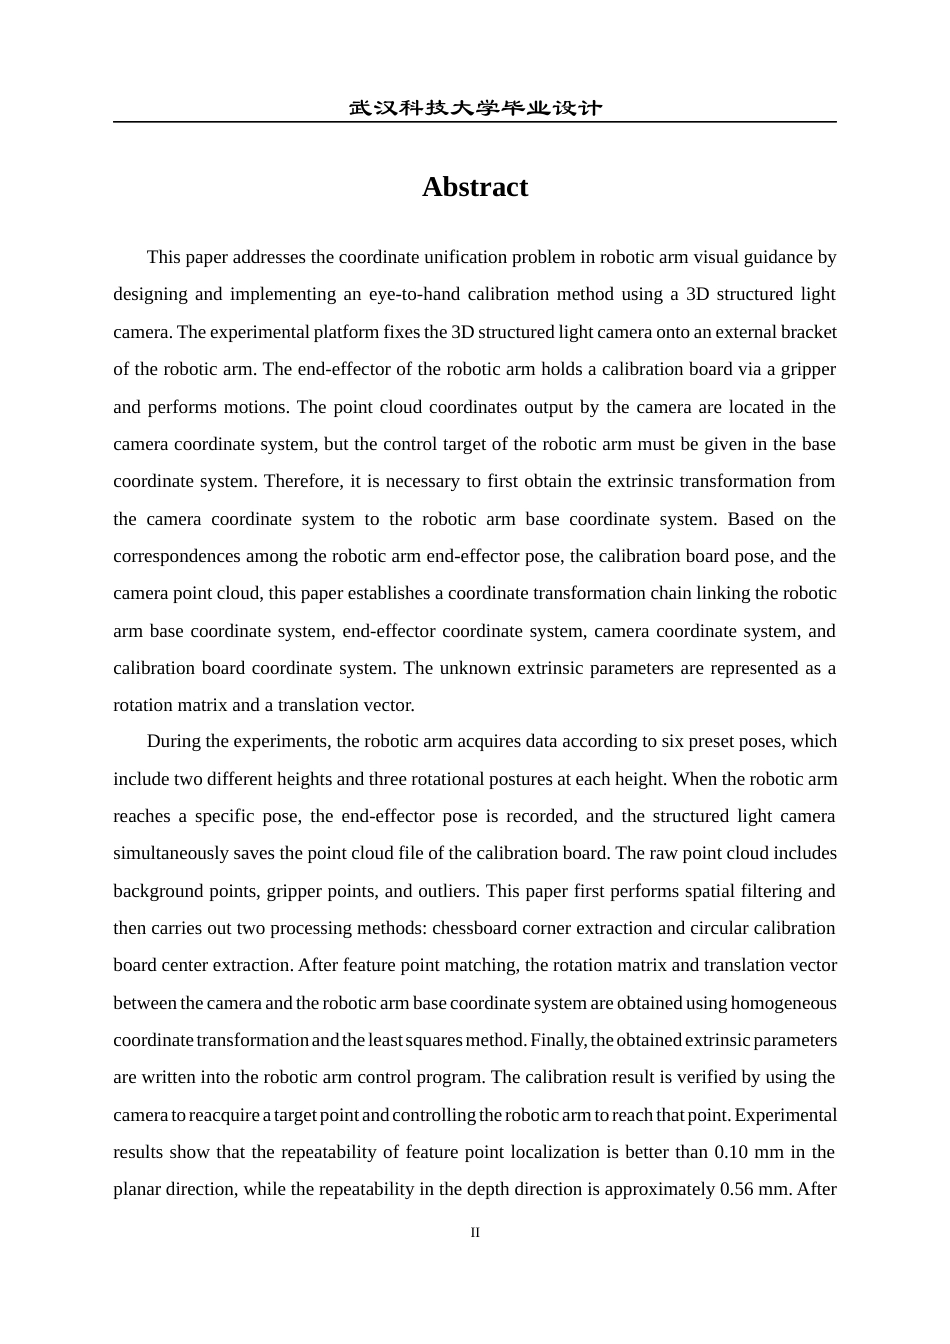
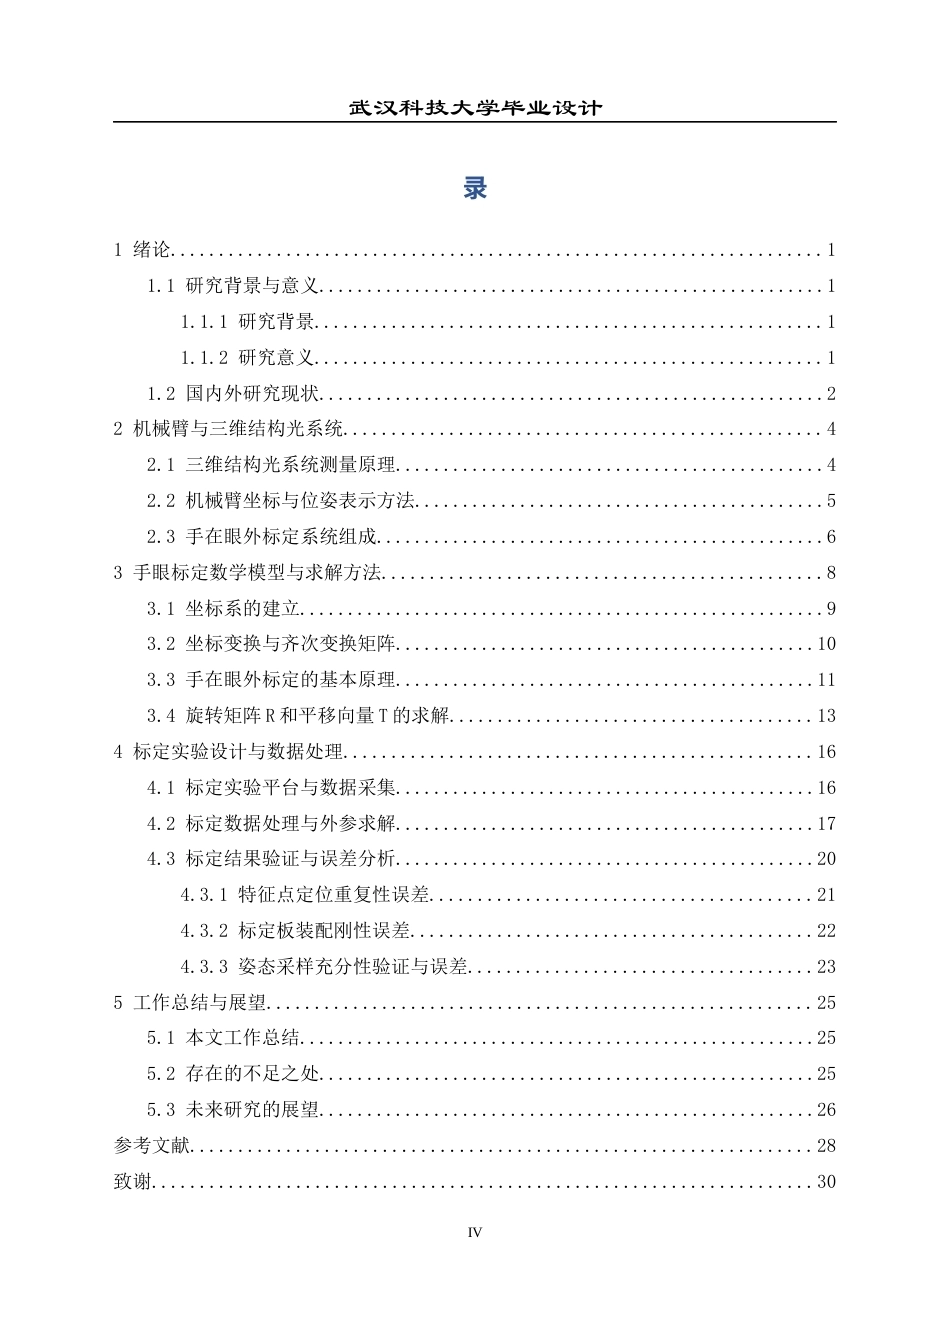
武汉科技大学毕业设计I摘 要本文针对机械臂视觉引导过程里坐标统一这方面的问题,设计并且实现了一种运用三维结构光相机的手在眼外标定方法。实验平台把三维结构光相机固定在机械臂外部的支架上面,机械臂末端则借助夹爪来夹持标定板,并且还会开展运动方面的操作。相机所输出的点云坐标位于相机坐标系当中,然而机械臂的控制目标需要在基坐标系下来给出,所以必须要先求出从相机坐标系到机械臂基坐标系的外参变换关系。本文依据机械臂末端的位姿、标定板的位姿以及相机点云之间的对应关系,形成了机械臂基坐标系、末端坐标系、相机坐标系和标定板坐标系之间的一条坐标...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

26年WP电子信息工程 机械臂自动化手眼标定算法的设计与实现5.49-AI2.37全日(22778字).docx

您可能关注的文档

发表评论取消回复

  
确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部