电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf

26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf_第1页
1/37
26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf_第2页
2/37
26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf_第3页
3/37
26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf_第4页
4/37
26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf_第5页
5/37
26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf_第6页
6/37
26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf_第7页
7/37
26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf_第8页
8/37
26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf_第9页
9/37
26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf_第10页
10/37
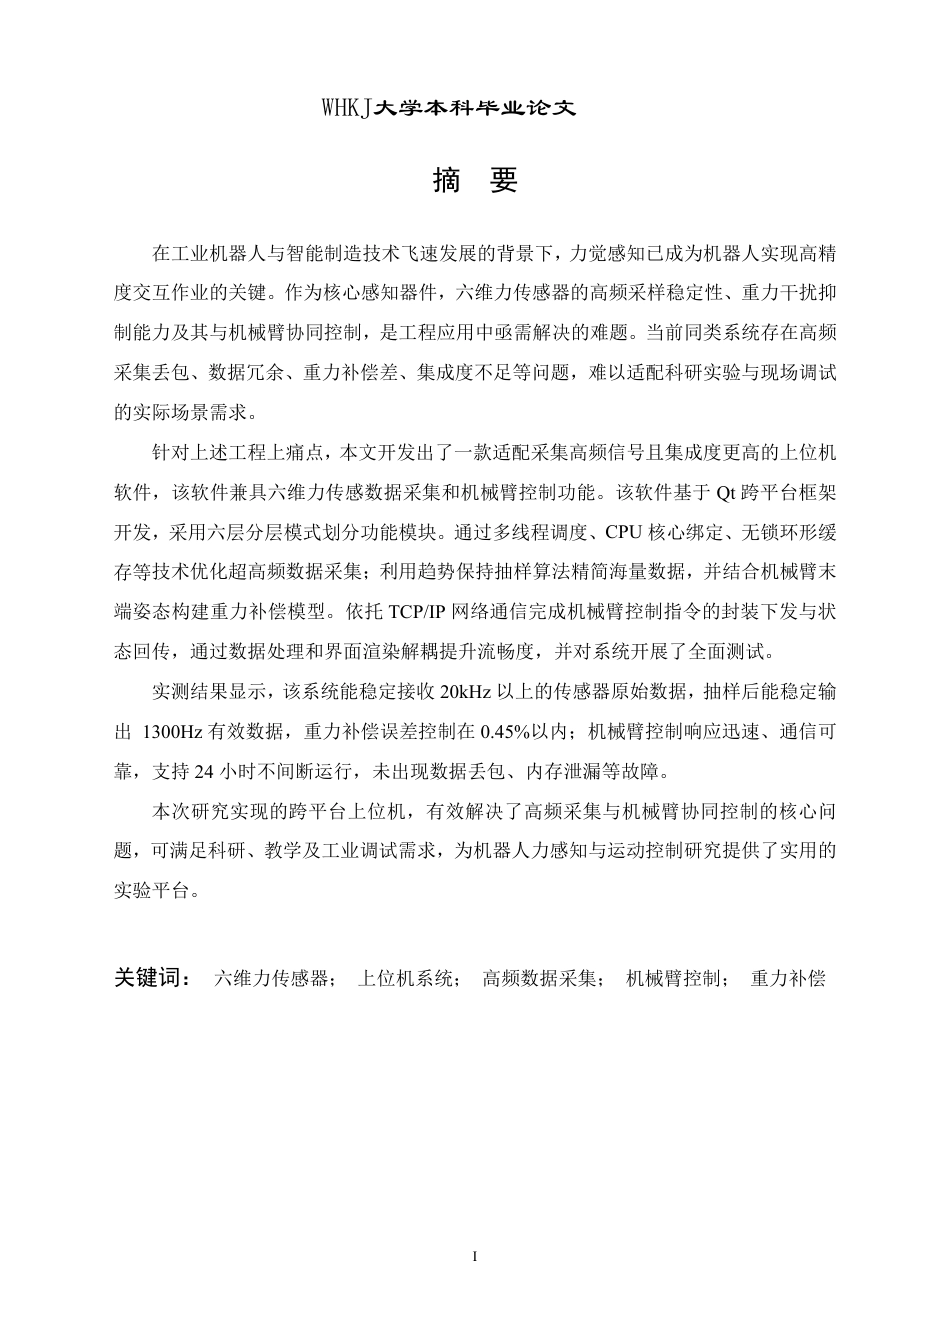
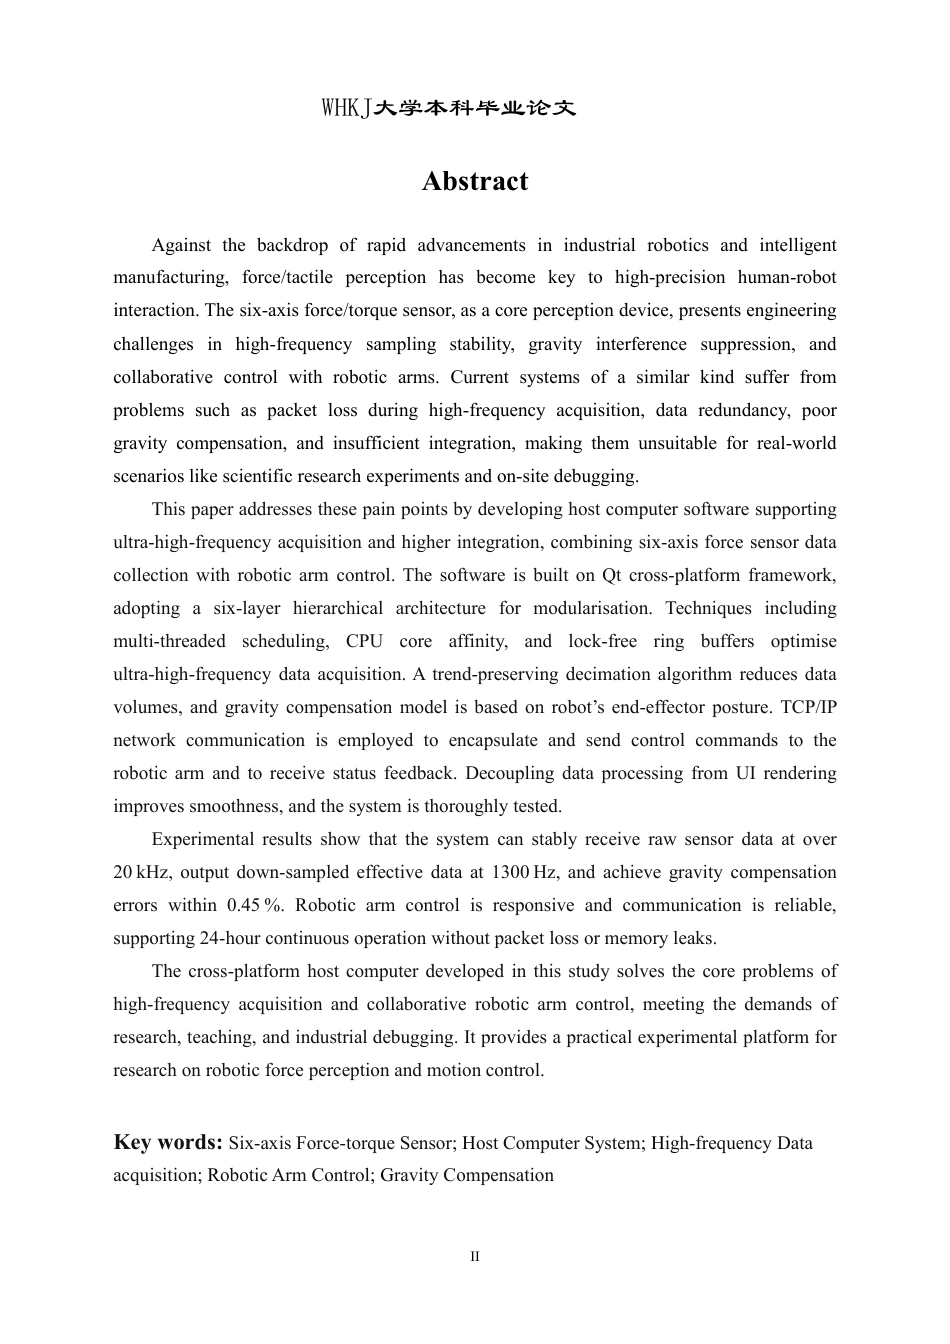
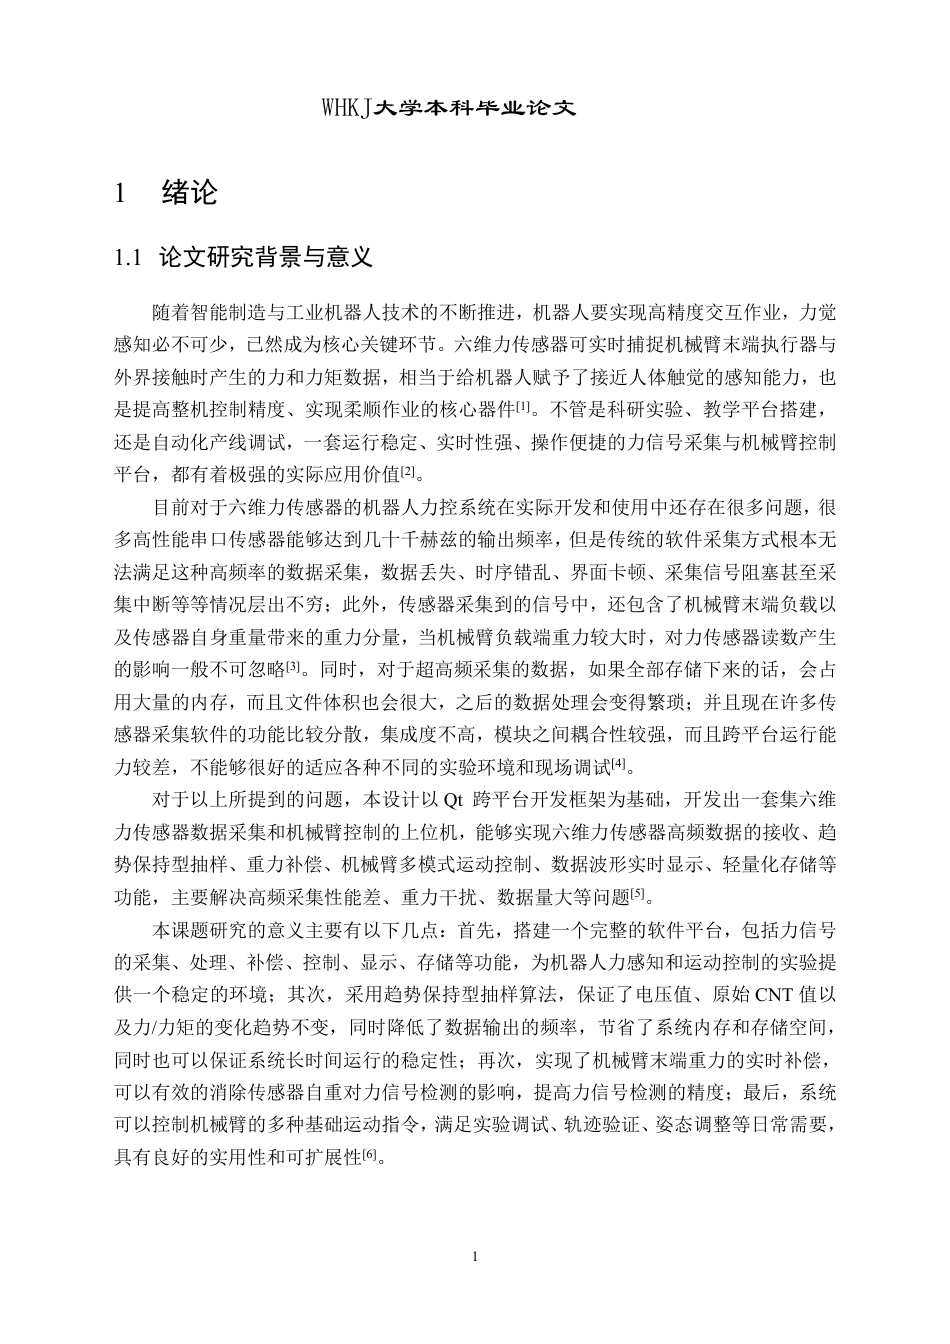
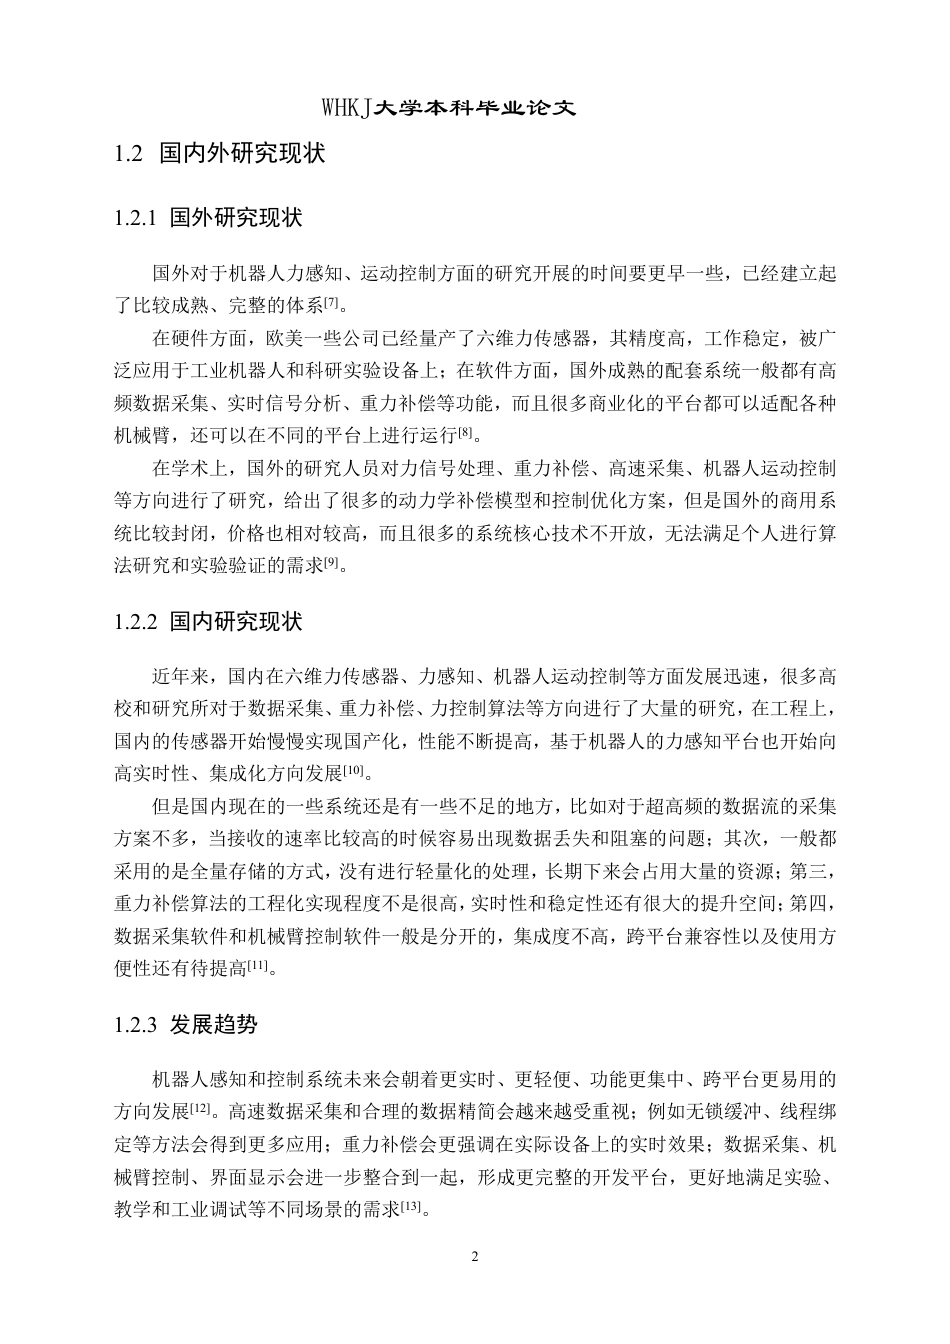
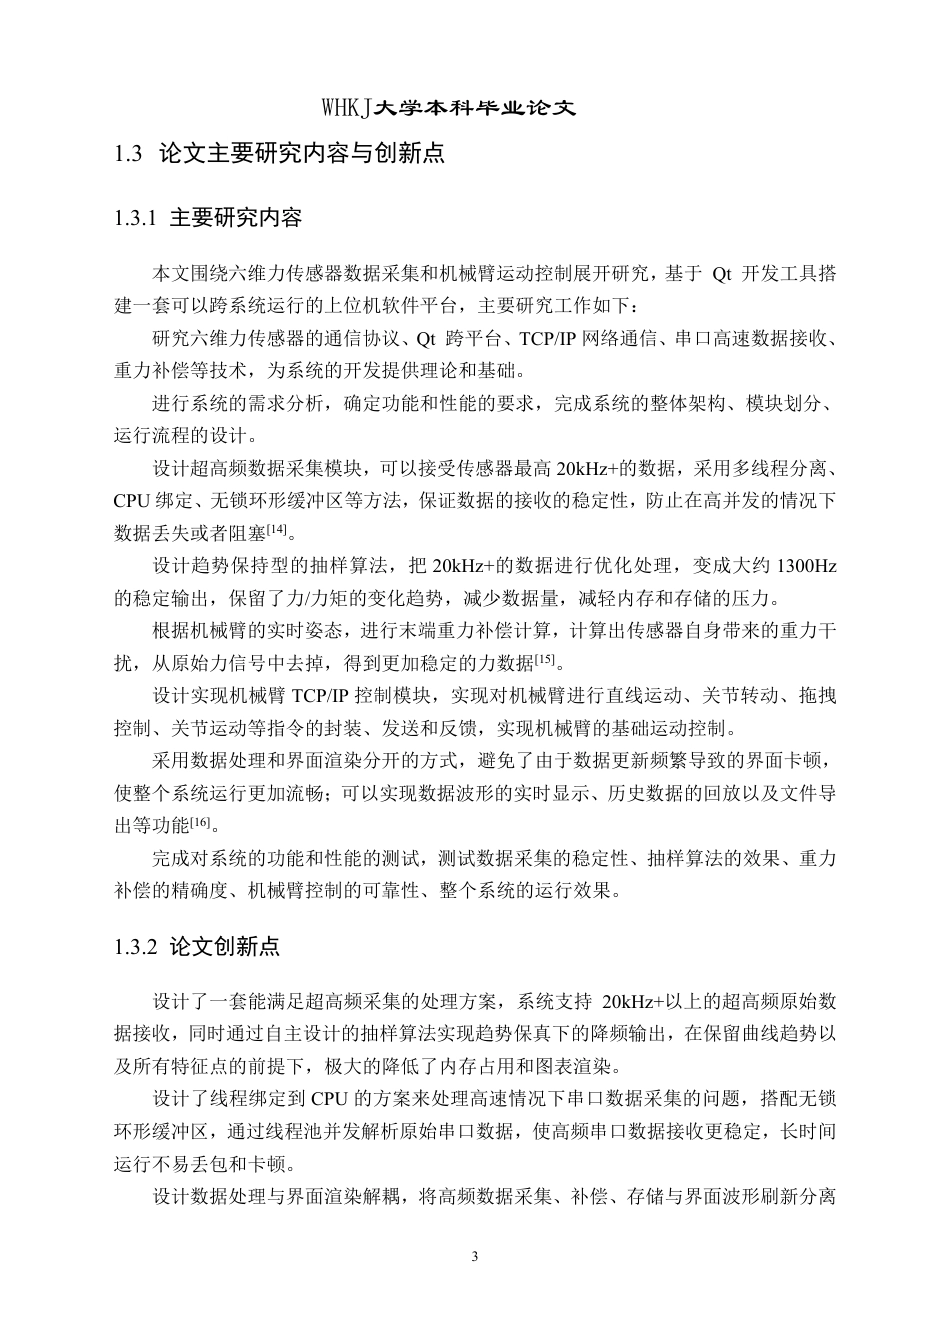
WHKJ大学本科毕业论文I摘要在工业机器人与智能制造技术飞速发展的背景下,力觉感知已成为机器人实现高精度交互作业的关键。作为核心感知器件,六维力传感器的高频采样稳定性、重力干扰抑制能力及其与机械臂协同控制,是工程应用中亟需解决的难题。当前同类系统存在高频采集丢包、数据冗余、重力补偿差、集成度不足等问题,难以适配科研实验与现场调试的实际场景需求。针对上述工程上痛点,本文开发出了一款适配采集高频信号且集成度更高的上位机软件,该软件兼具六维力传感数据采集和机械臂控制功能。该软件基于 Qt 跨平台框架开发,采用六层分层模式划分功能模块。通...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

26年WP计算机科学与技术 基于六维力传感器的机器人力控系统实现0.59-AI7.18-约20849字符.pdf

您可能关注的文档

发表评论取消回复

  
确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部