电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc

26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc_第1页
1/43页
26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc_第2页
2/43页
26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc_第3页
3/43页
26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc_第4页
4/43页
26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc_第5页
5/43页
26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc_第6页
6/43页
26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc_第7页
7/43页
26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc_第8页
8/43页
26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc_第9页
9/43页
26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc_第10页
10/43页
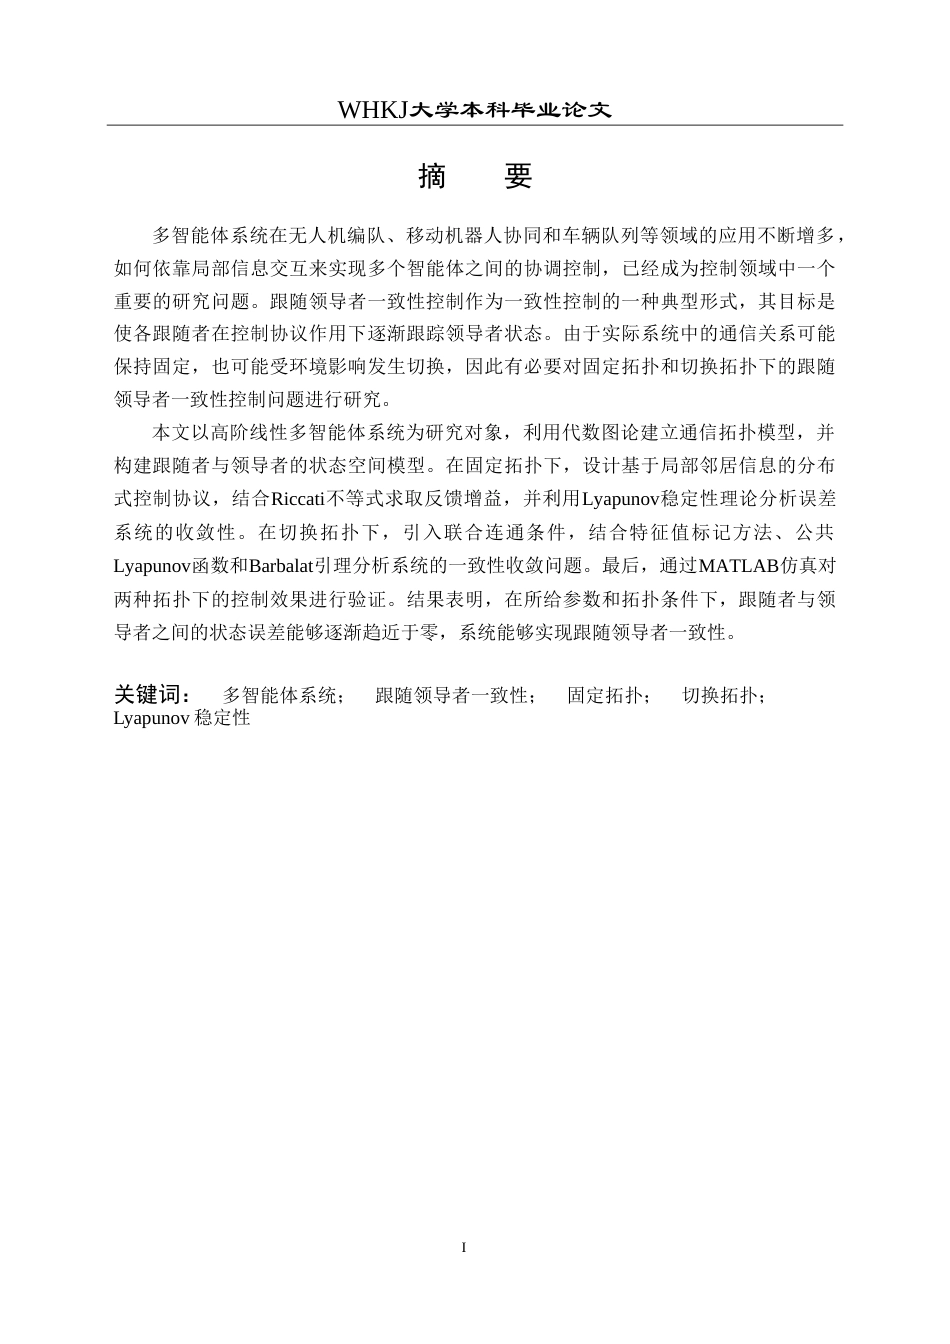
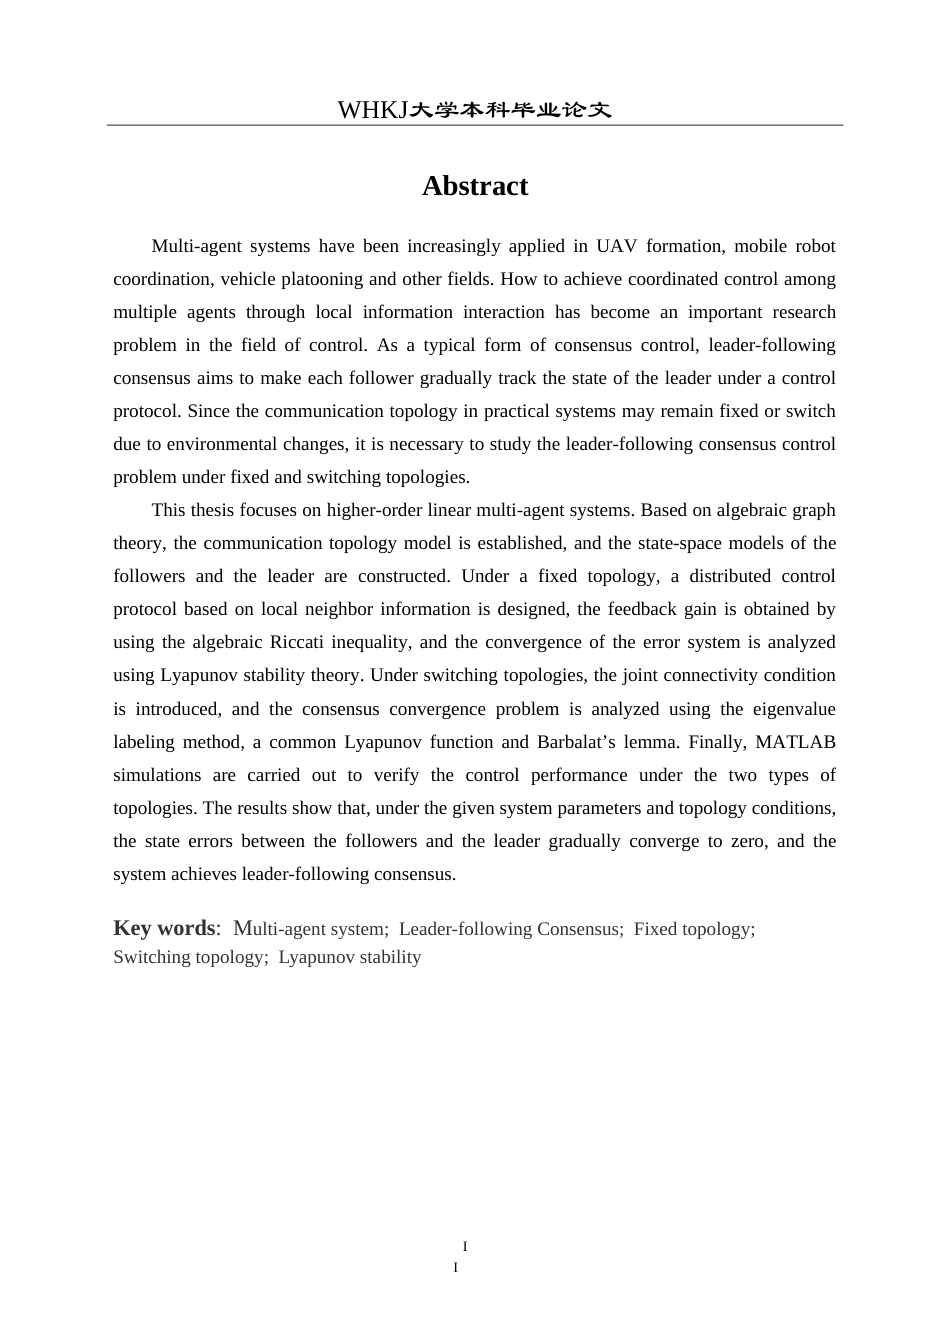
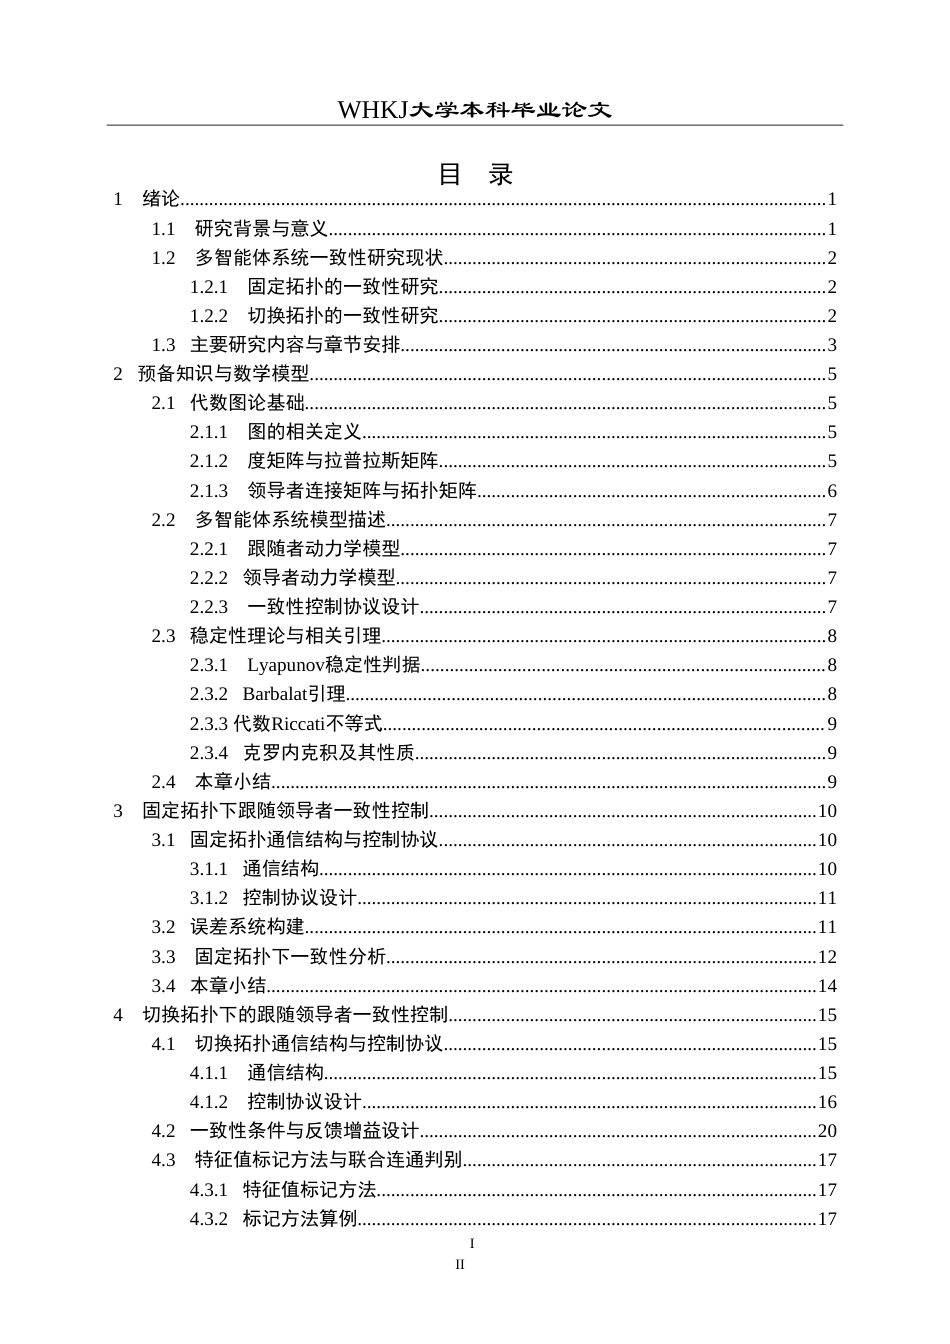
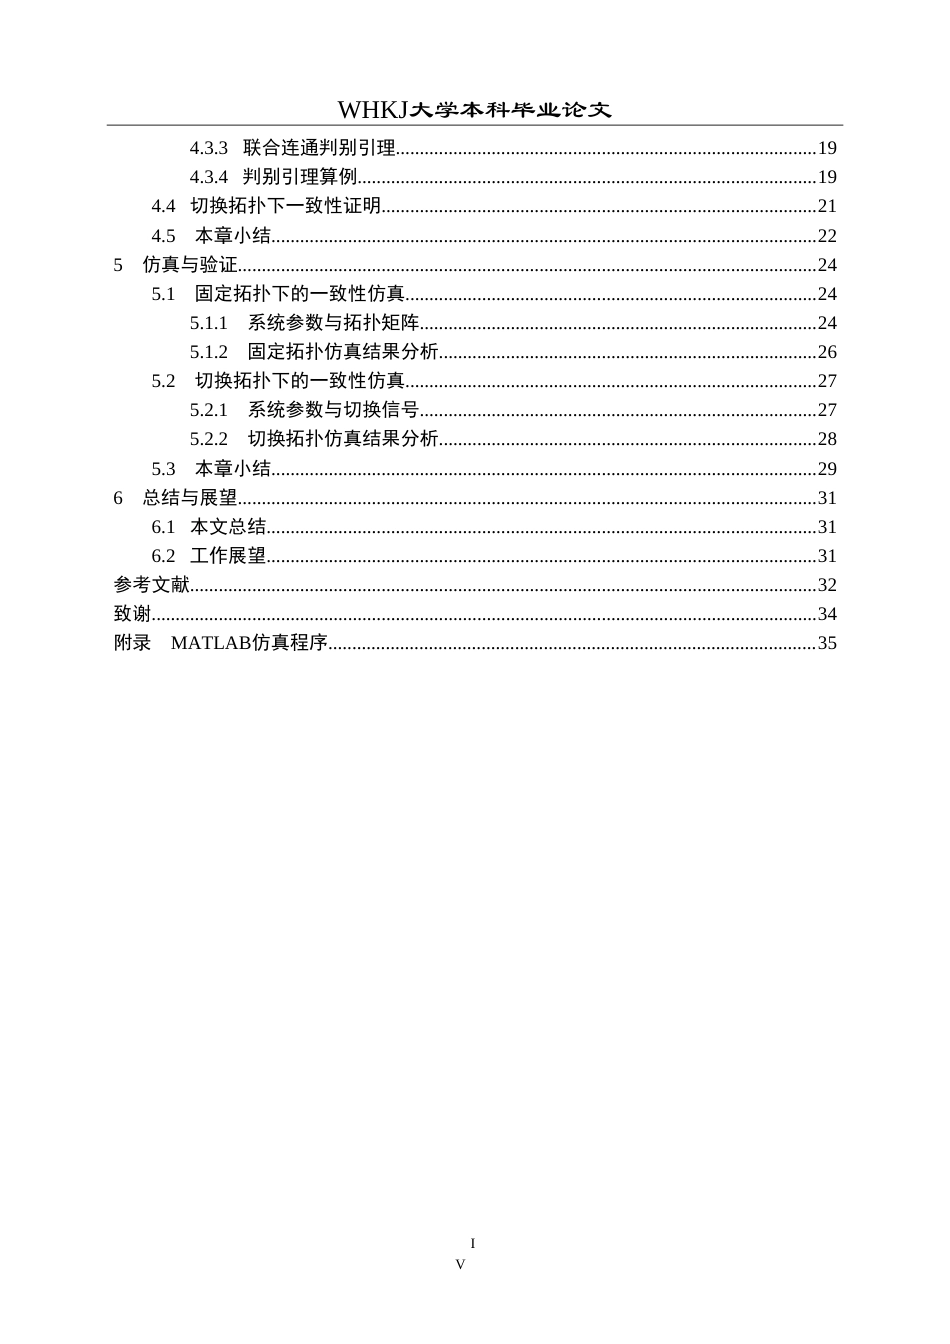
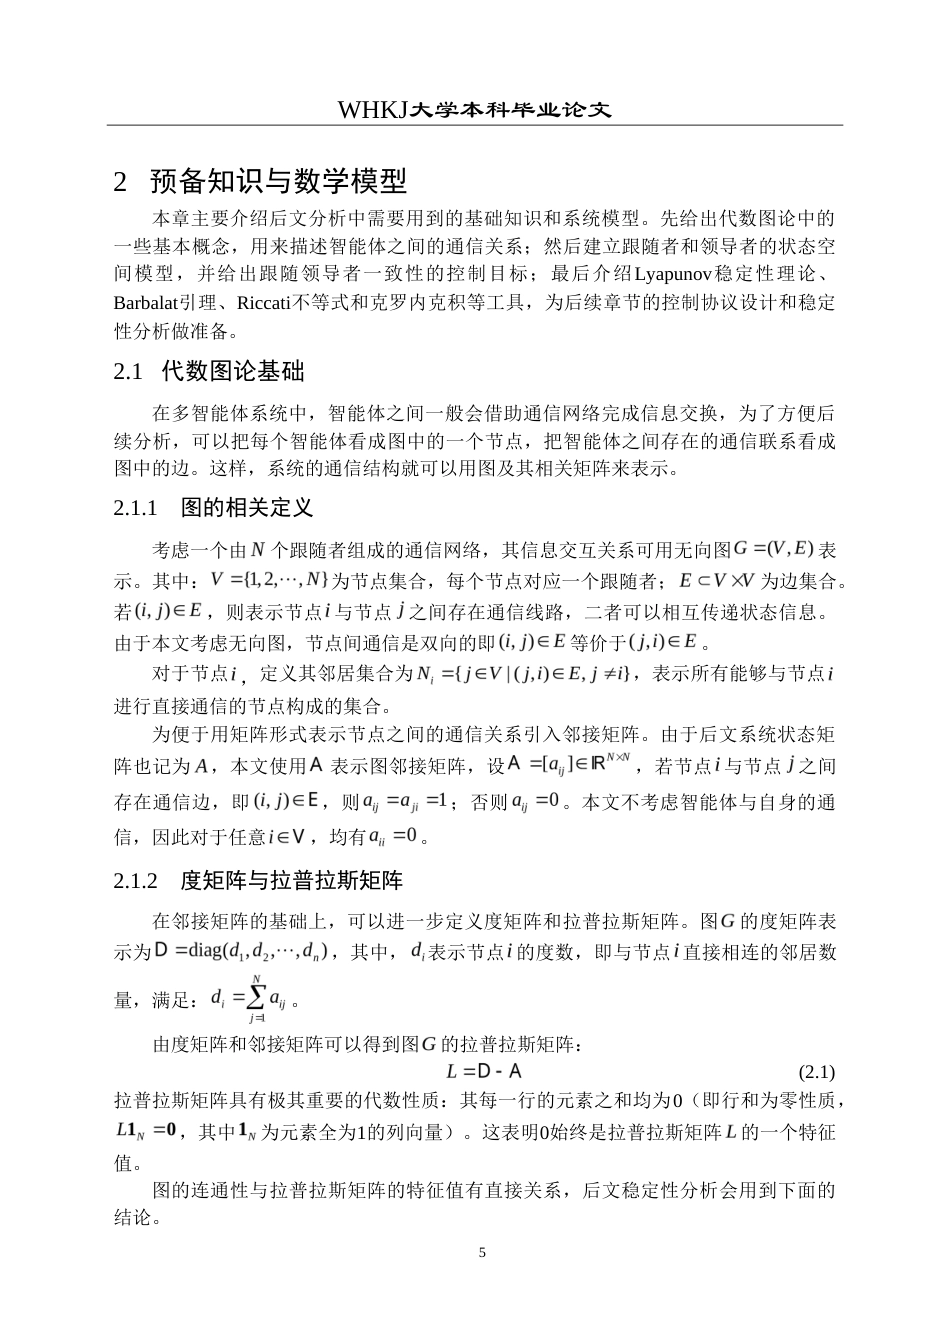
IWHKJ大学本科毕业论文摘 要多智能体系统在无人机编队、移动机器人协同和车辆队列等领域的应用不断增多,如何依靠局部信息交互来实现多个智能体之间的协调控制,已经成为控制领域中一个重要的研究问题。跟随领导者一致性控制作为一致性控制的一种典型形式,其目标是使各跟随者在控制协议作用下逐渐跟踪领导者状态。由于实际系统中的通信关系可能保持固定,也可能受环境影响发生切换,因此有必要对固定拓扑和切换拓扑下的跟随领导者一致性控制问题进行研究。本文以高阶线性多智能体系统为研究对象,利用代数图论建立通信拓扑模型,并构建跟随者与领导者的状态空间模型。...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

26年WP自动化 固定切换拓扑下多智能体系统跟随领导者一致性控制9.73-AI8.24(22364字).doc

您可能关注的文档

发表评论取消回复

  
新文件+ 关注
机构认证
内容提供者

新文件

确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部