电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx

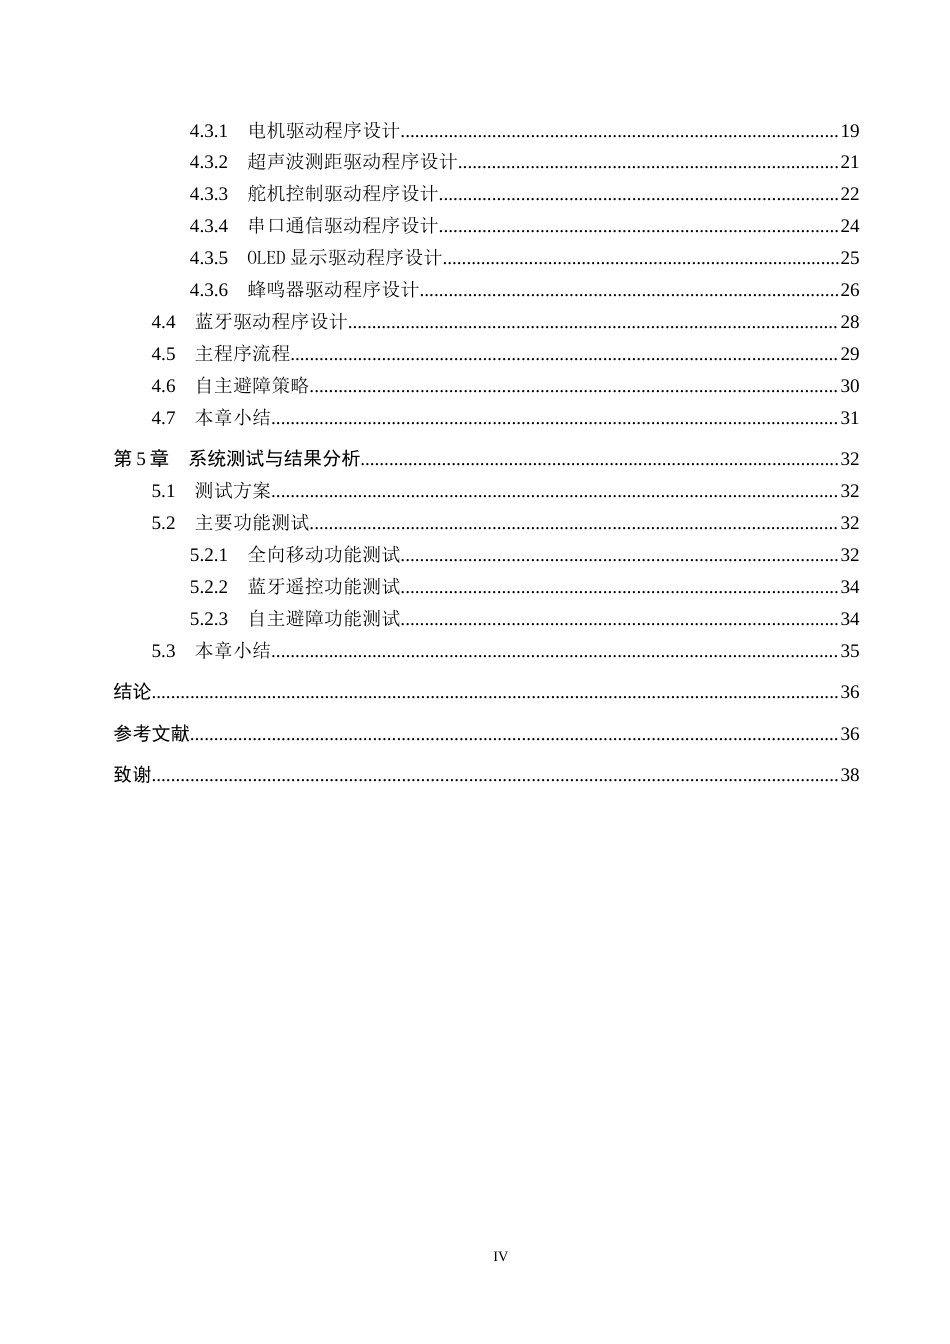
26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx_第1页
1/43
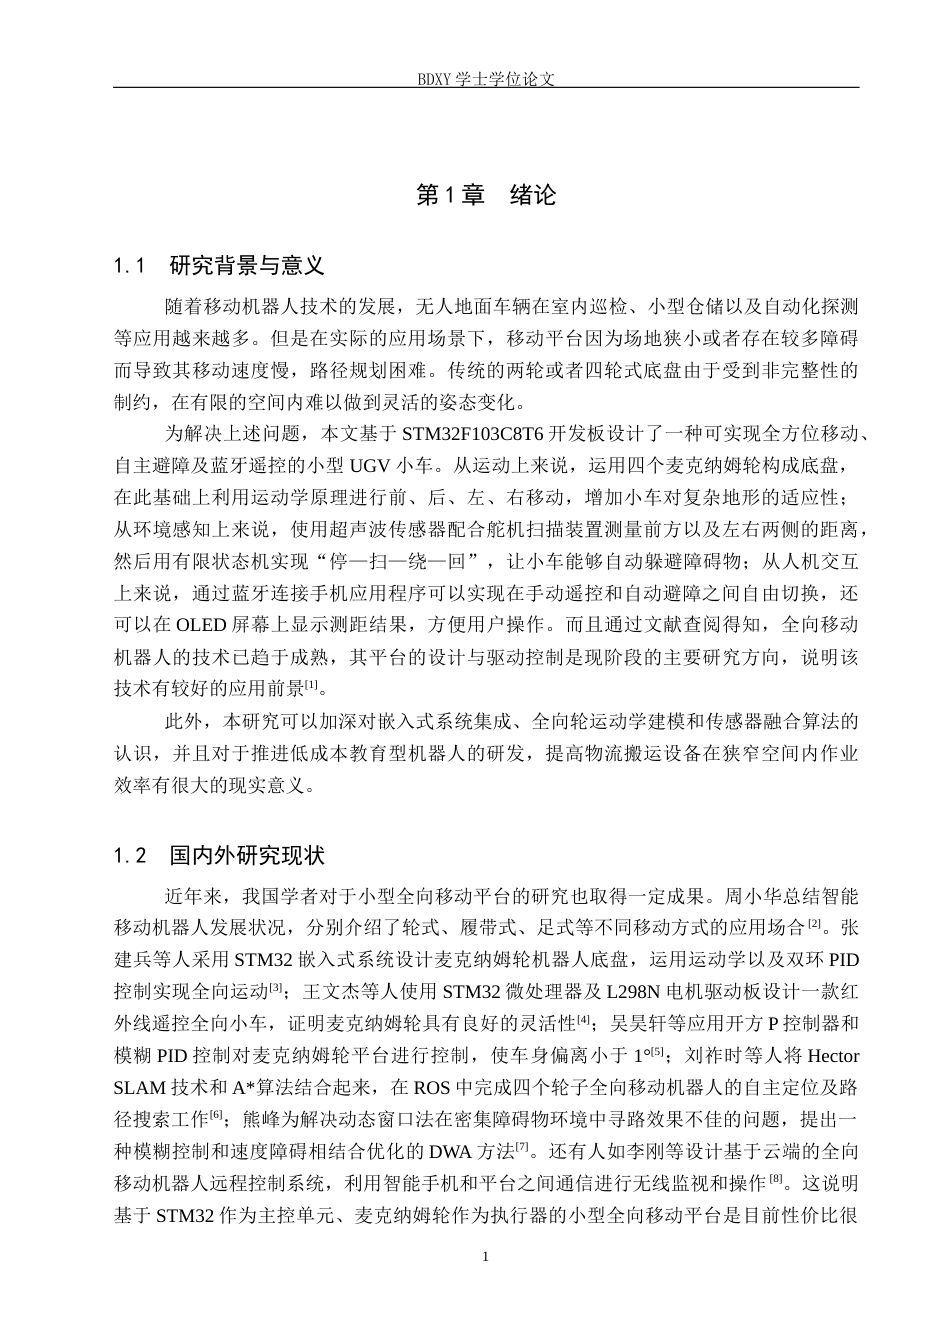
26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx_第2页
2/43
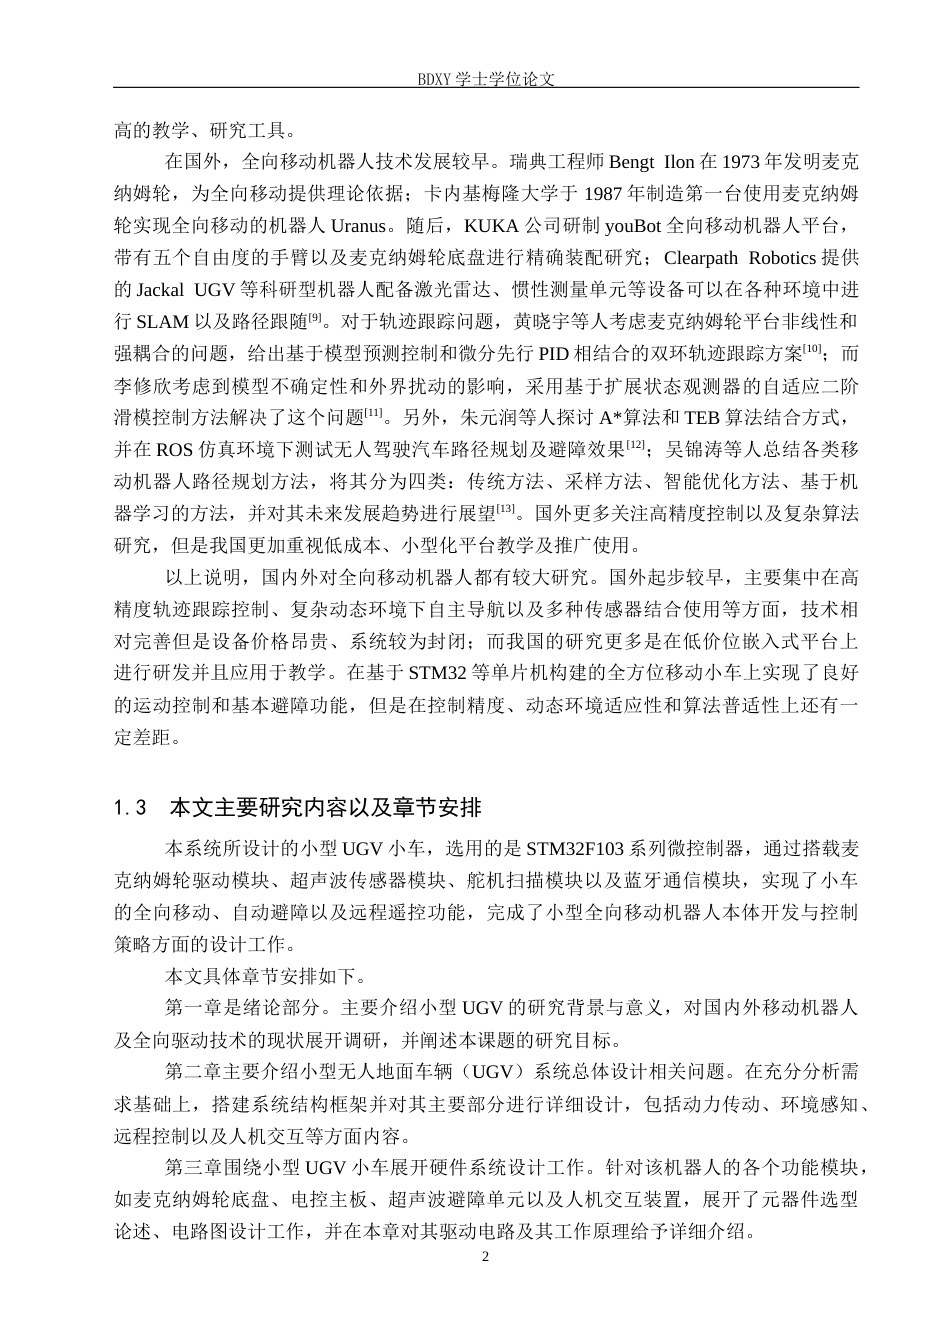
26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx_第3页
3/43
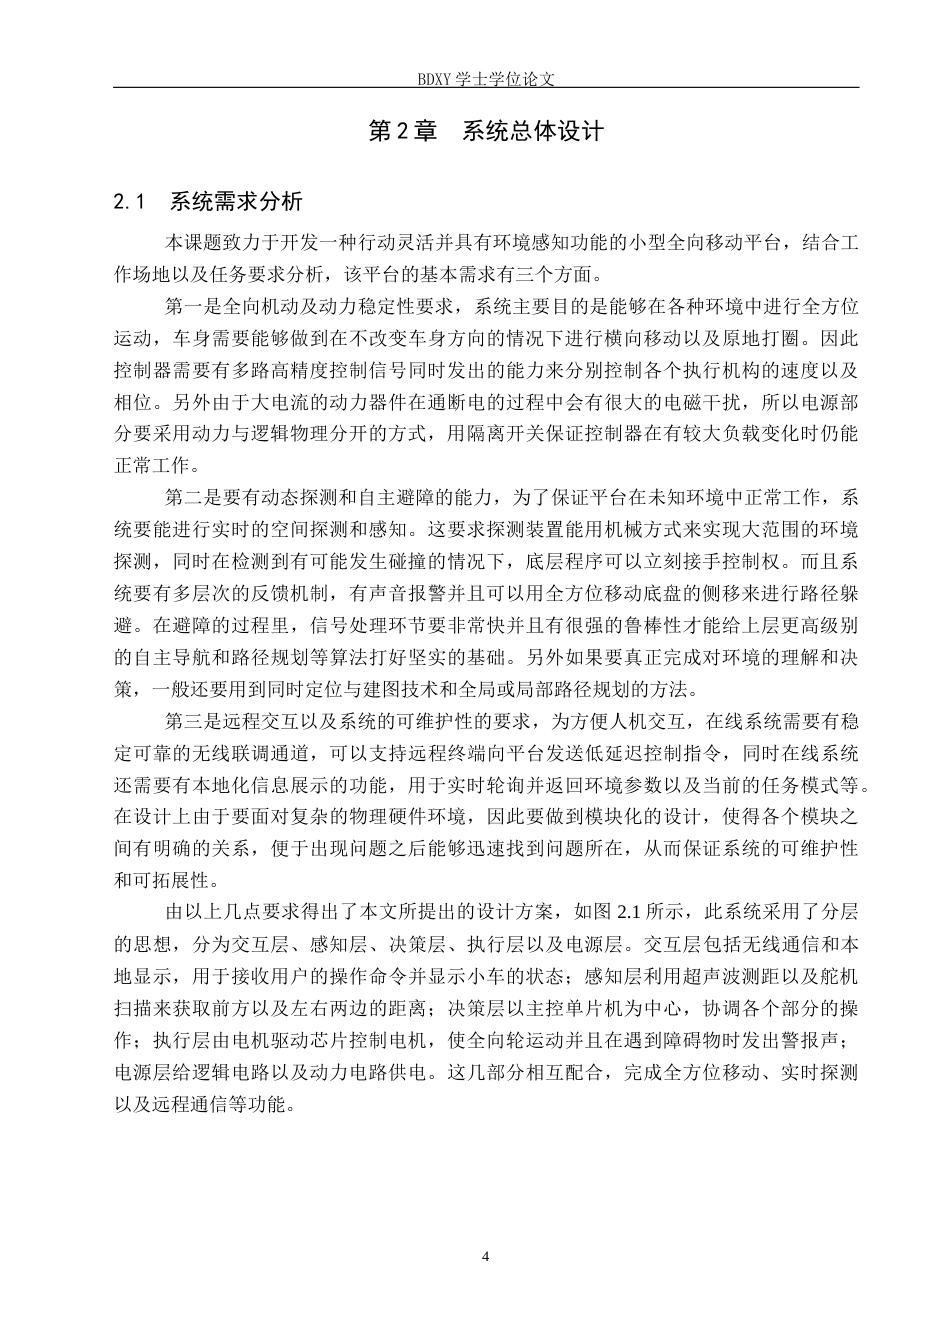
26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx_第4页
4/43
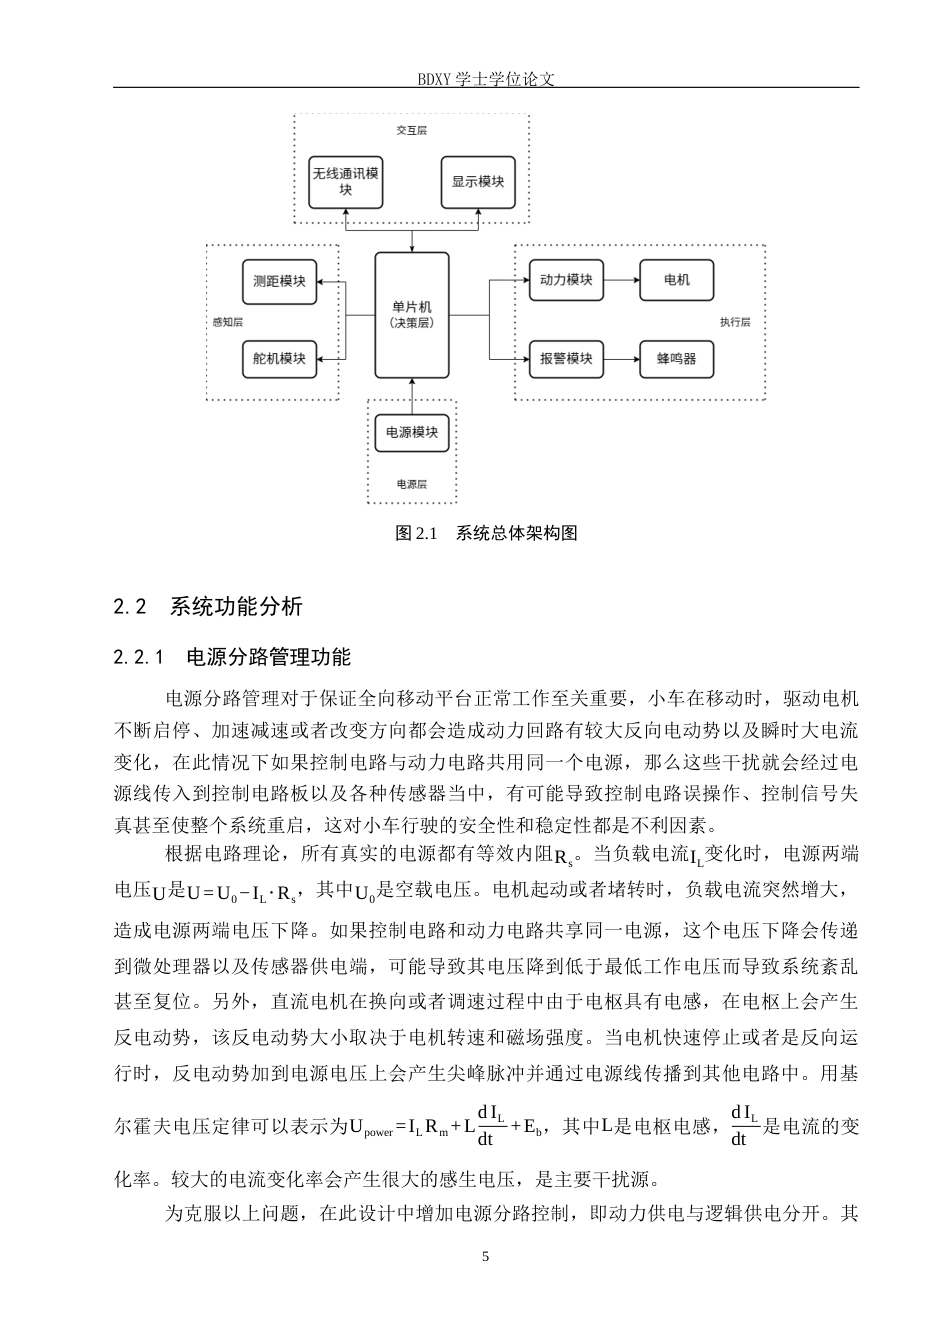
26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx_第5页
5/43
26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx_第6页
6/43
26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx_第7页
7/43
26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx_第8页
8/43
26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx_第9页
9/43
26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx_第10页
10/43
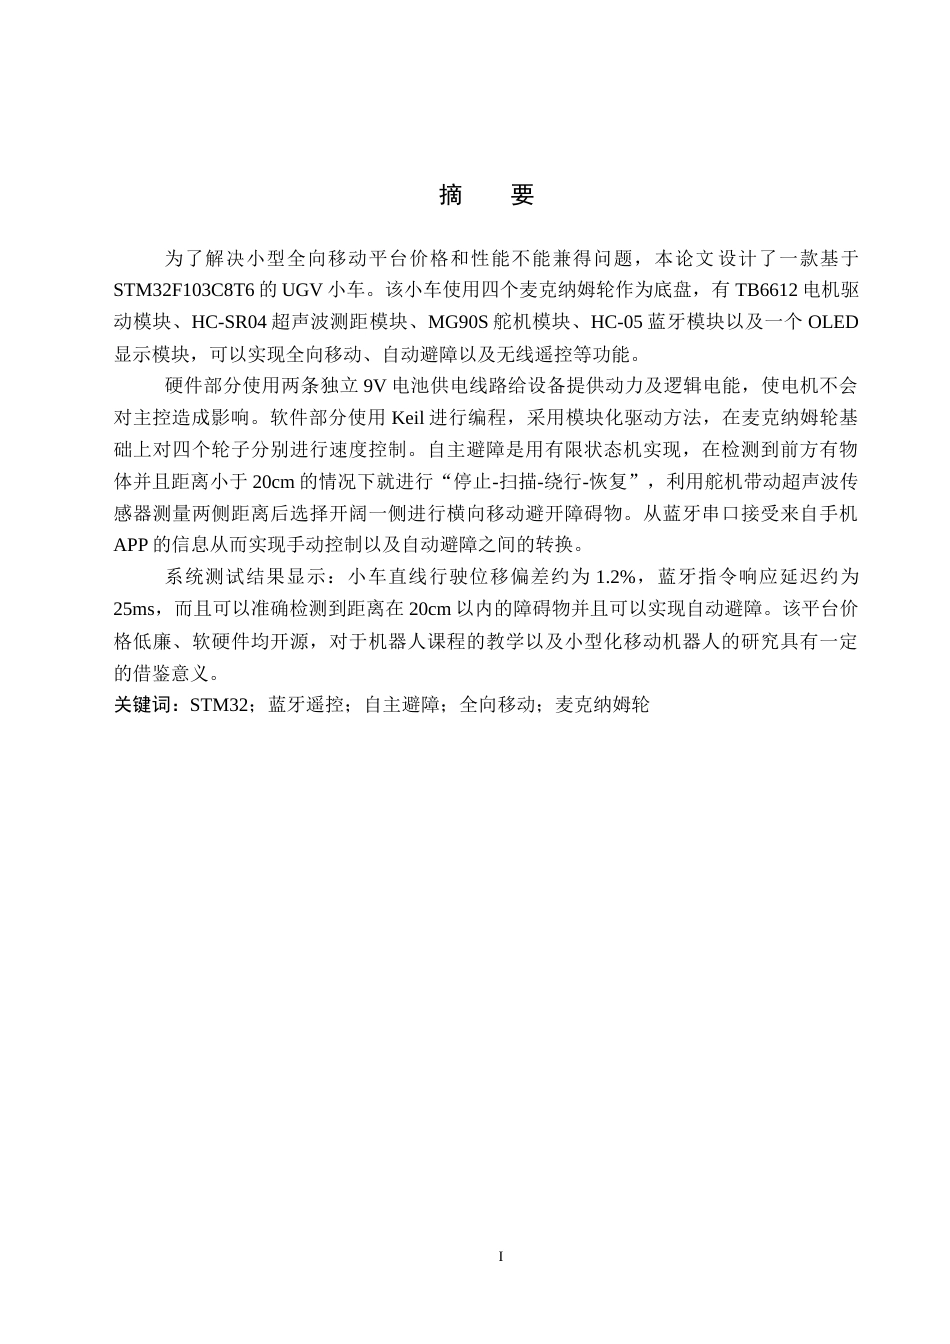
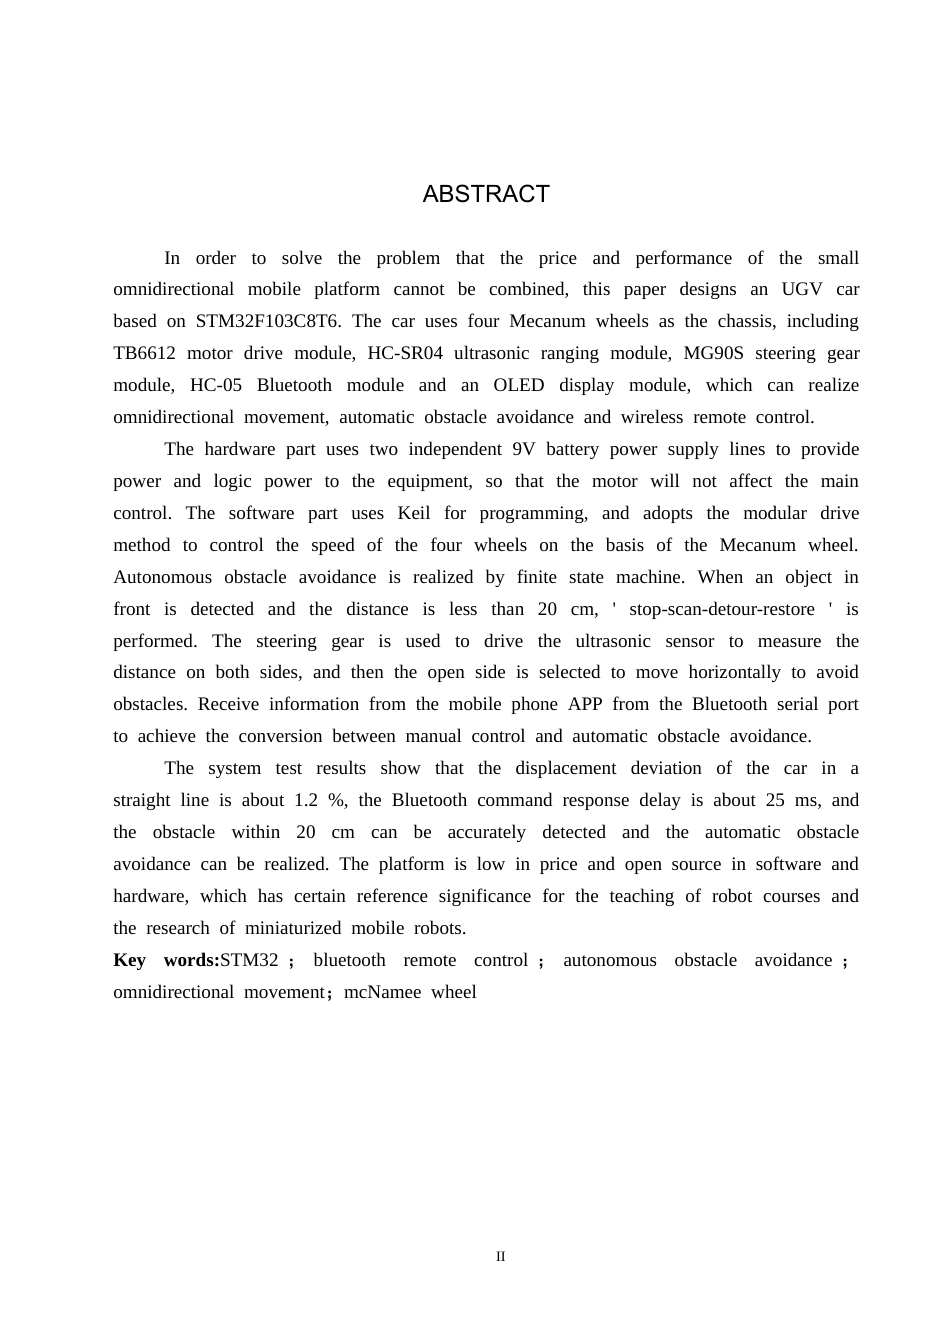
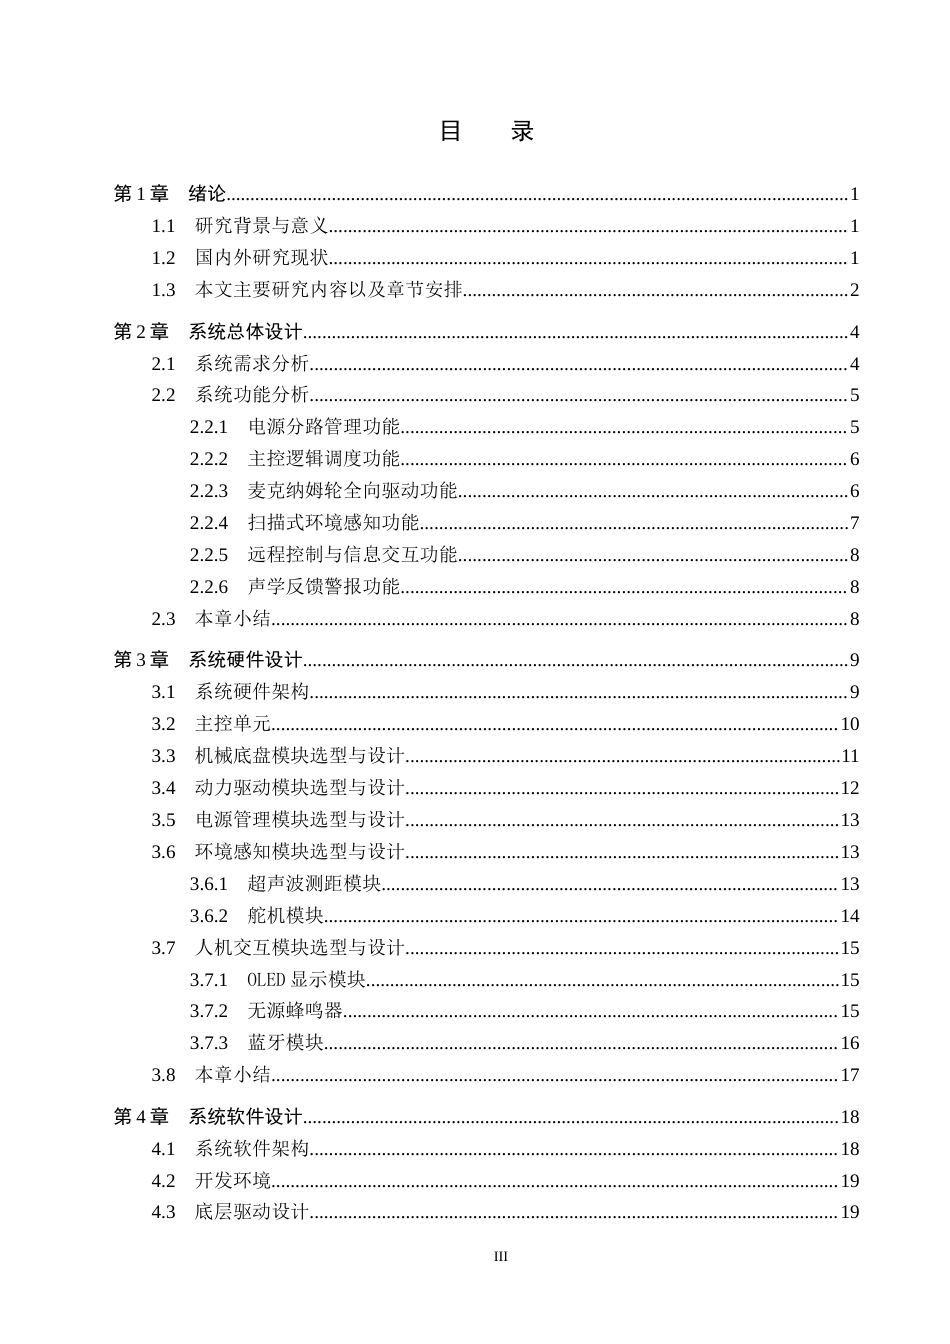
论文作者(签名): 指导教师(签名):2026 年 5 月 22 日 2026 年 5 月22 日I摘 要为了解决小型全向移动平台价格和性能不能兼得问题,本论文 设计了一款基于STM32F103C8T6 的 UGV 小车。该小车使用四个麦克纳姆轮作为底盘,有 TB6612 电机驱动模块、HC-SR04 超声波测距模块、MG90S 舵机模块、HC-05 蓝牙模块以及一个 OLED显示模块,可以实现全向移动、自动避障以及无线遥控等功能。硬件部分使用两条独立 9V 电池供电线路给设备提供动力及逻辑电能,使电机不会对主控造成影响。软件部分使用 Keil 进行编程,采用模块化驱动方法,在麦克纳姆轮...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

26年WP机器人工程 基于STM32的小型UGV小车设计与实现2.61-AI8.14全日制(23413字).docx

您可能关注的文档

发表评论取消回复

  
确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部