基于 Apollo 自动驾驶开放平台的场景仿真交通与航海学院 汽车服务工程 林世涛 指导教师 戴文攀 讲师摘要汽车智能化即将步入以“以人为本”为主的“跨沟期”,高阶辅助驾驶(L2+)、无人驾驶(L4)等将在数据与能力的重用下加速自动驾驶的商业化,行车安全是底线需求,海量实测验证对于系统安全、可靠提升至关重要,但完全通过实车路测来积累关键场景需要耗时长、花大量。仿真化的测试成本低、灵活性高、可扩展性好、安全性好,是加速研发迭代汽车自动驾驶的核心技术,可实现“千行万里”测试能力。百度 Apollo 自动驾驶开放平台为研发提供了强大的后台,然而要...
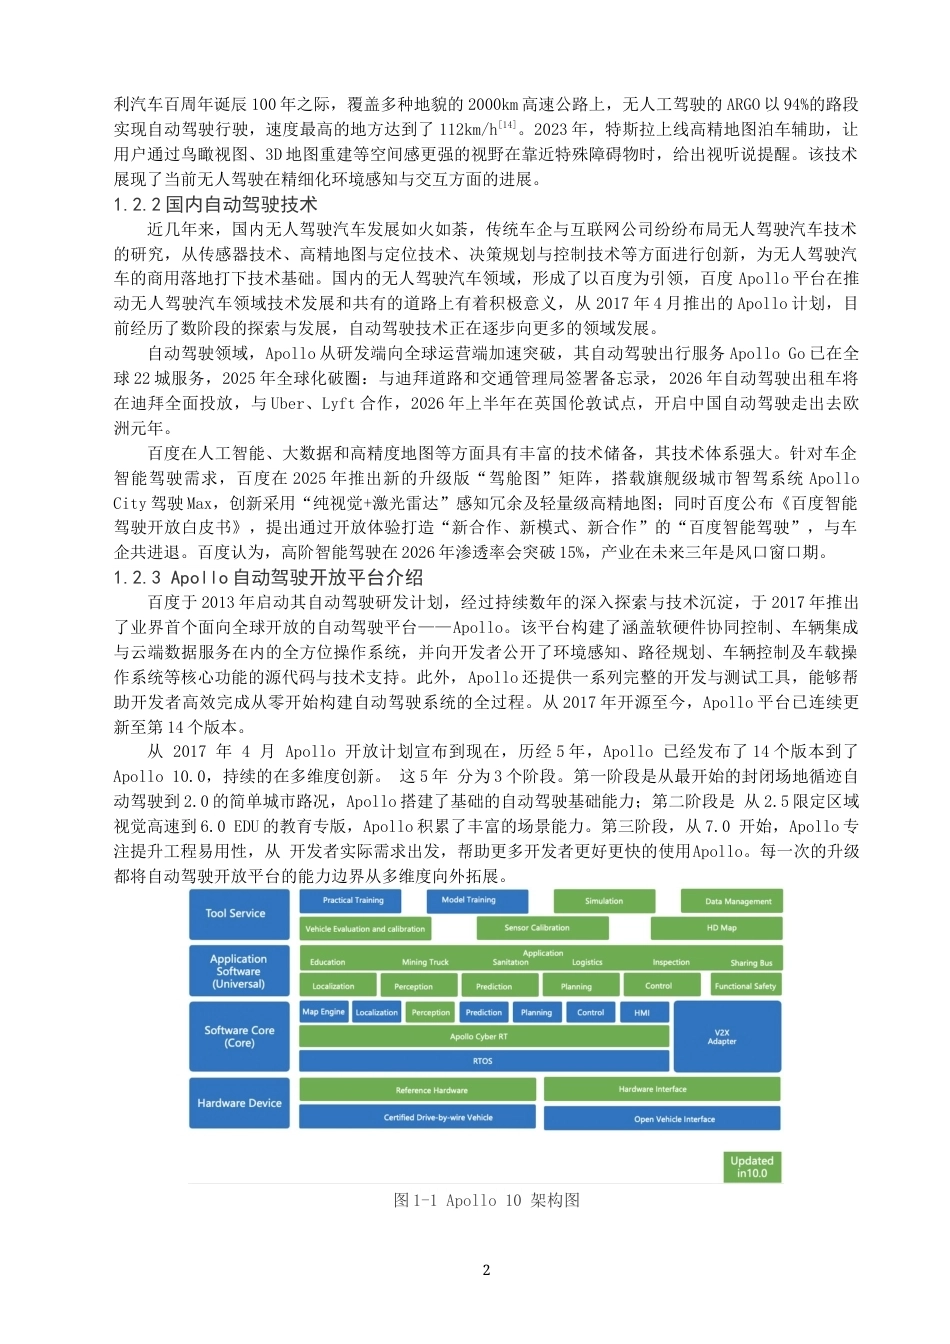
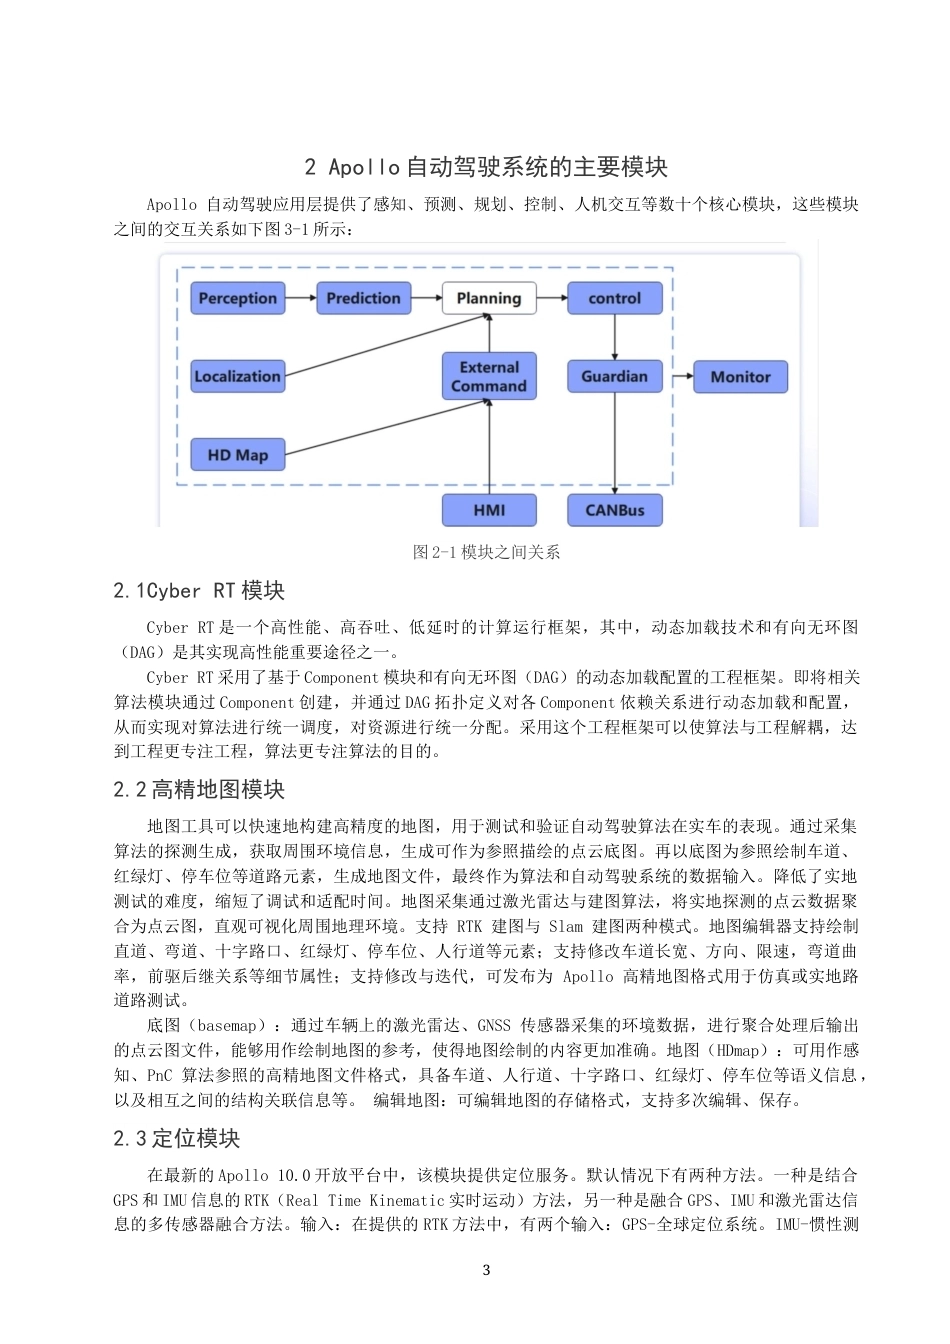
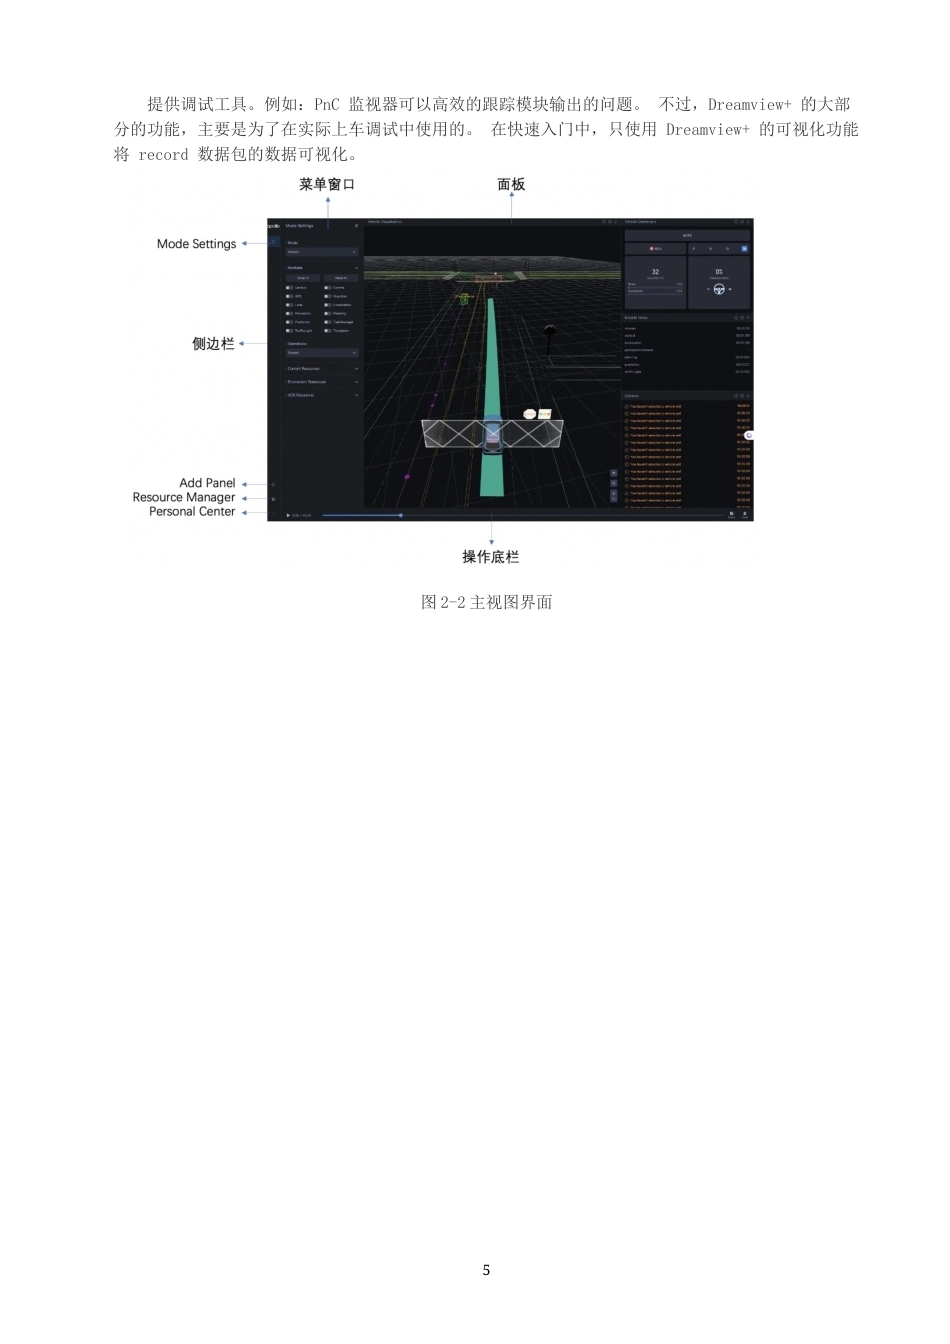


发表评论取消回复