电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

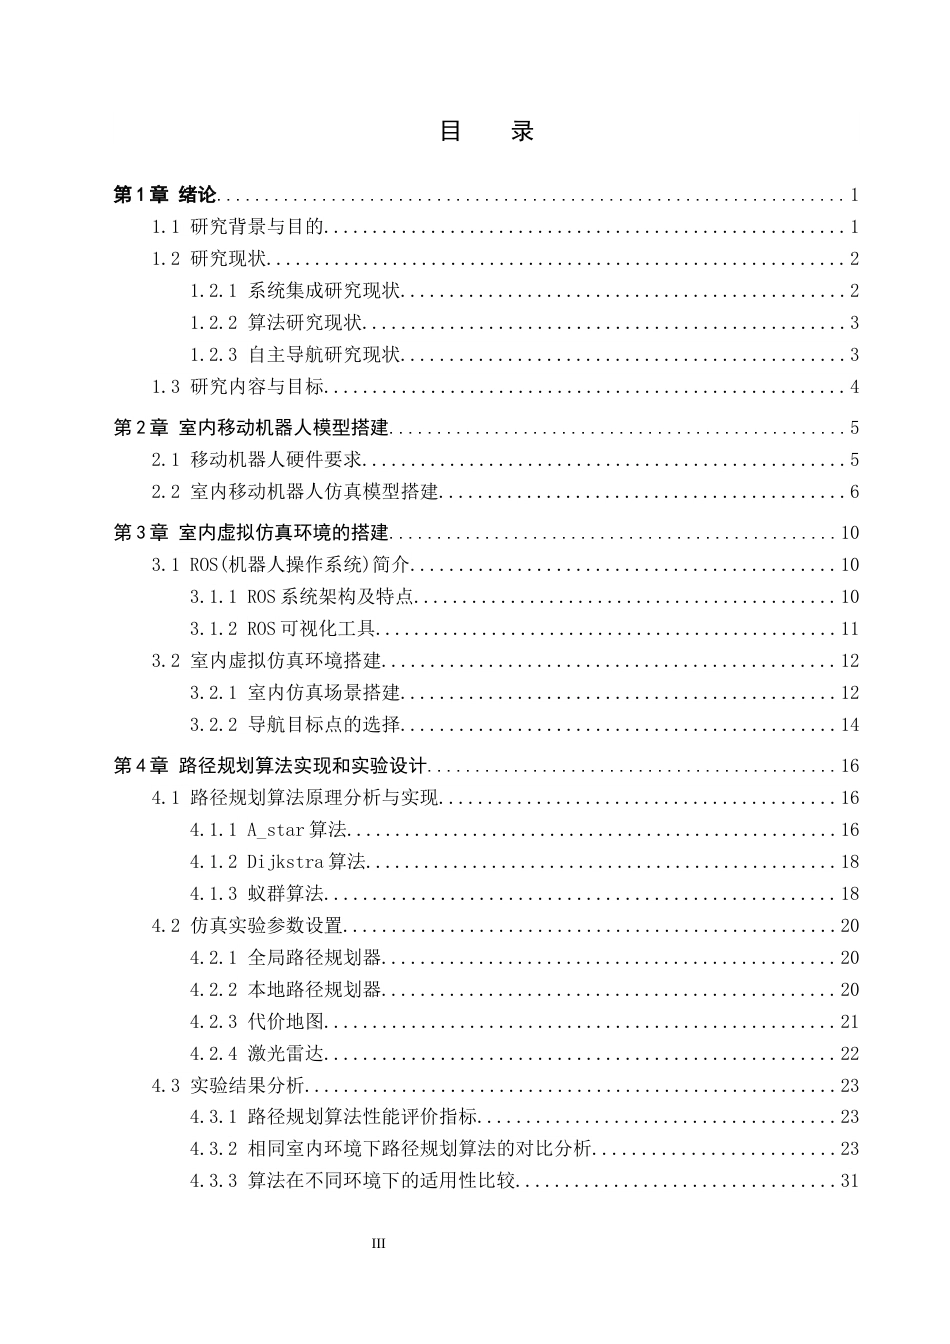
1.室内障碍物环境下移动机器人的路径规划与避障设计完稿.docx

1.室内障碍物环境下移动机器人的路径规划与避障设计完稿.docx_第1页
1/41
1.室内障碍物环境下移动机器人的路径规划与避障设计完稿.docx_第2页
2/41
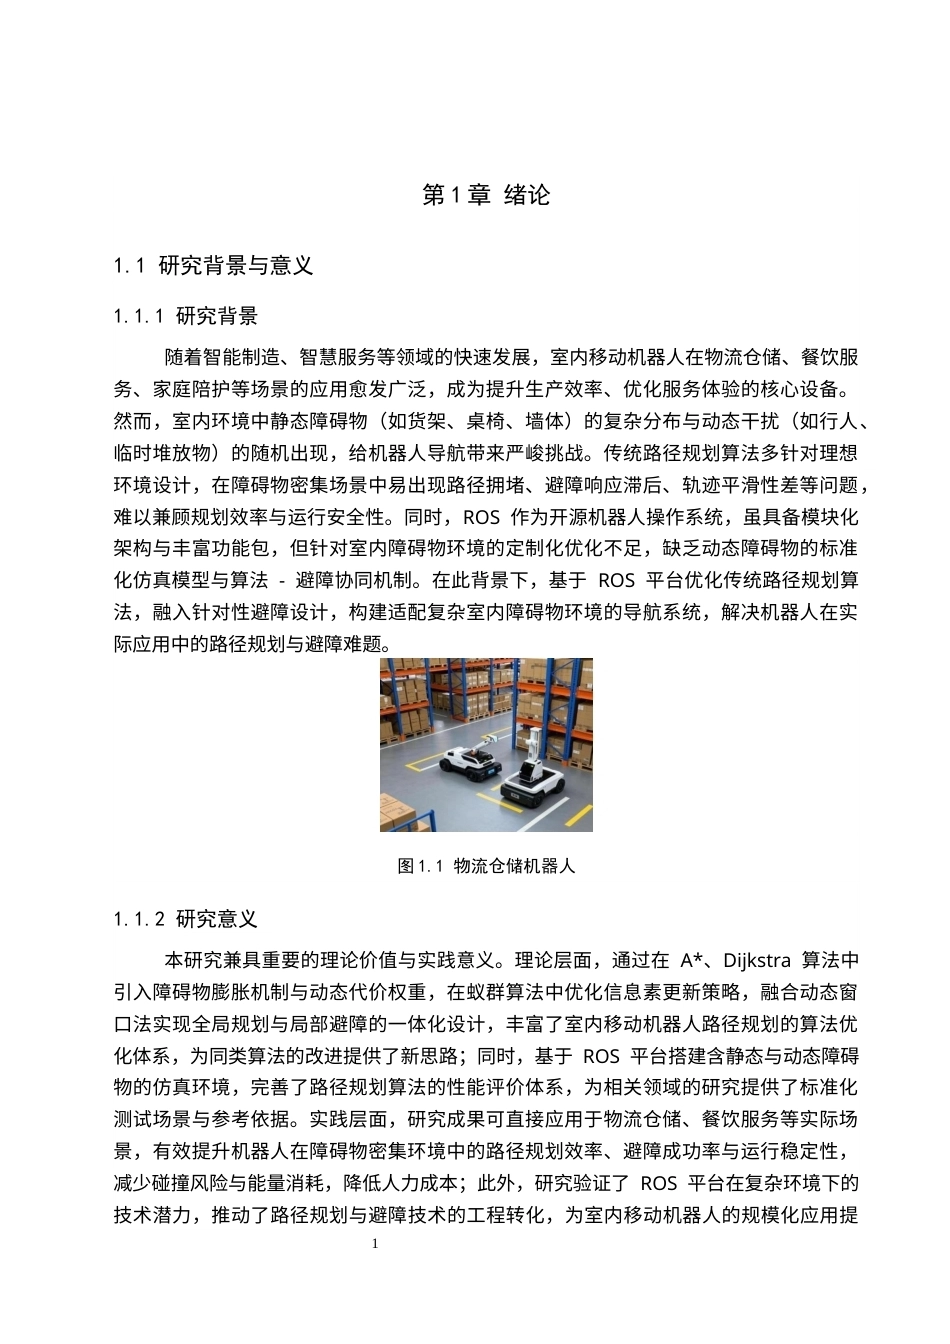
1.室内障碍物环境下移动机器人的路径规划与避障设计完稿.docx_第3页
3/41
1.室内障碍物环境下移动机器人的路径规划与避障设计完稿.docx_第4页
4/41
1.室内障碍物环境下移动机器人的路径规划与避障设计完稿.docx_第5页
5/41
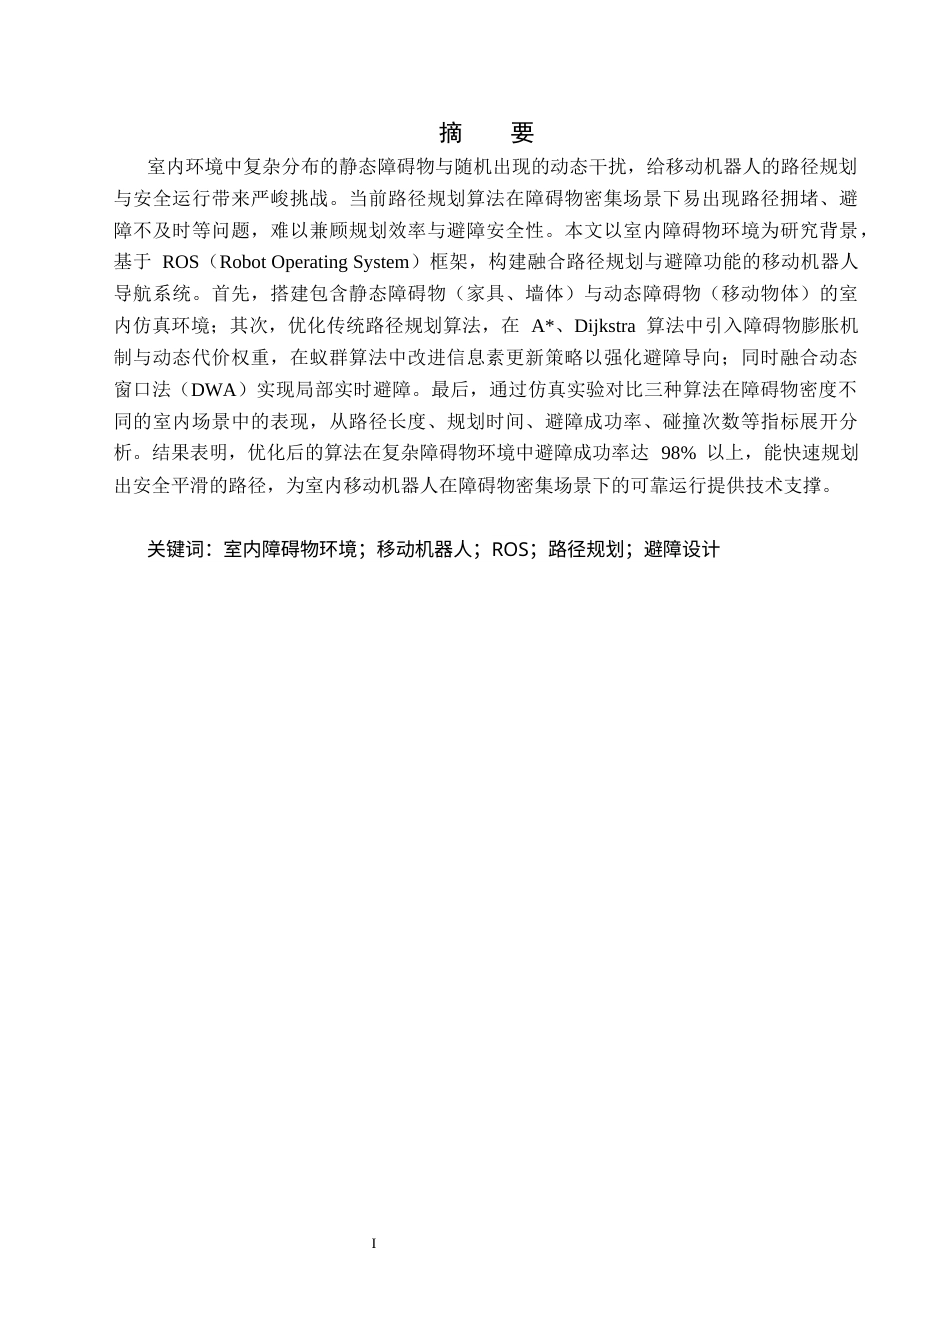
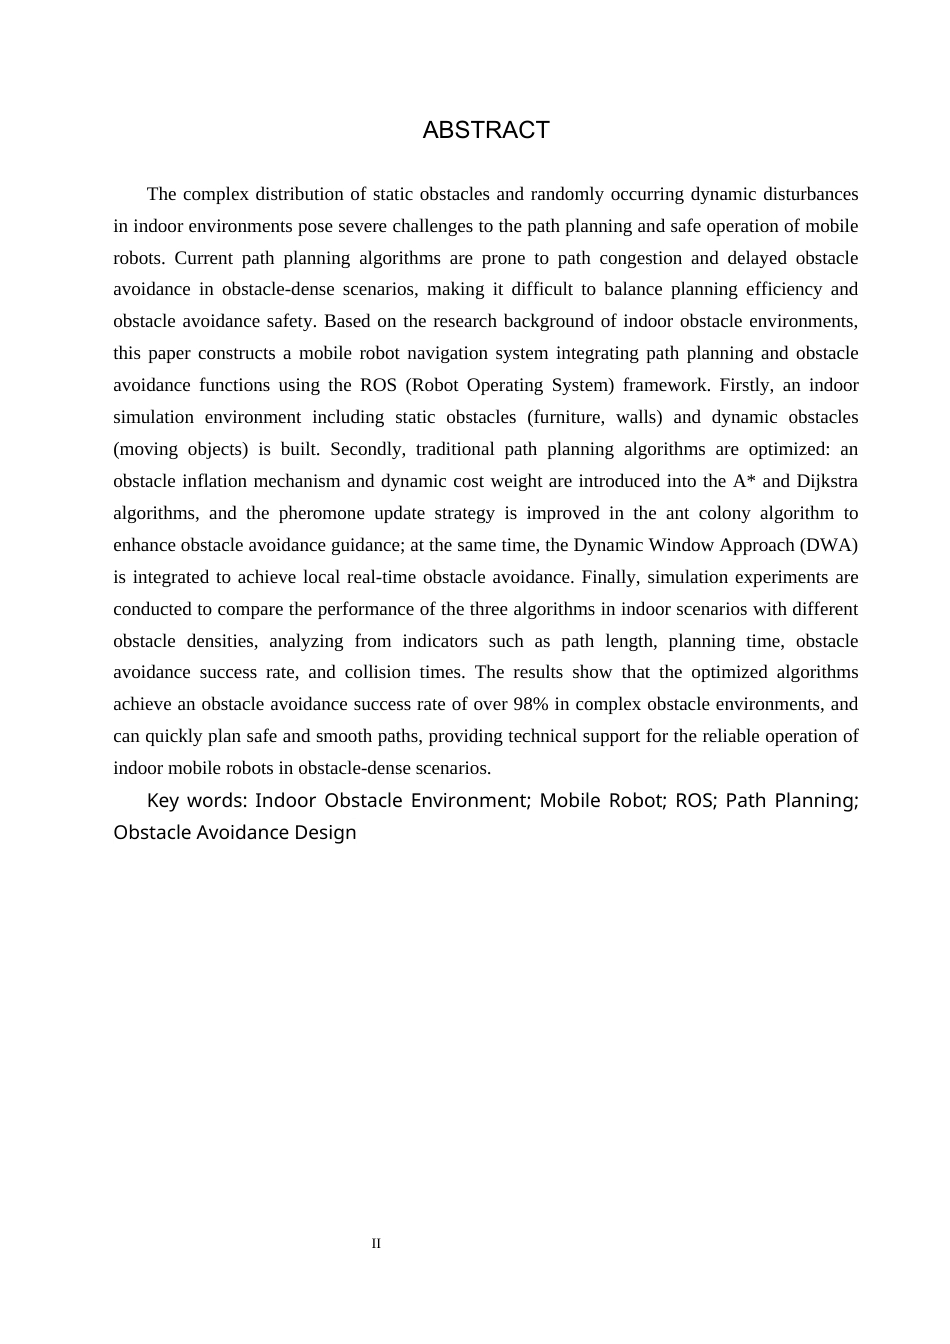
I摘 要室内环境中复杂分布的静态障碍物与随机出现的动态干扰,给移动机器人的路径规划与安全运行带来严峻挑战。当前路径规划算法在障碍物密集场景下易出现路径拥堵、避障不及时等问题,难以兼顾规划效率与避障安全性。本文以室内障碍物环境为研究背景,基于 ROS(Robot Operating System)框架,构建融合路径规划与避障功能的移动机器人导航系统。首先,搭建包含静态障碍物(家具、墙体)与动态障碍物(移动物体)的室内仿真环境;其次,优化传统路径规划算法,在 A*、Dijkstra 算法中引入障碍物膨胀机制与动态代价权重,在蚁群算法中改进信息素更新策略以强化避障...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

1.室内障碍物环境下移动机器人的路径规划与避障设计完稿.docx

您可能关注的文档

发表评论取消回复

  
学术+ 关注
实名认证
内容提供者

博雅学术专注于学术论文写作指导与科研辅导服务,团队由多位高校硕博及资深学术编辑组成,覆盖机械工程、自动化、计算机、经管等多大学科领域。我们致力于为本科生、研究生提供专业的论文写作全流程指导,包括选题方向建议、框架结构梳理、研究方法指导、数据分析辅助、文献综述润色及格式规范把关等核心服务。
确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部