电脑桌面
添加易通论缘成稿毕设投稿到电脑桌面
安装后可以在桌面快捷访问

2026机械工程一套 基于ROS2系统的机械臂建模与运动规划仿真4.31-AI13.09(论文+视频+程序源码代码)-过大客服发.pdf

2026机械工程一套 基于ROS2系统的机械臂建模与运动规划仿真4.31-AI13.09(论文+视频+程序源码代码)-过大客服发.pdf_第1页
1/70
2026机械工程一套 基于ROS2系统的机械臂建模与运动规划仿真4.31-AI13.09(论文+视频+程序源码代码)-过大客服发.pdf_第2页
2/70
2026机械工程一套 基于ROS2系统的机械臂建模与运动规划仿真4.31-AI13.09(论文+视频+程序源码代码)-过大客服发.pdf_第3页
3/70
2026机械工程一套 基于ROS2系统的机械臂建模与运动规划仿真4.31-AI13.09(论文+视频+程序源码代码)-过大客服发.pdf_第4页
4/70
2026机械工程一套 基于ROS2系统的机械臂建模与运动规划仿真4.31-AI13.09(论文+视频+程序源码代码)-过大客服发.pdf_第5页
5/70
2026机械工程一套 基于ROS2系统的机械臂建模与运动规划仿真4.31-AI13.09(论文+视频+程序源码代码)-过大客服发.pdf_第6页
6/70
2026机械工程一套 基于ROS2系统的机械臂建模与运动规划仿真4.31-AI13.09(论文+视频+程序源码代码)-过大客服发.pdf_第7页
7/70
2026机械工程一套 基于ROS2系统的机械臂建模与运动规划仿真4.31-AI13.09(论文+视频+程序源码代码)-过大客服发.pdf_第8页
8/70
2026机械工程一套 基于ROS2系统的机械臂建模与运动规划仿真4.31-AI13.09(论文+视频+程序源码代码)-过大客服发.pdf_第9页
9/70
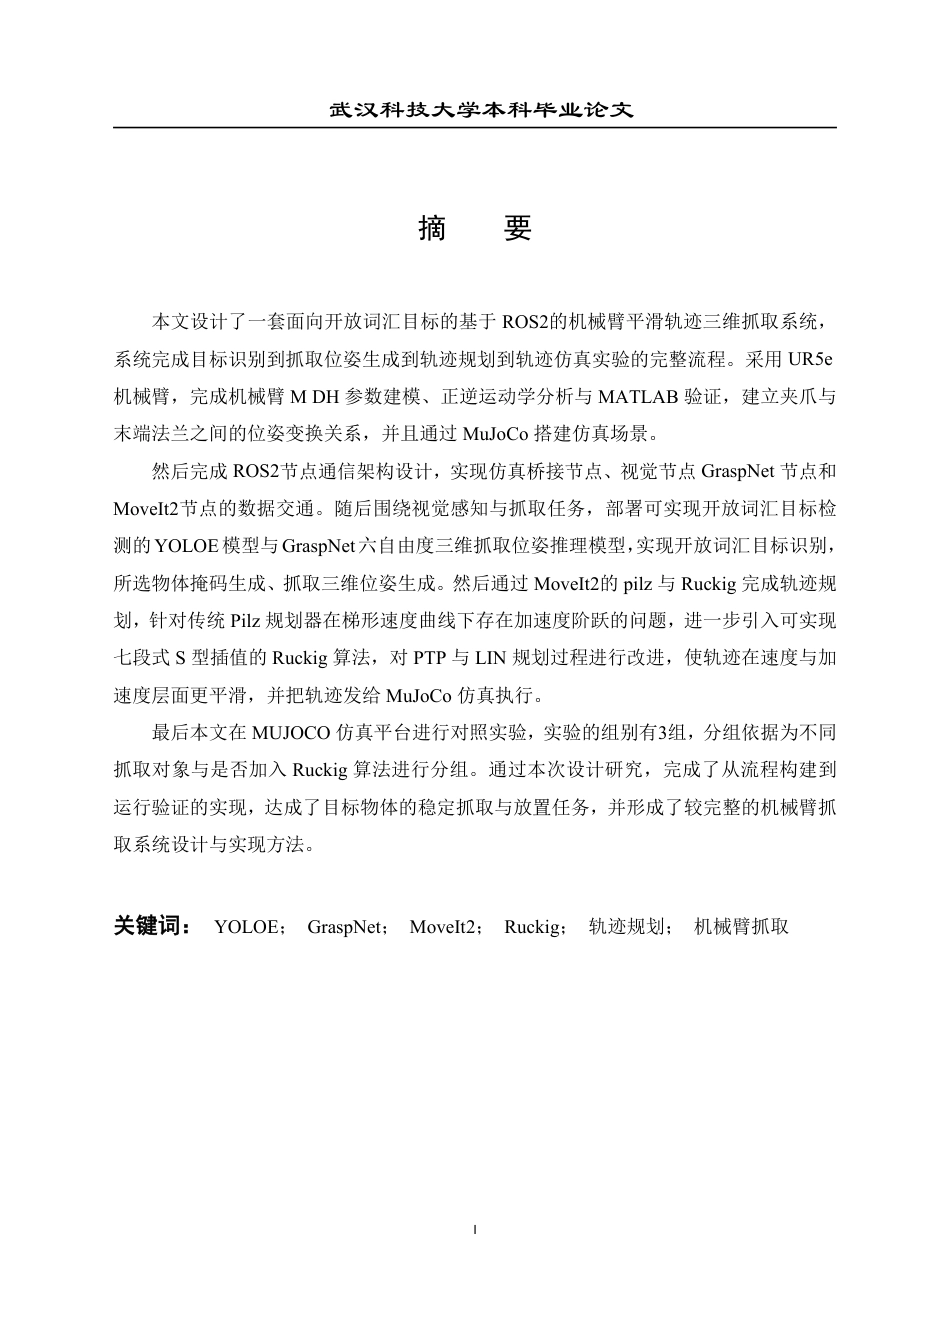
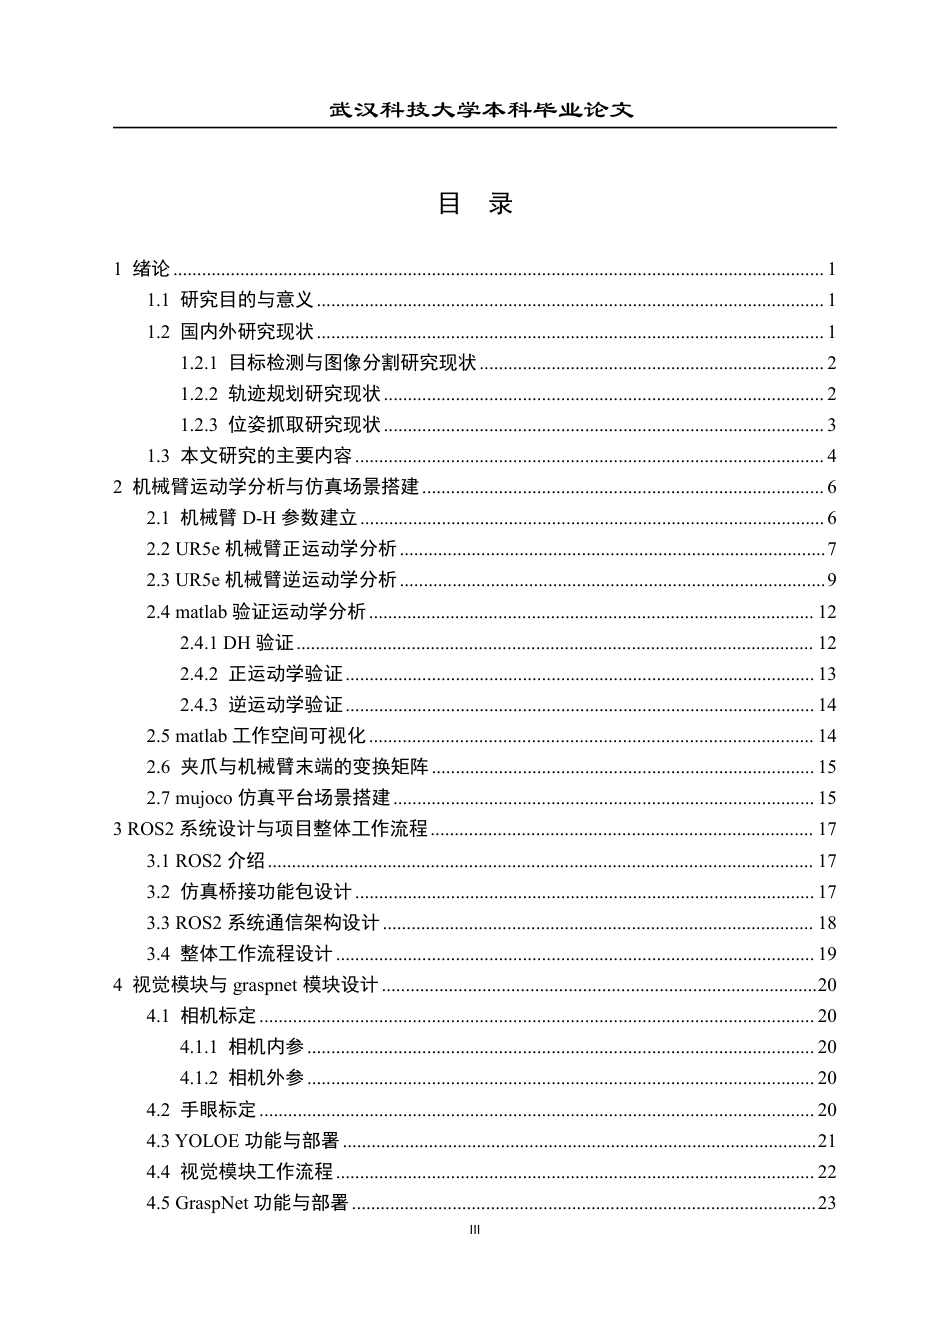
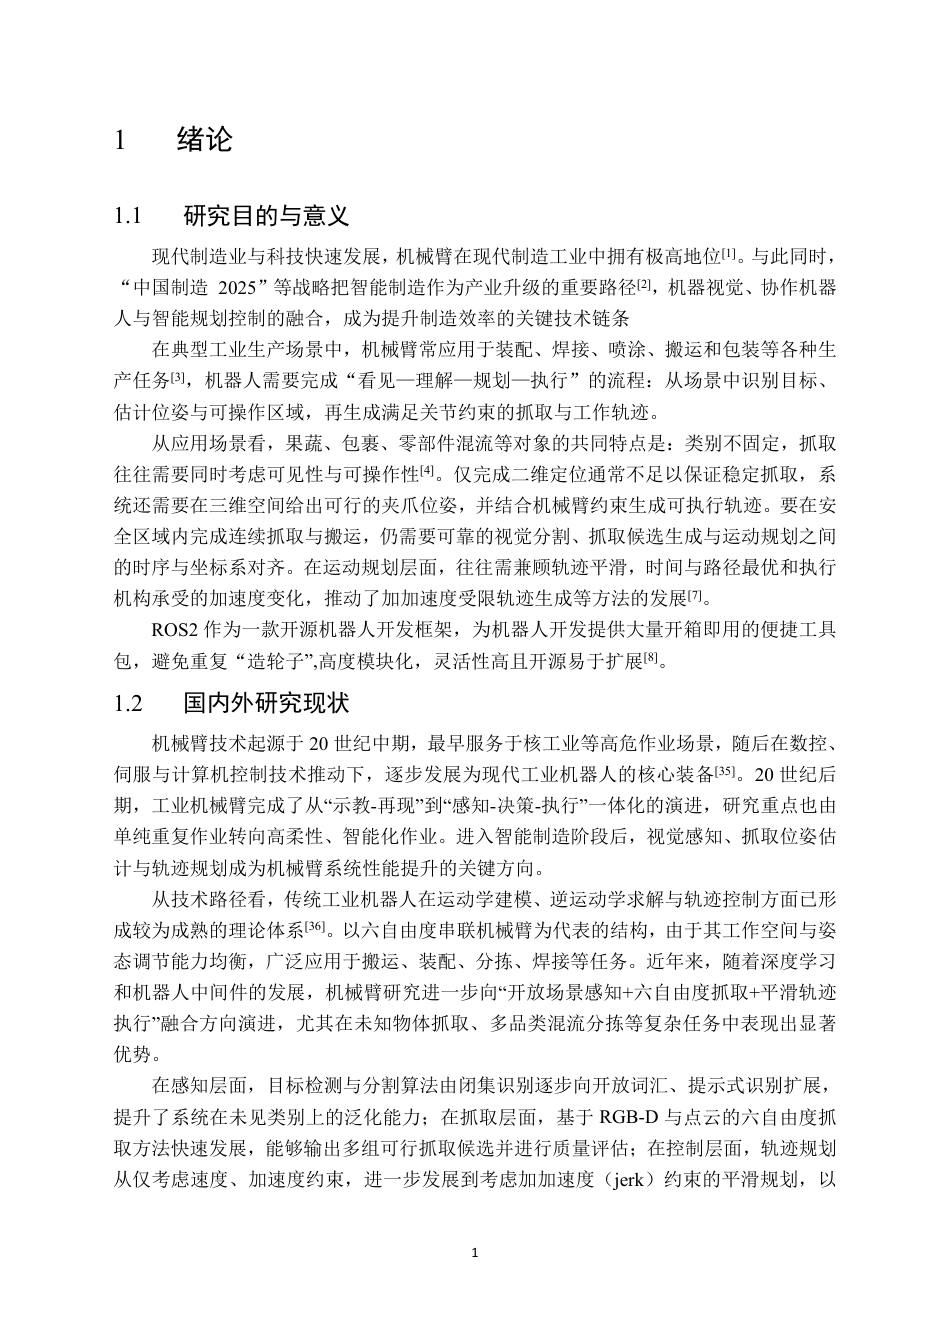
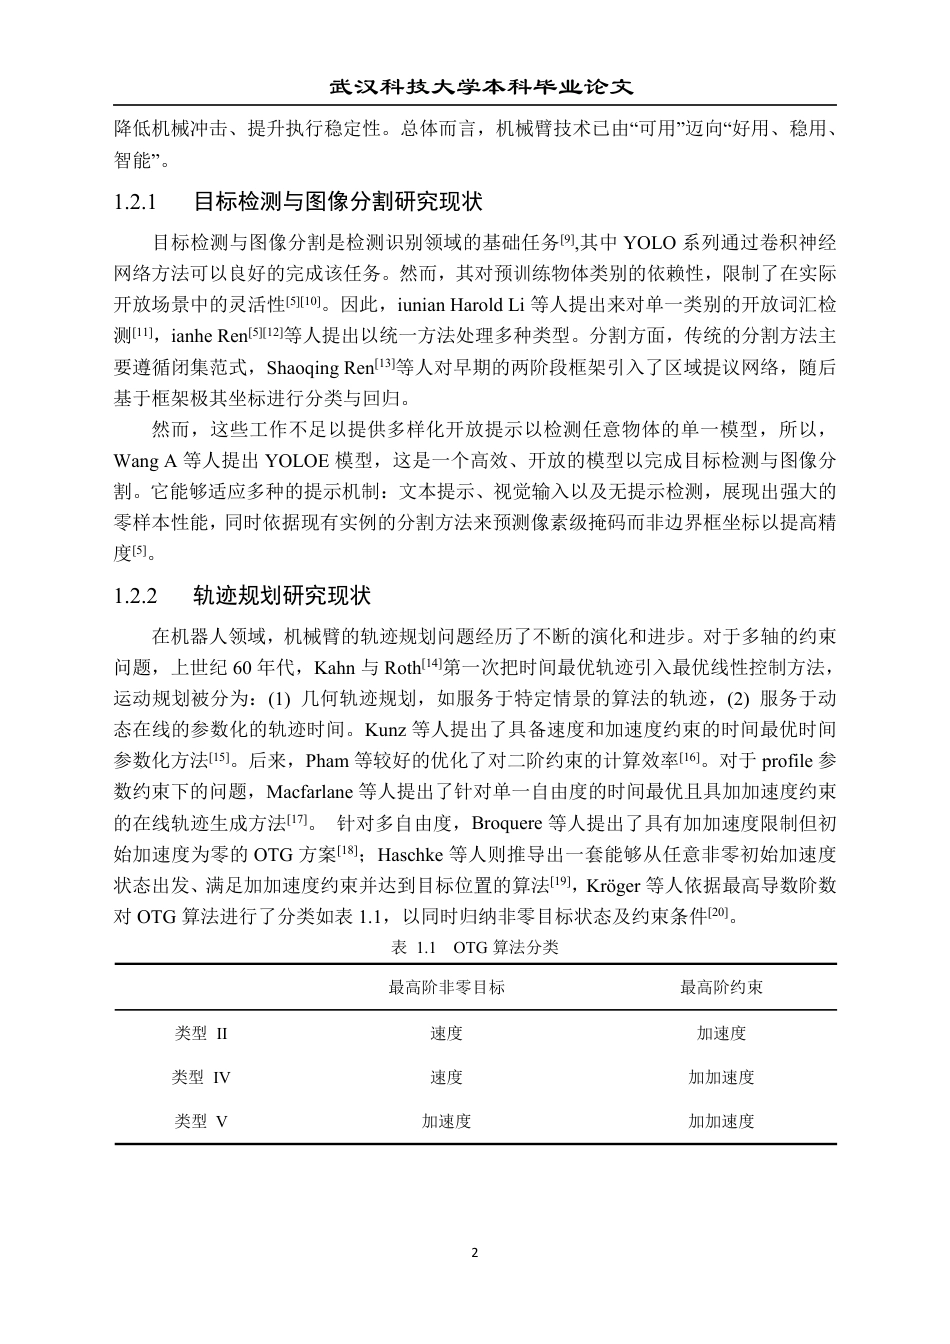
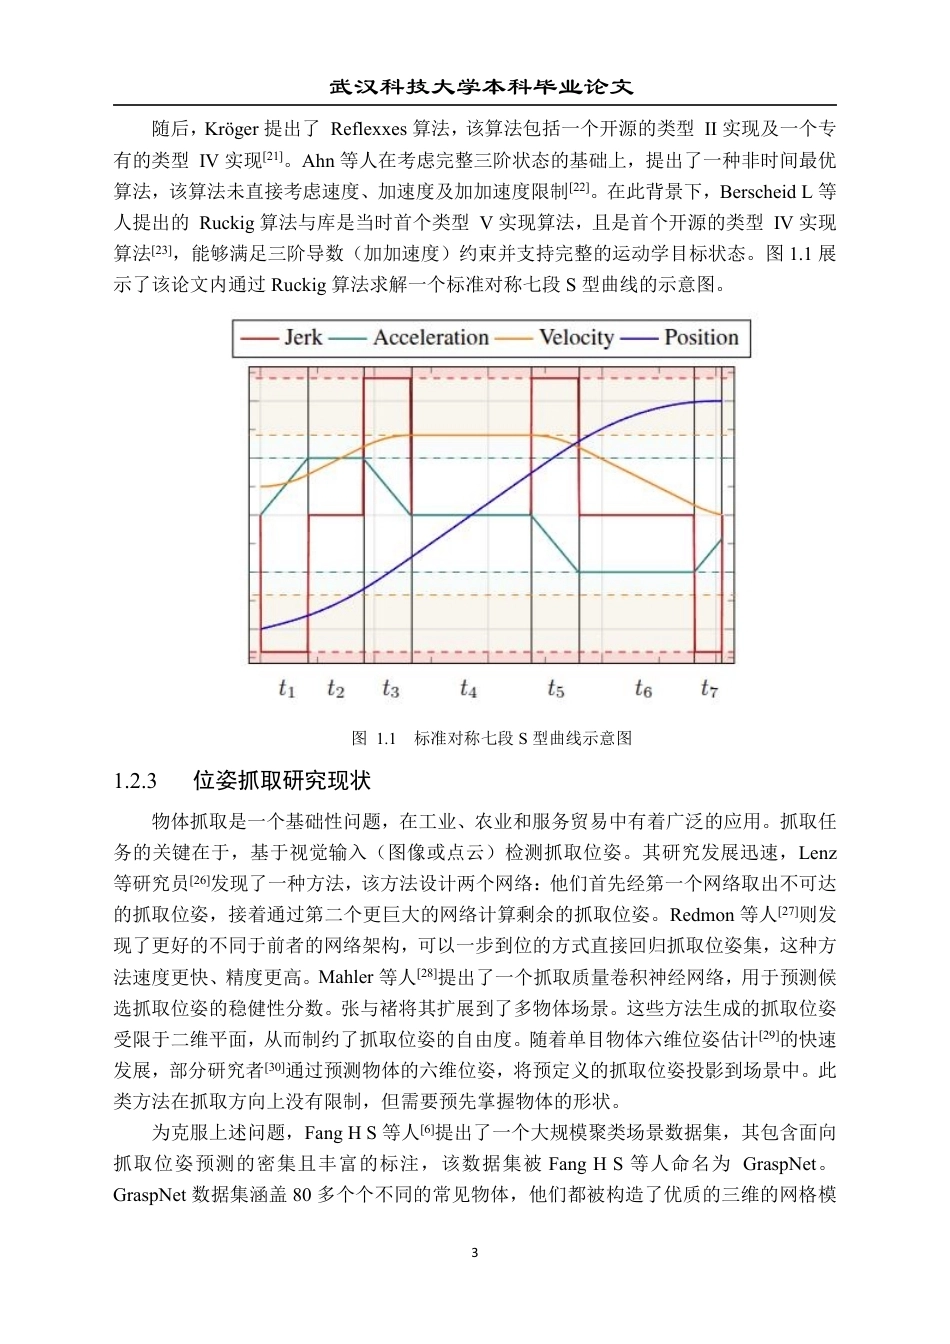
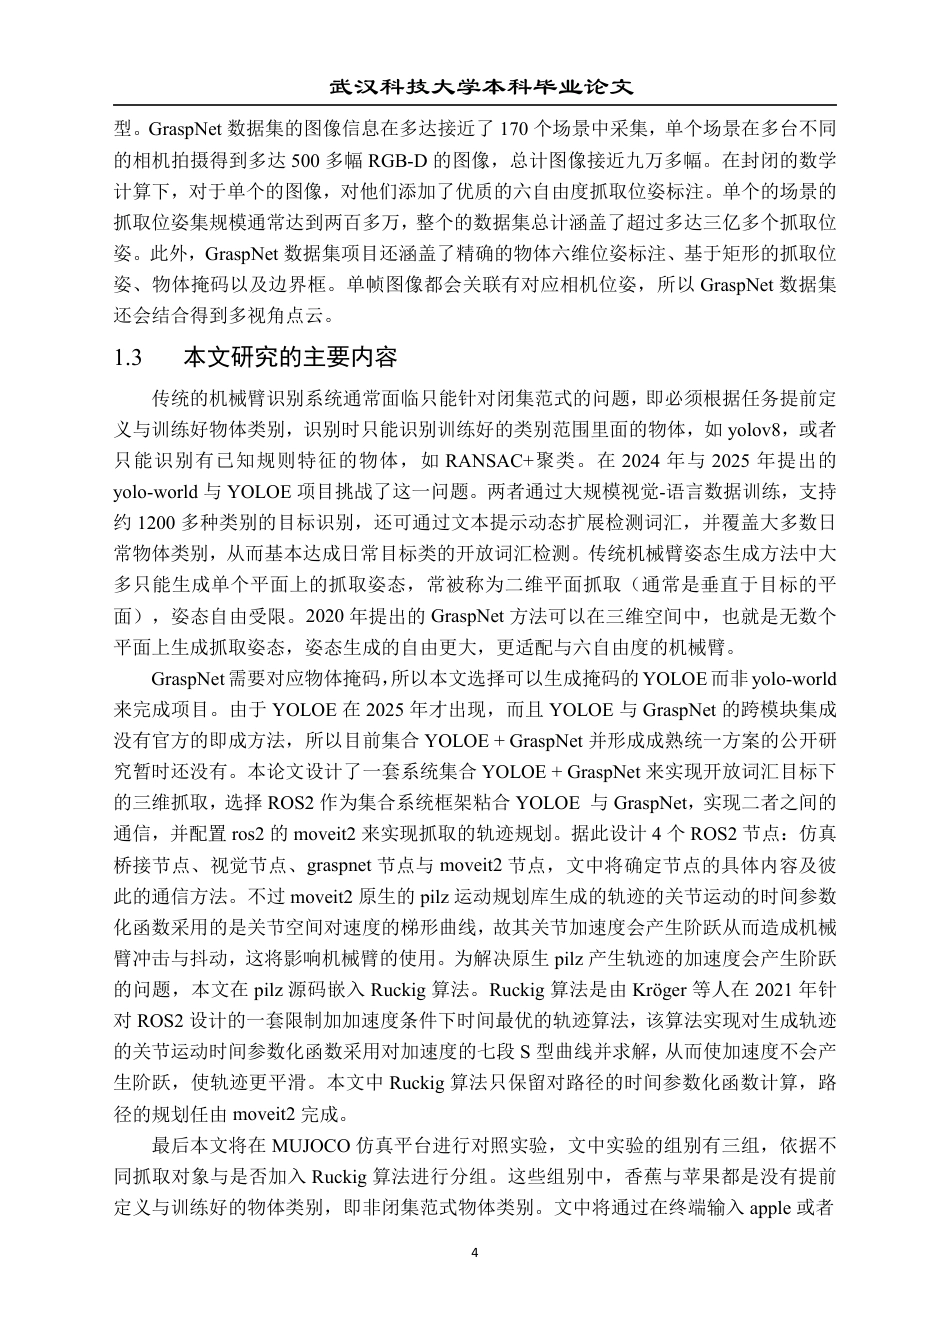
本科毕业论文题目: 基于ROS2 系统的机械臂建模与运动规划仿真学院:机械工程学院专业:机械工程(国际)学号:202221176053学生姓名:李子炫指导教师:秦丽日期:二〇二六年五月武汉科技大学本科毕业论文I摘要本文设计了一套面向开放词汇目标的基于 ROS2的机械臂平滑轨迹三维抓取系统,系统完成目标识别到抓取位姿生成到轨迹规划到轨迹仿真实验的完整流程。采用 UR5e机械臂,完成机械臂 M DH 参数建模、正逆运动学分析与 MATLAB 验证,建立夹爪与末端法兰之间的位姿变换关系,并且通过 MuJoCo 搭建仿真场景。然后完成 ROS2节点通信架构设计,实现仿真桥接节点、视...

1、当您付费下载文档后,您只拥有了使用权限,并不意味着购买了版权,文档只能用于自身使用.。
2、本站所有内容均由合作方或网友上传,本站不对文档的完整性、权威性及其观点立场正确性做任何保证或承诺!文档内容仅供研究参考,付费前请自行鉴别。
3、如文档内容存在违规,或者侵犯商业秘密、侵犯著作权等,请点击“违规举报”。

碎片内容

2026机械工程一套 基于ROS2系统的机械臂建模与运动规划仿真4.31-AI13.09(论文+视频+程序源码代码)-过大客服发.pdf

您可能关注的文档

发表评论取消回复

  
确认删除?
qq
  • 联系点击这里给我发消息
搜索教程
联系客服
  • 联系客服
回到顶部